
Tesl-e: Der smarte Mülleimer, der dir folgt
Ein Mülleimer auf Rädern, der dir folgt. Du trägst einen ArUco-Marker, Tesl-e erkennt ihn mit einer Kamera und rollt hinterher.
Die Idee hinter Tesl-e
Autos fahren teilweise schon selbst, Staubsauger finden allein ihren Weg. Nur der Mülleimer steht immer noch dort, wo man ihn gerade nicht braucht.
Der Name verrät die Idee: Tesl-e verbindet den Autopilot-Gedanken von Tesla mit einem Haushaltsroboter wie WALL-E.
Unser Ziel: Elektrotechnik mit praktischem Nutzen verbinden. Tesl-e ist unser Projekt für den Lehrlingswettbewerb (LWZO).
Tesl-e in Aktion
Technik & Komponenten
Klickt auf ein Bauteil oder startet den Messzyklus und seht, wie die Teile zusammenarbeiten.
Beispielwerte zur Veranschaulichung. Die echten Schwellen aus eurem Code könnt ihr hier eintragen.
- 1 ArUco-Marker erkennen
- 2 Trigger senden
- 3 Echo messen
- 4 Berechnen
- 5 PWM ausgeben
- 6 Motoren drehen
Fahrsimulation
Die Kamera am Raspberry Pi 4 erkennt den ArUco-Marker, die Ultraschallsensoren messen den Abstand und melden Hindernisse. Klickt ins Feld, um die Zielperson zu verschieben.
Die Kamera sieht nur nach vorn: Verdeckt ein Hindernis den Marker, fährt Tesl-e darum herum.
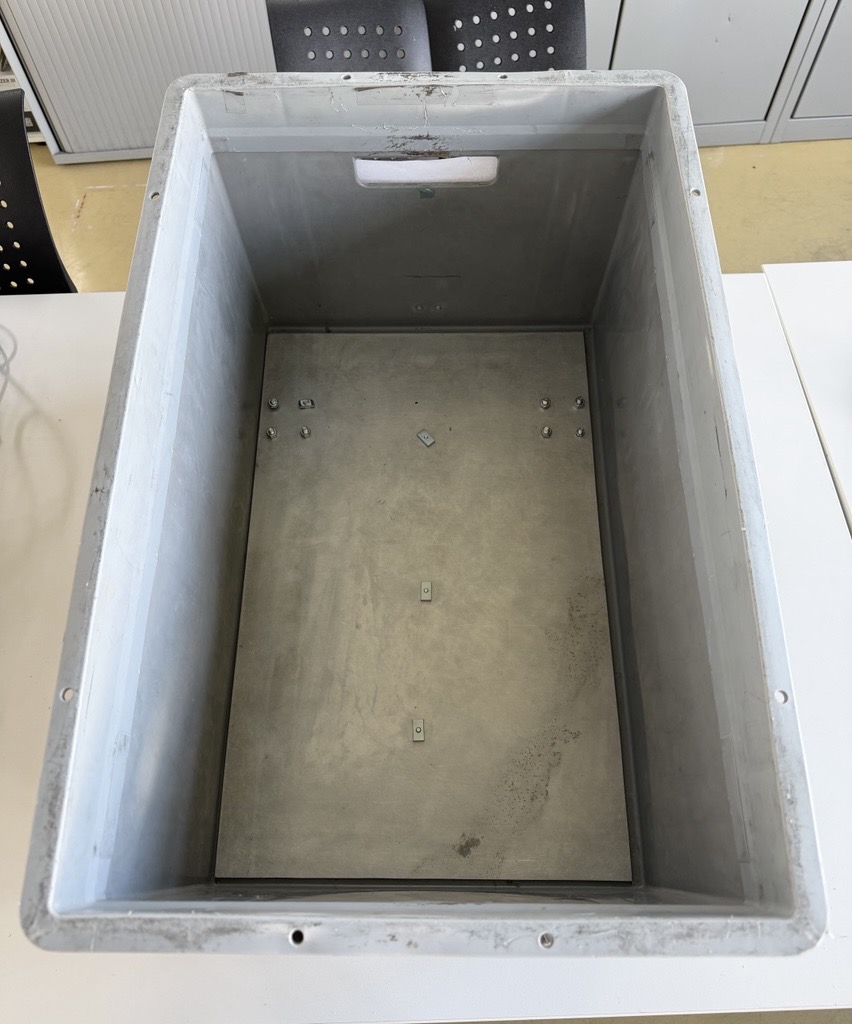
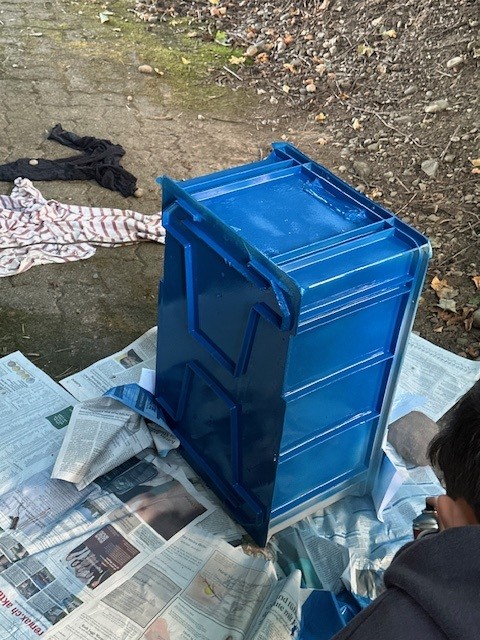
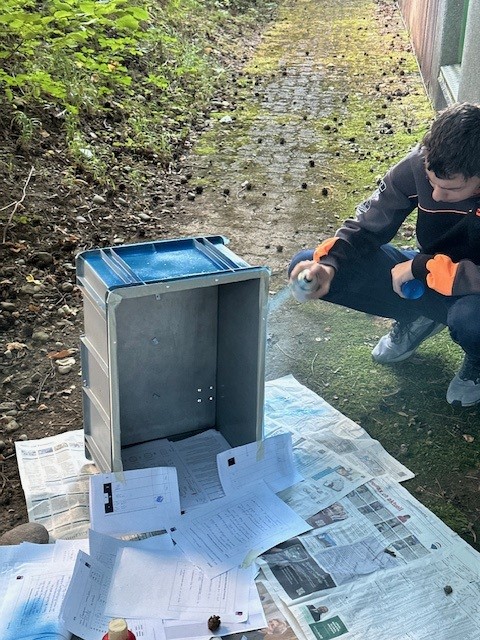
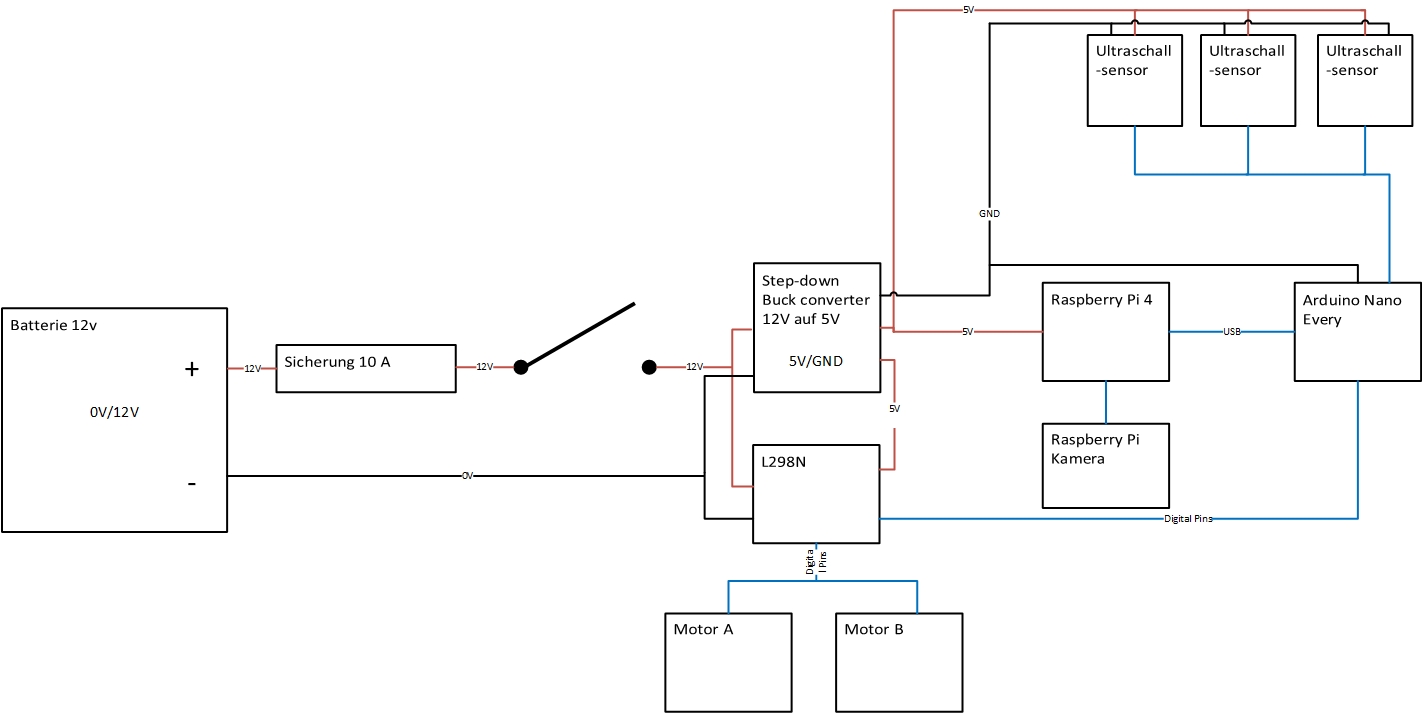
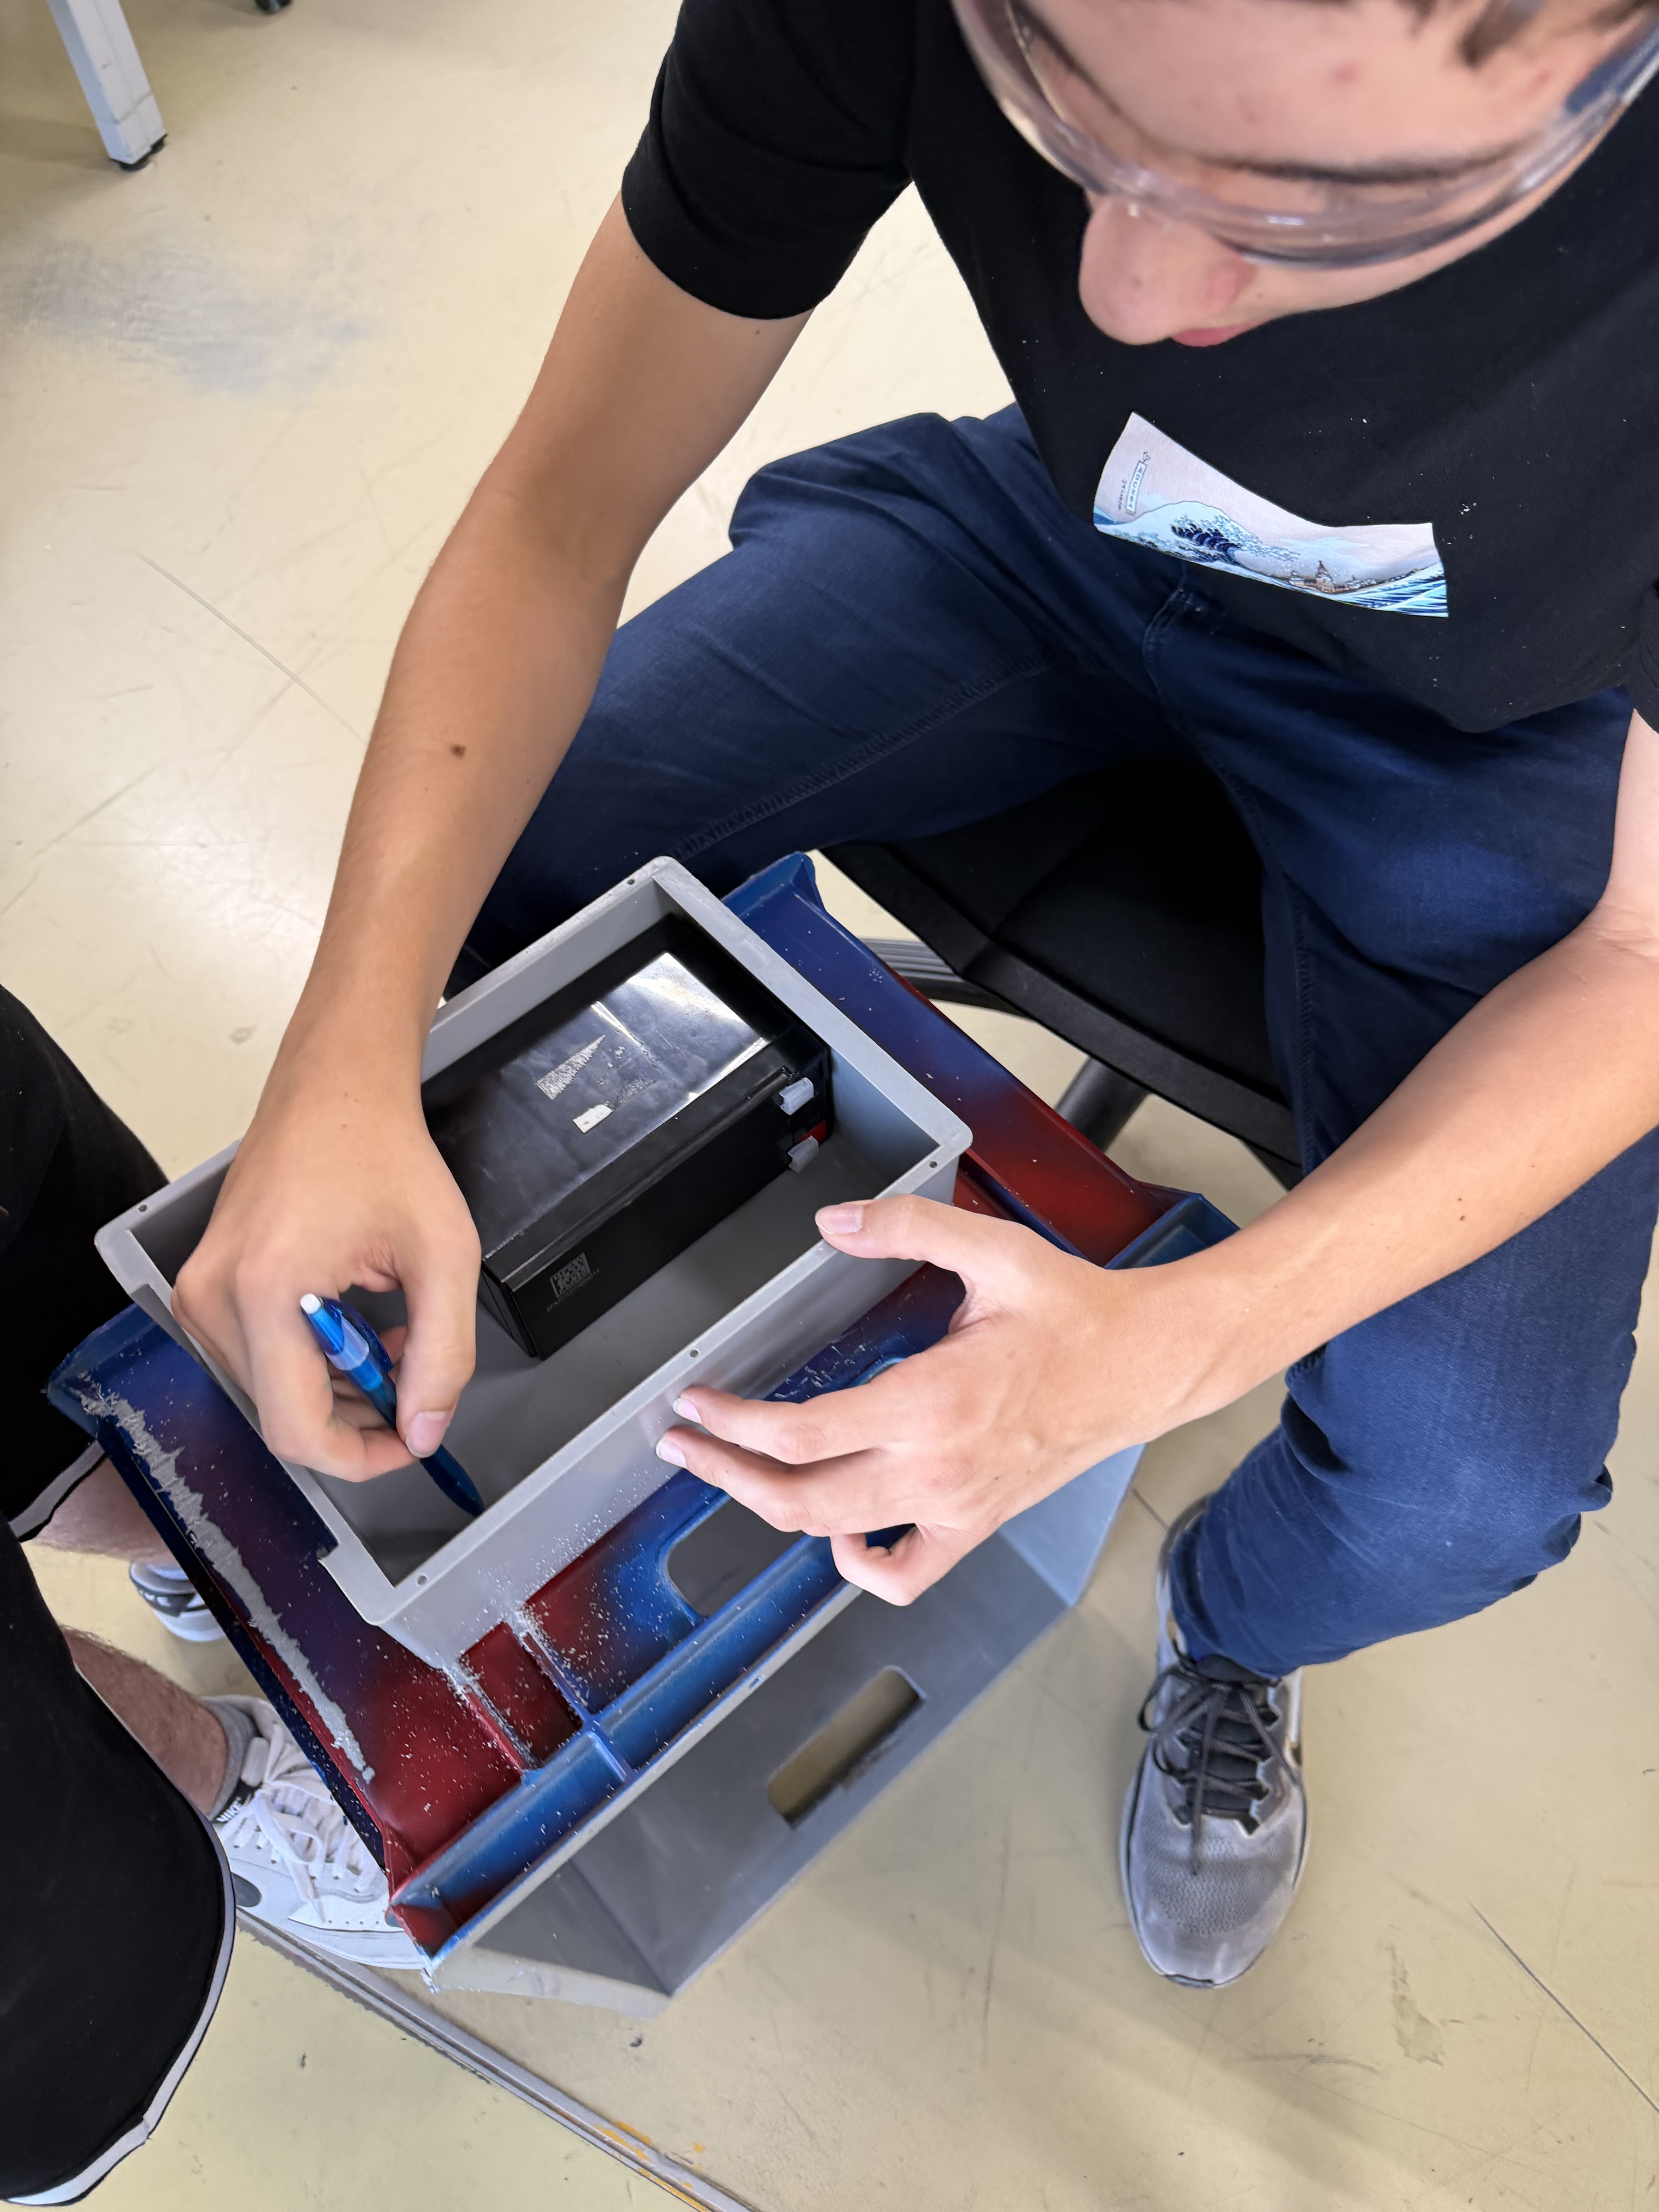
Das Chassis ist eine Kunststoffkiste mit Aluminiumboden, auf der alle Teile befestigt sind. Ein Ultraschallsensor sitzt vorne in der Mitte, je einer auf der linken und rechten Kante. Dazu kommen Kamera und Raspberry Pi 4. Den Strom liefert eine 12-V-Batterie.
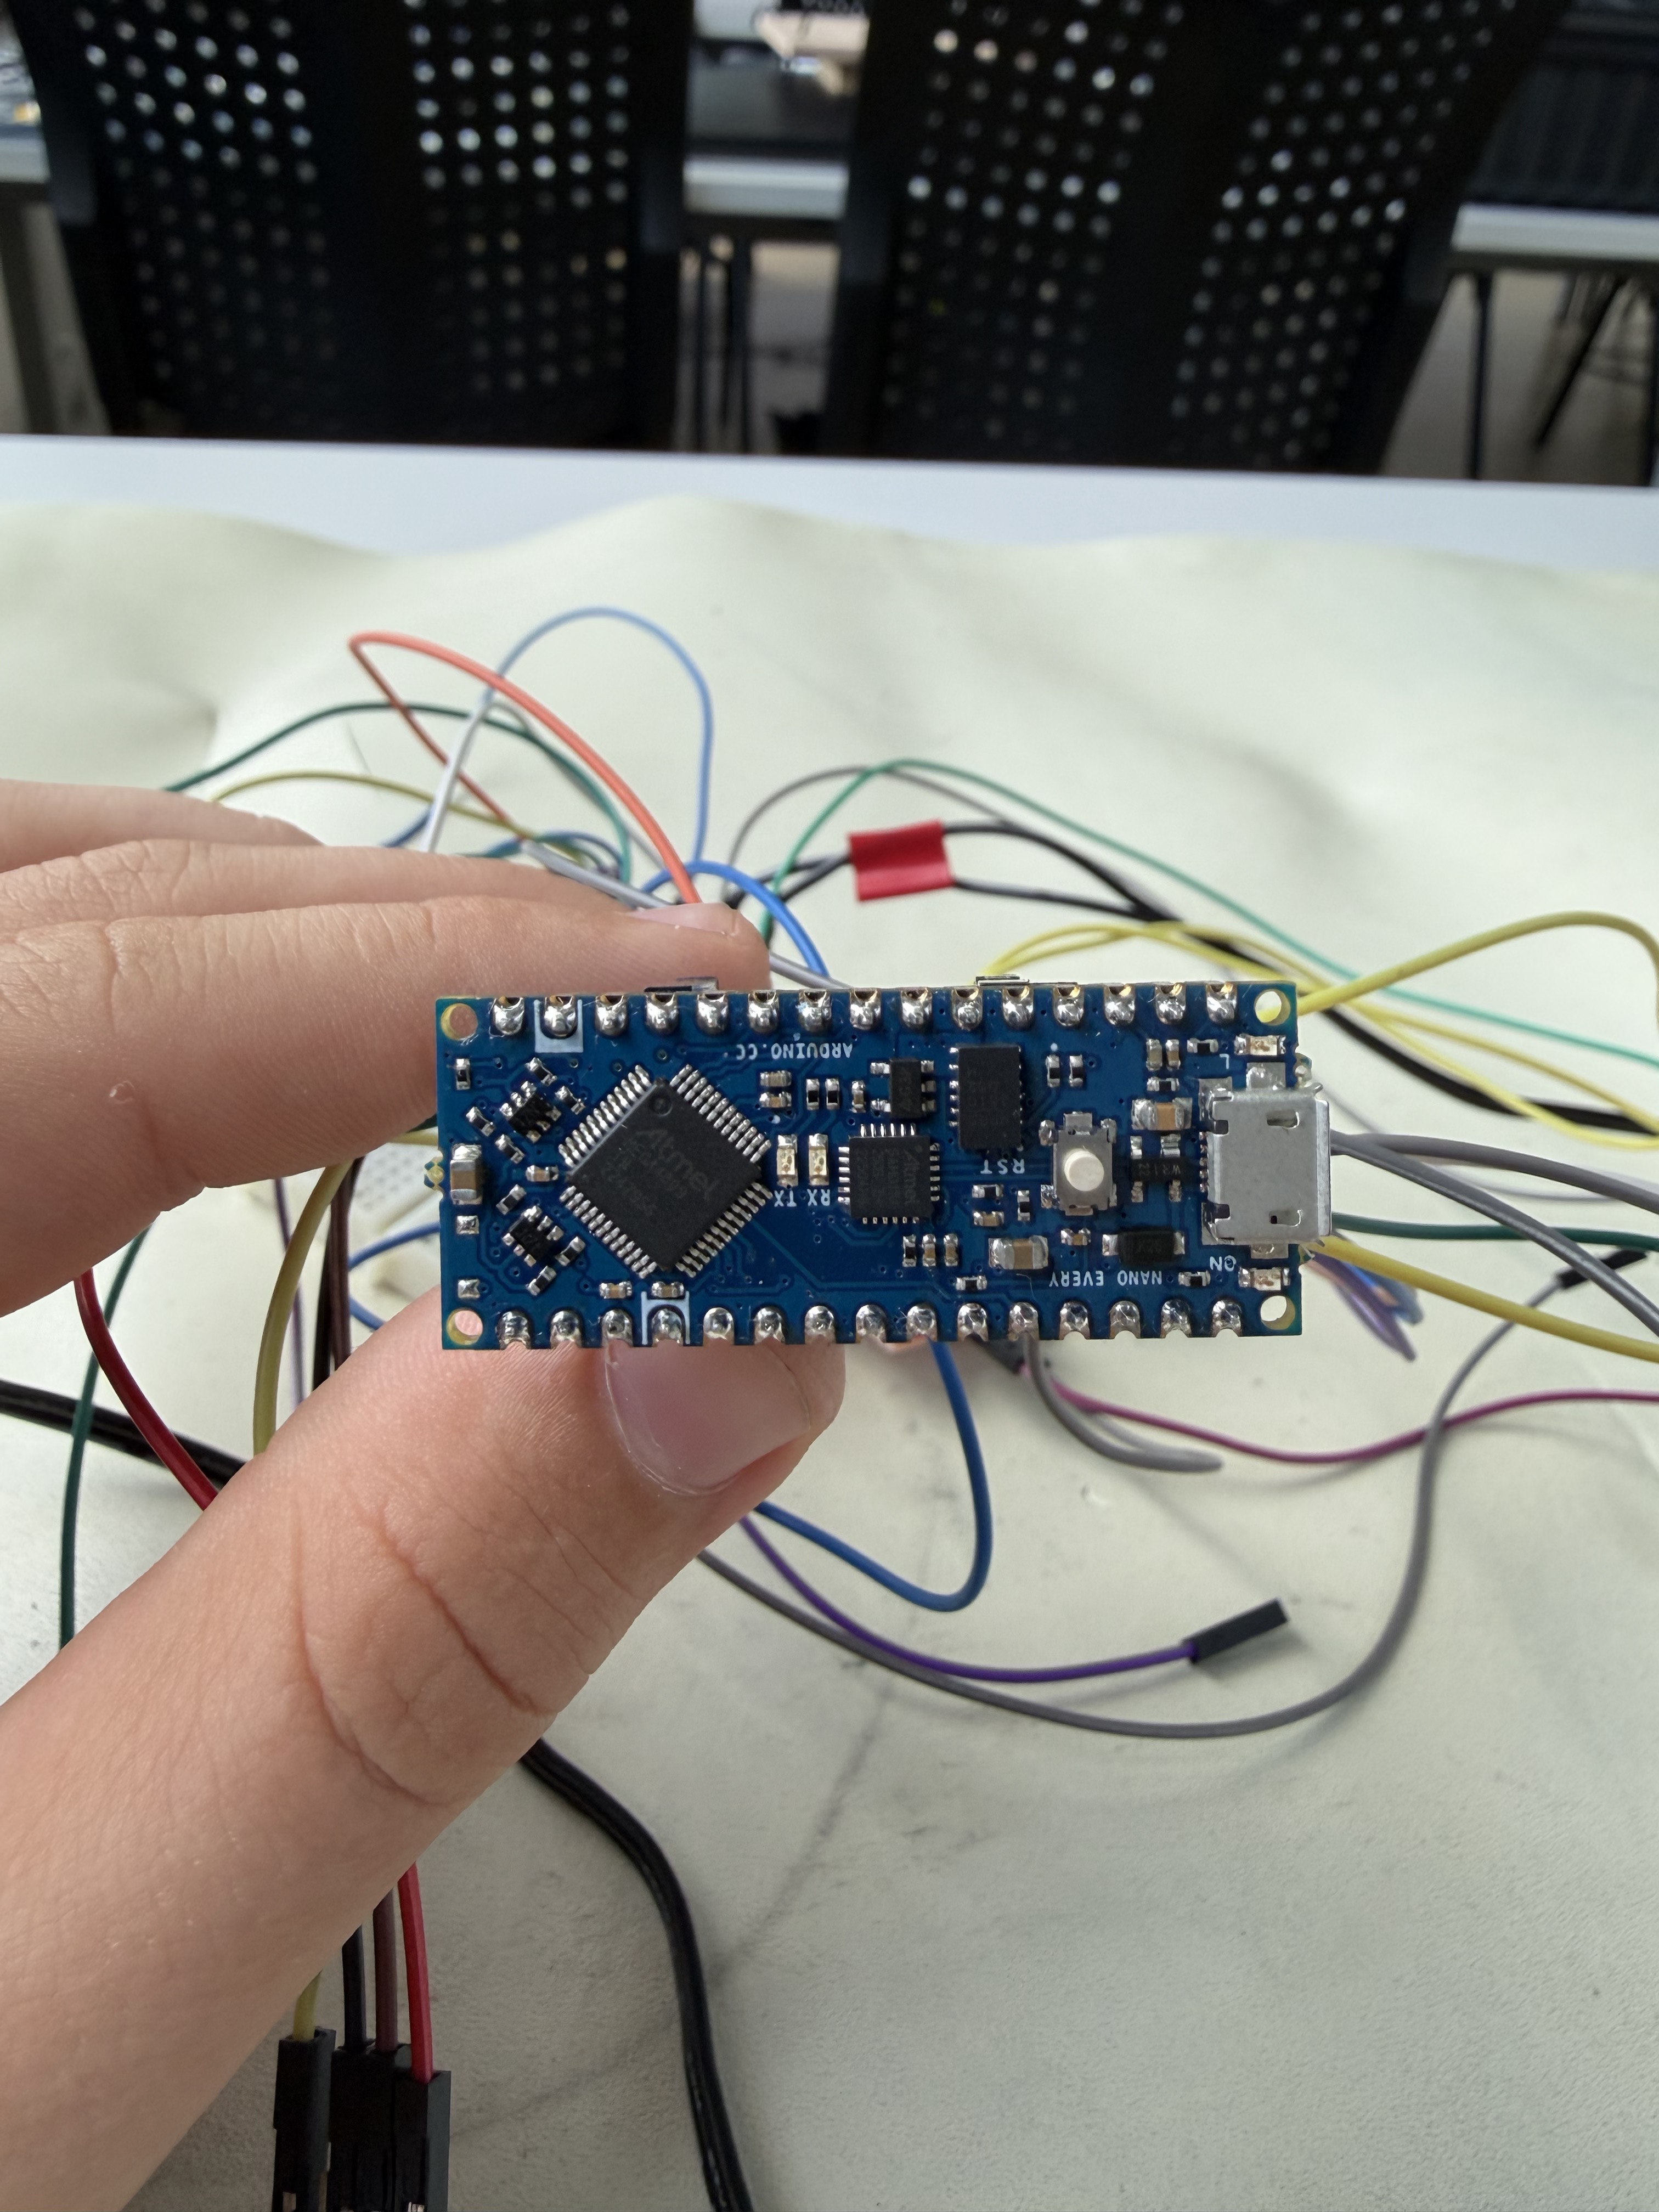
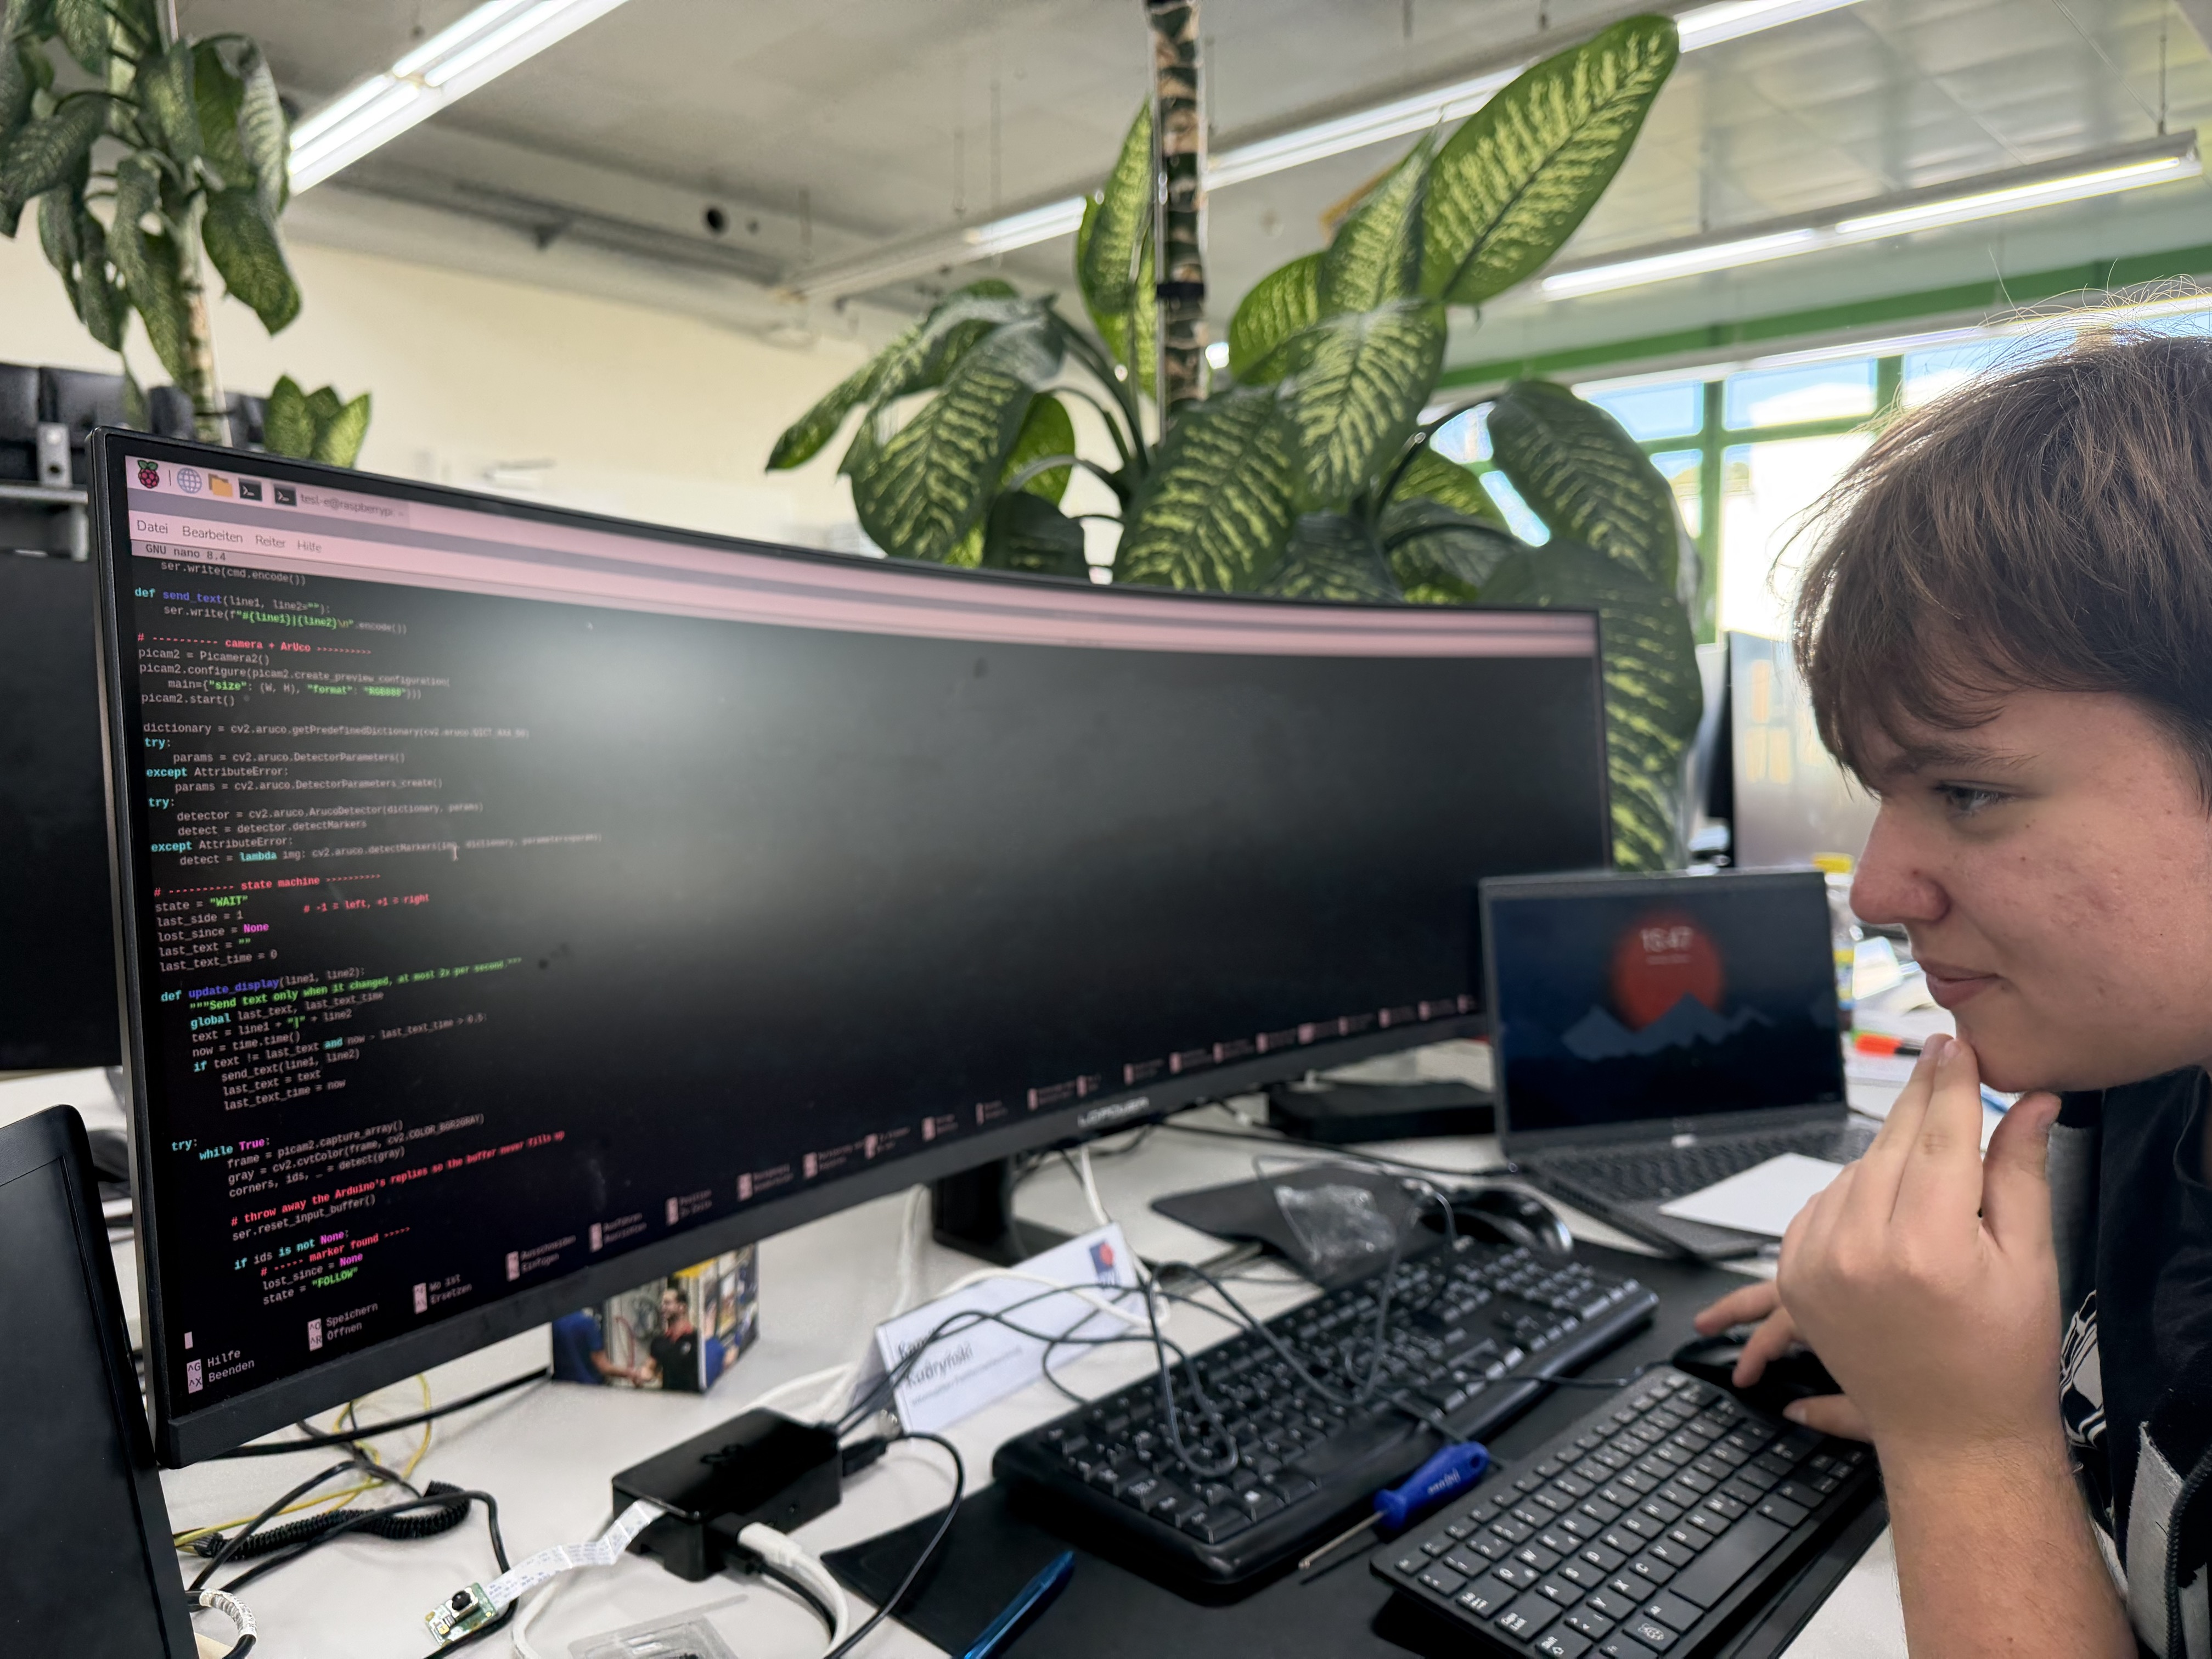
Der Arduino Nano Every wird mit der Arduino IDE programmiert, die ArUco-Erkennung auf dem Raspberry Pi läuft in Python.
Bauteile im Detail
Alle Komponenten von Tesl-e. Ein Klick auf ein Bild vergrössert es.


Entwicklung & Meilensteine
Vom ersten Gedanken bis zum fertigen Tesl-e, inklusive Umwegen.
- Phase 1
Idee & Konzept
Tesl-e verbindet Tesla und WALL-E: ein Mülleimer, der einer Person folgt. Das war unser Ausgangspunkt.
- Phase 2
Bauteile aussuchen & kaufen
Raspberry Pi 4, Kameramodul, Arduino Nano Every, drei Ultraschallsensoren, L298N, Motoren und das Chassis haben wir fertig gekauft.
- Phase 3
Zusammenbau
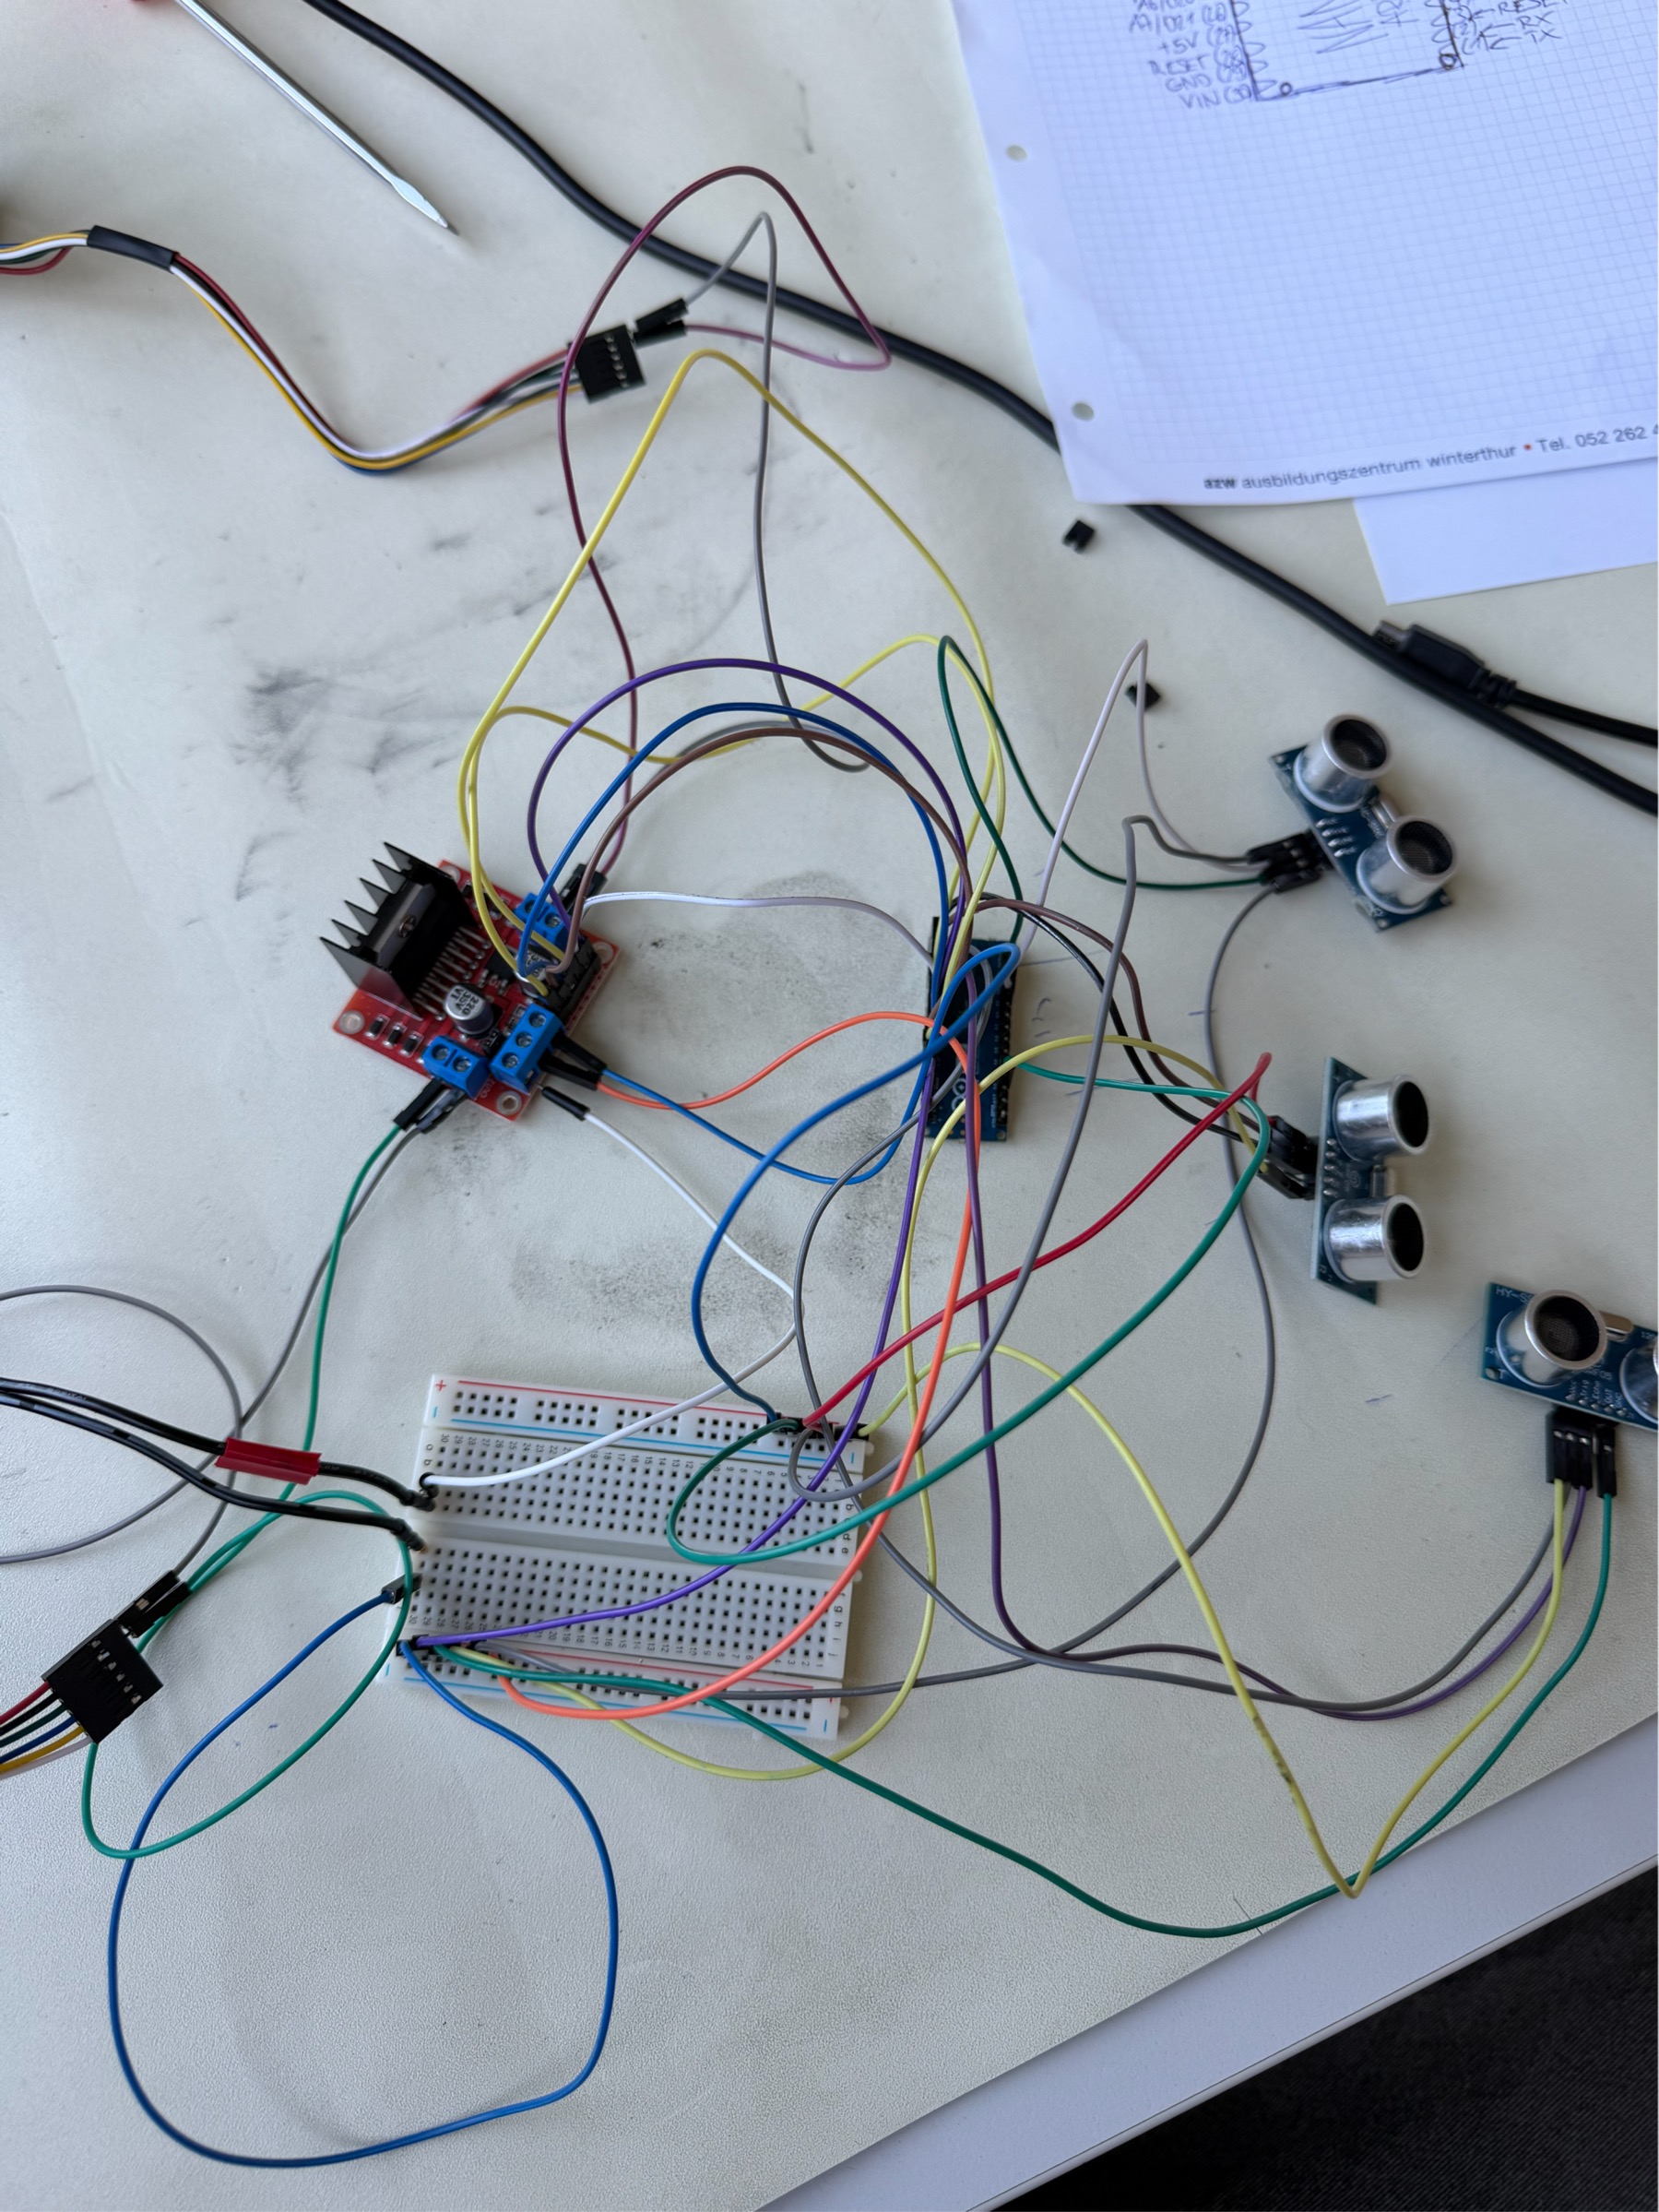
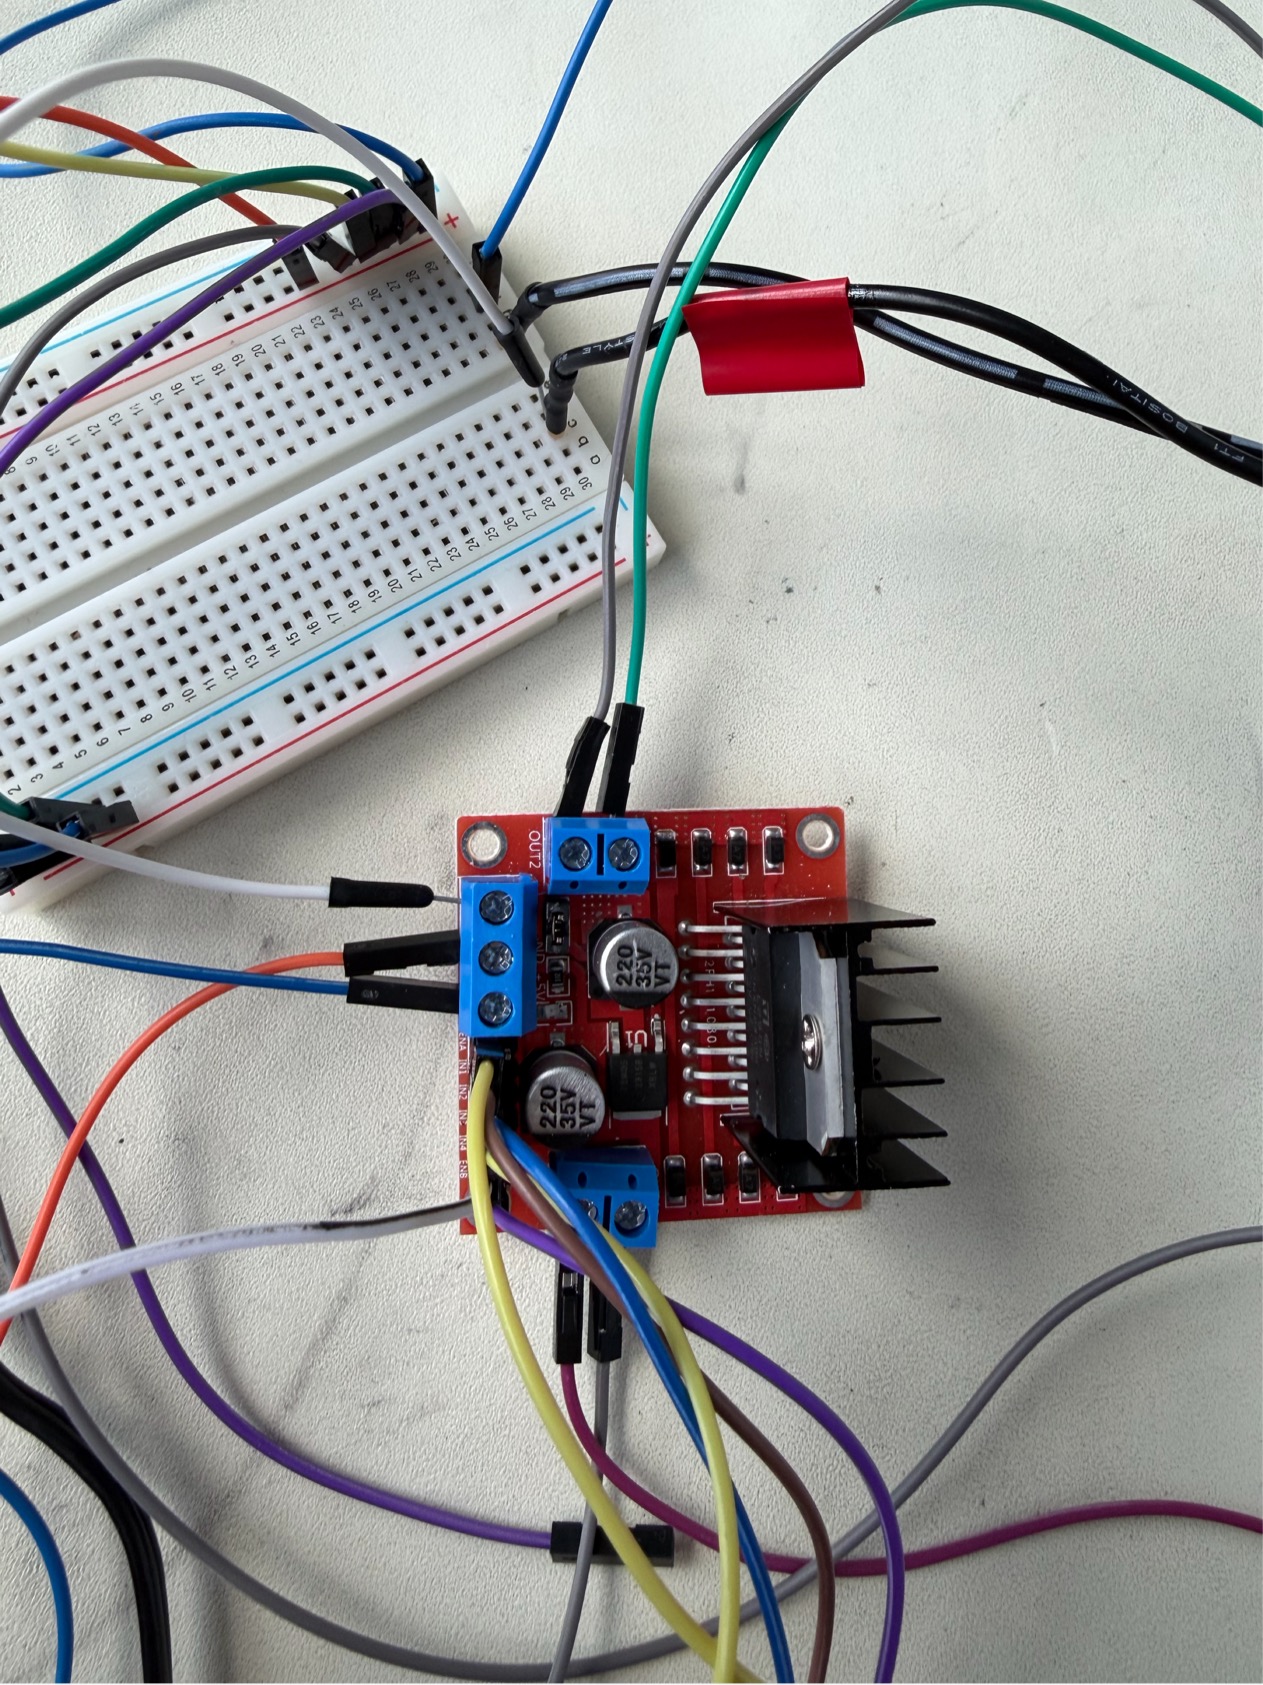
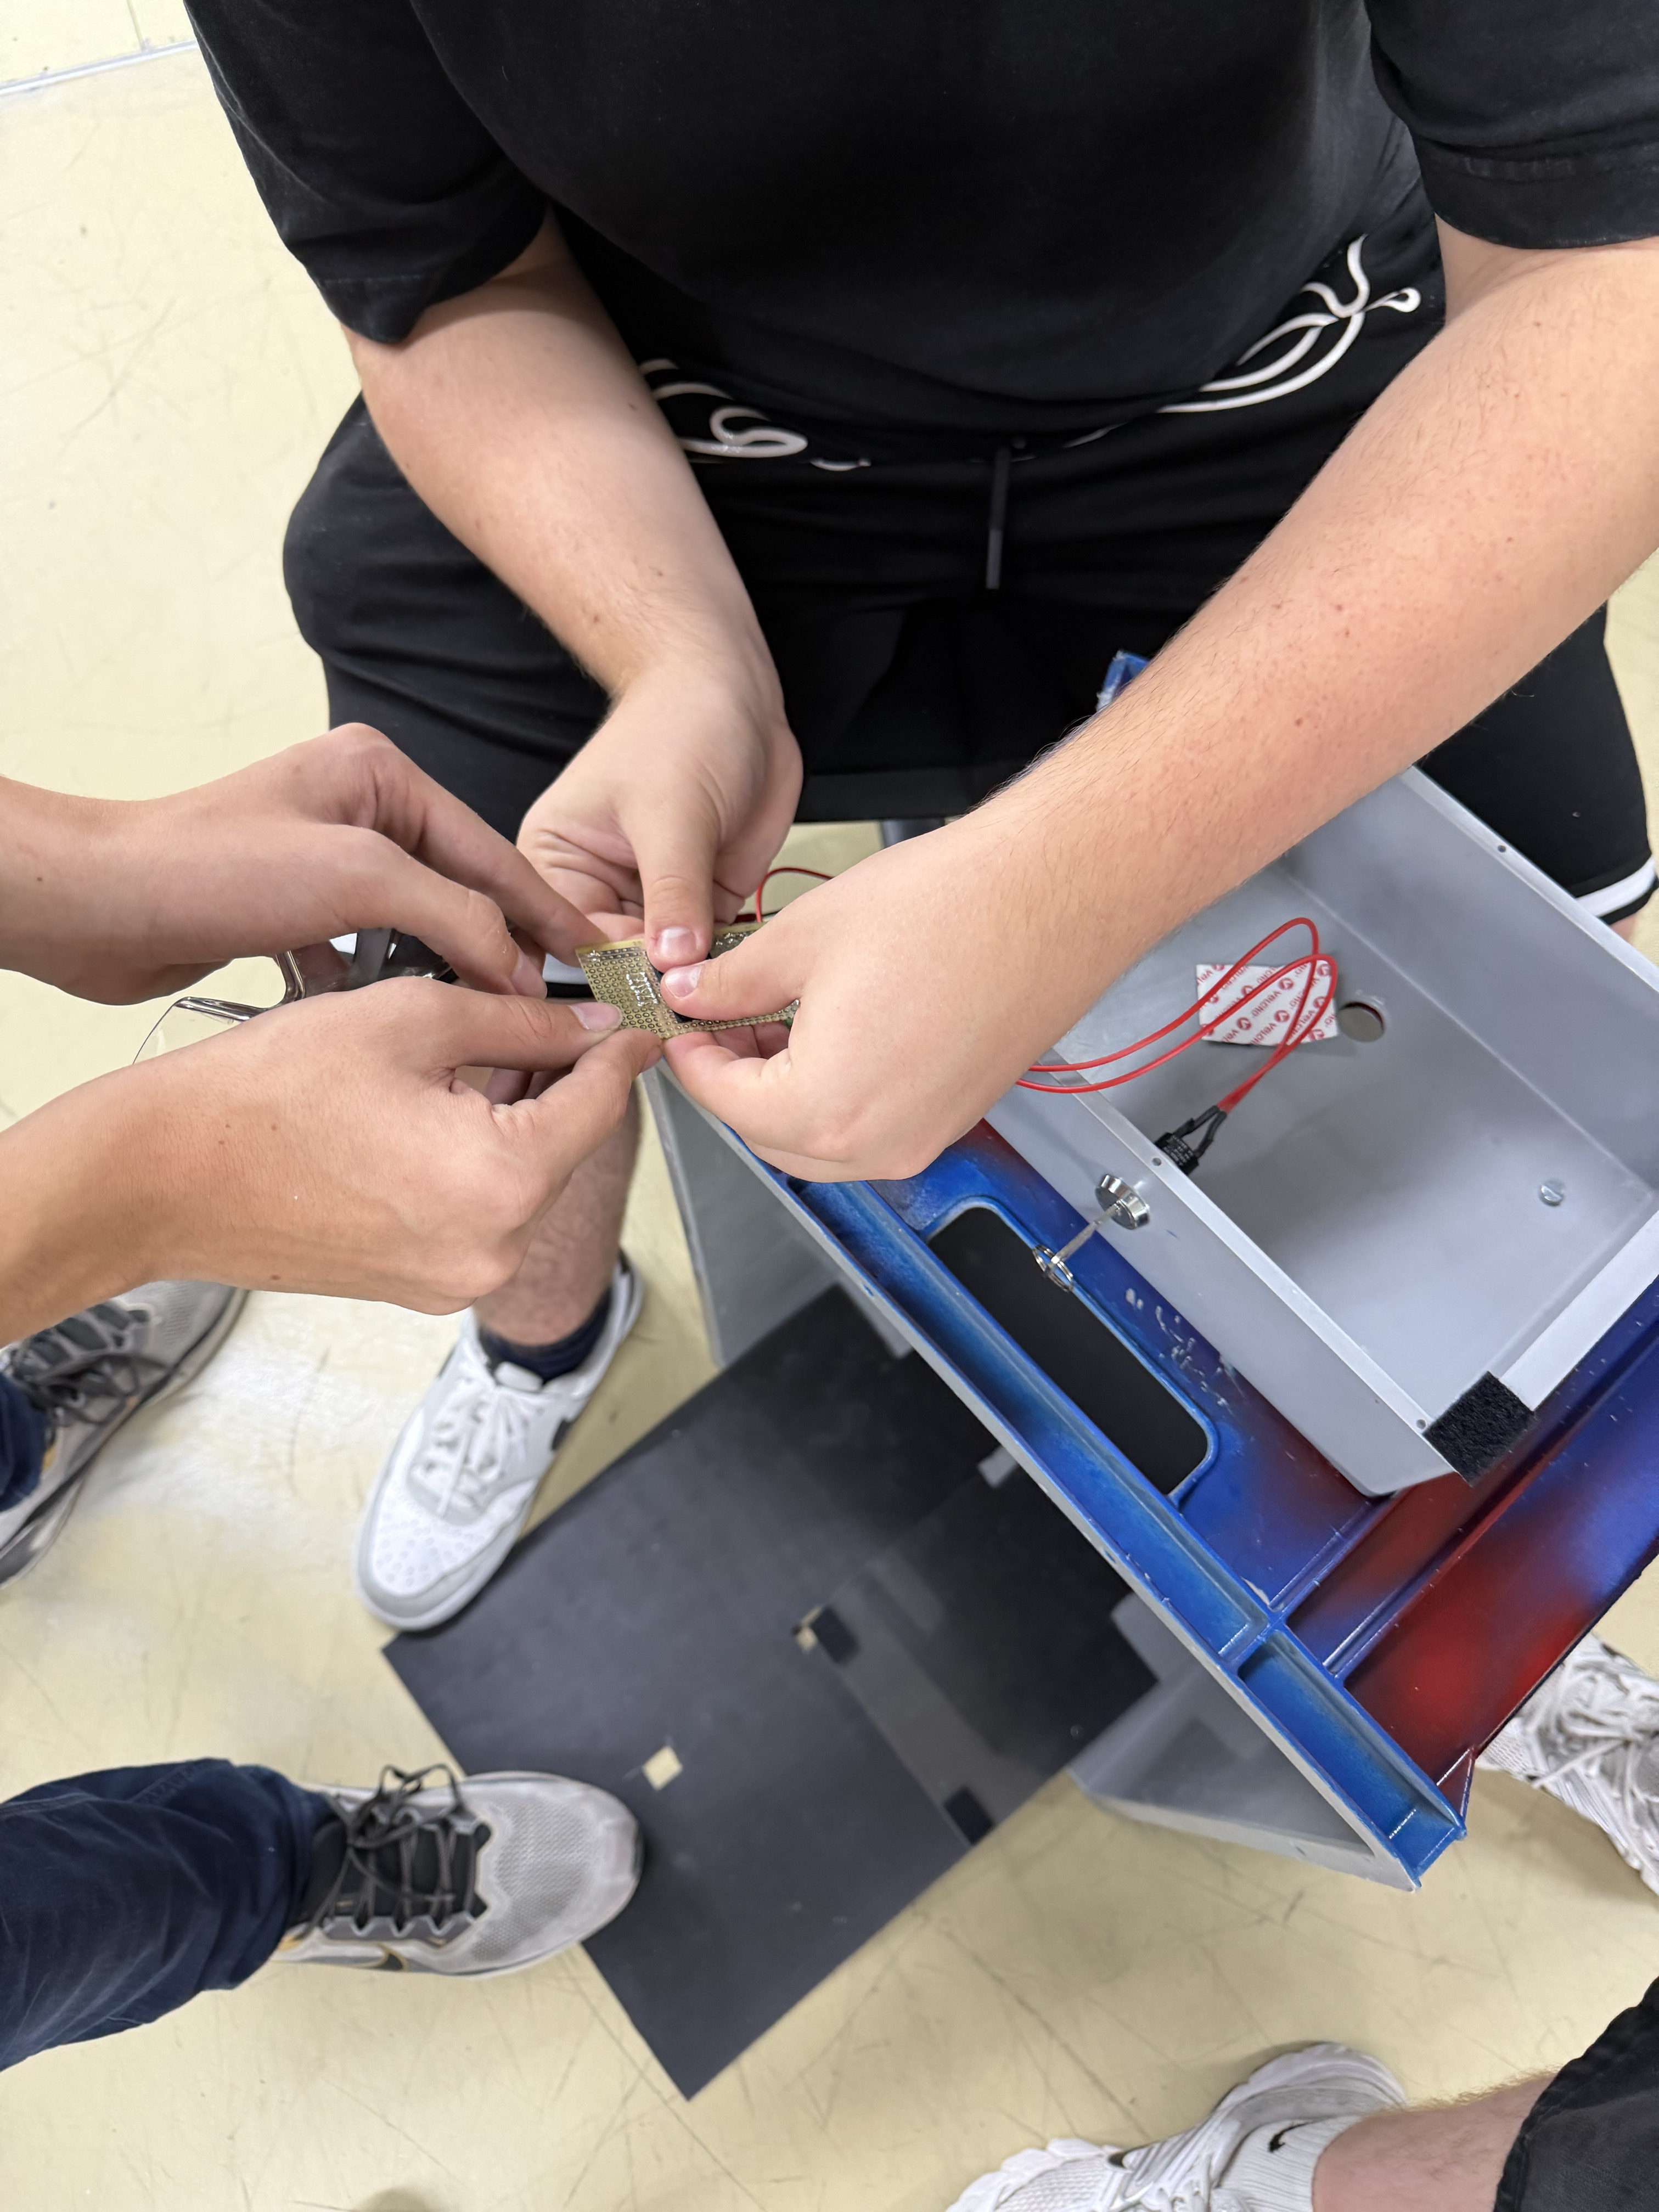
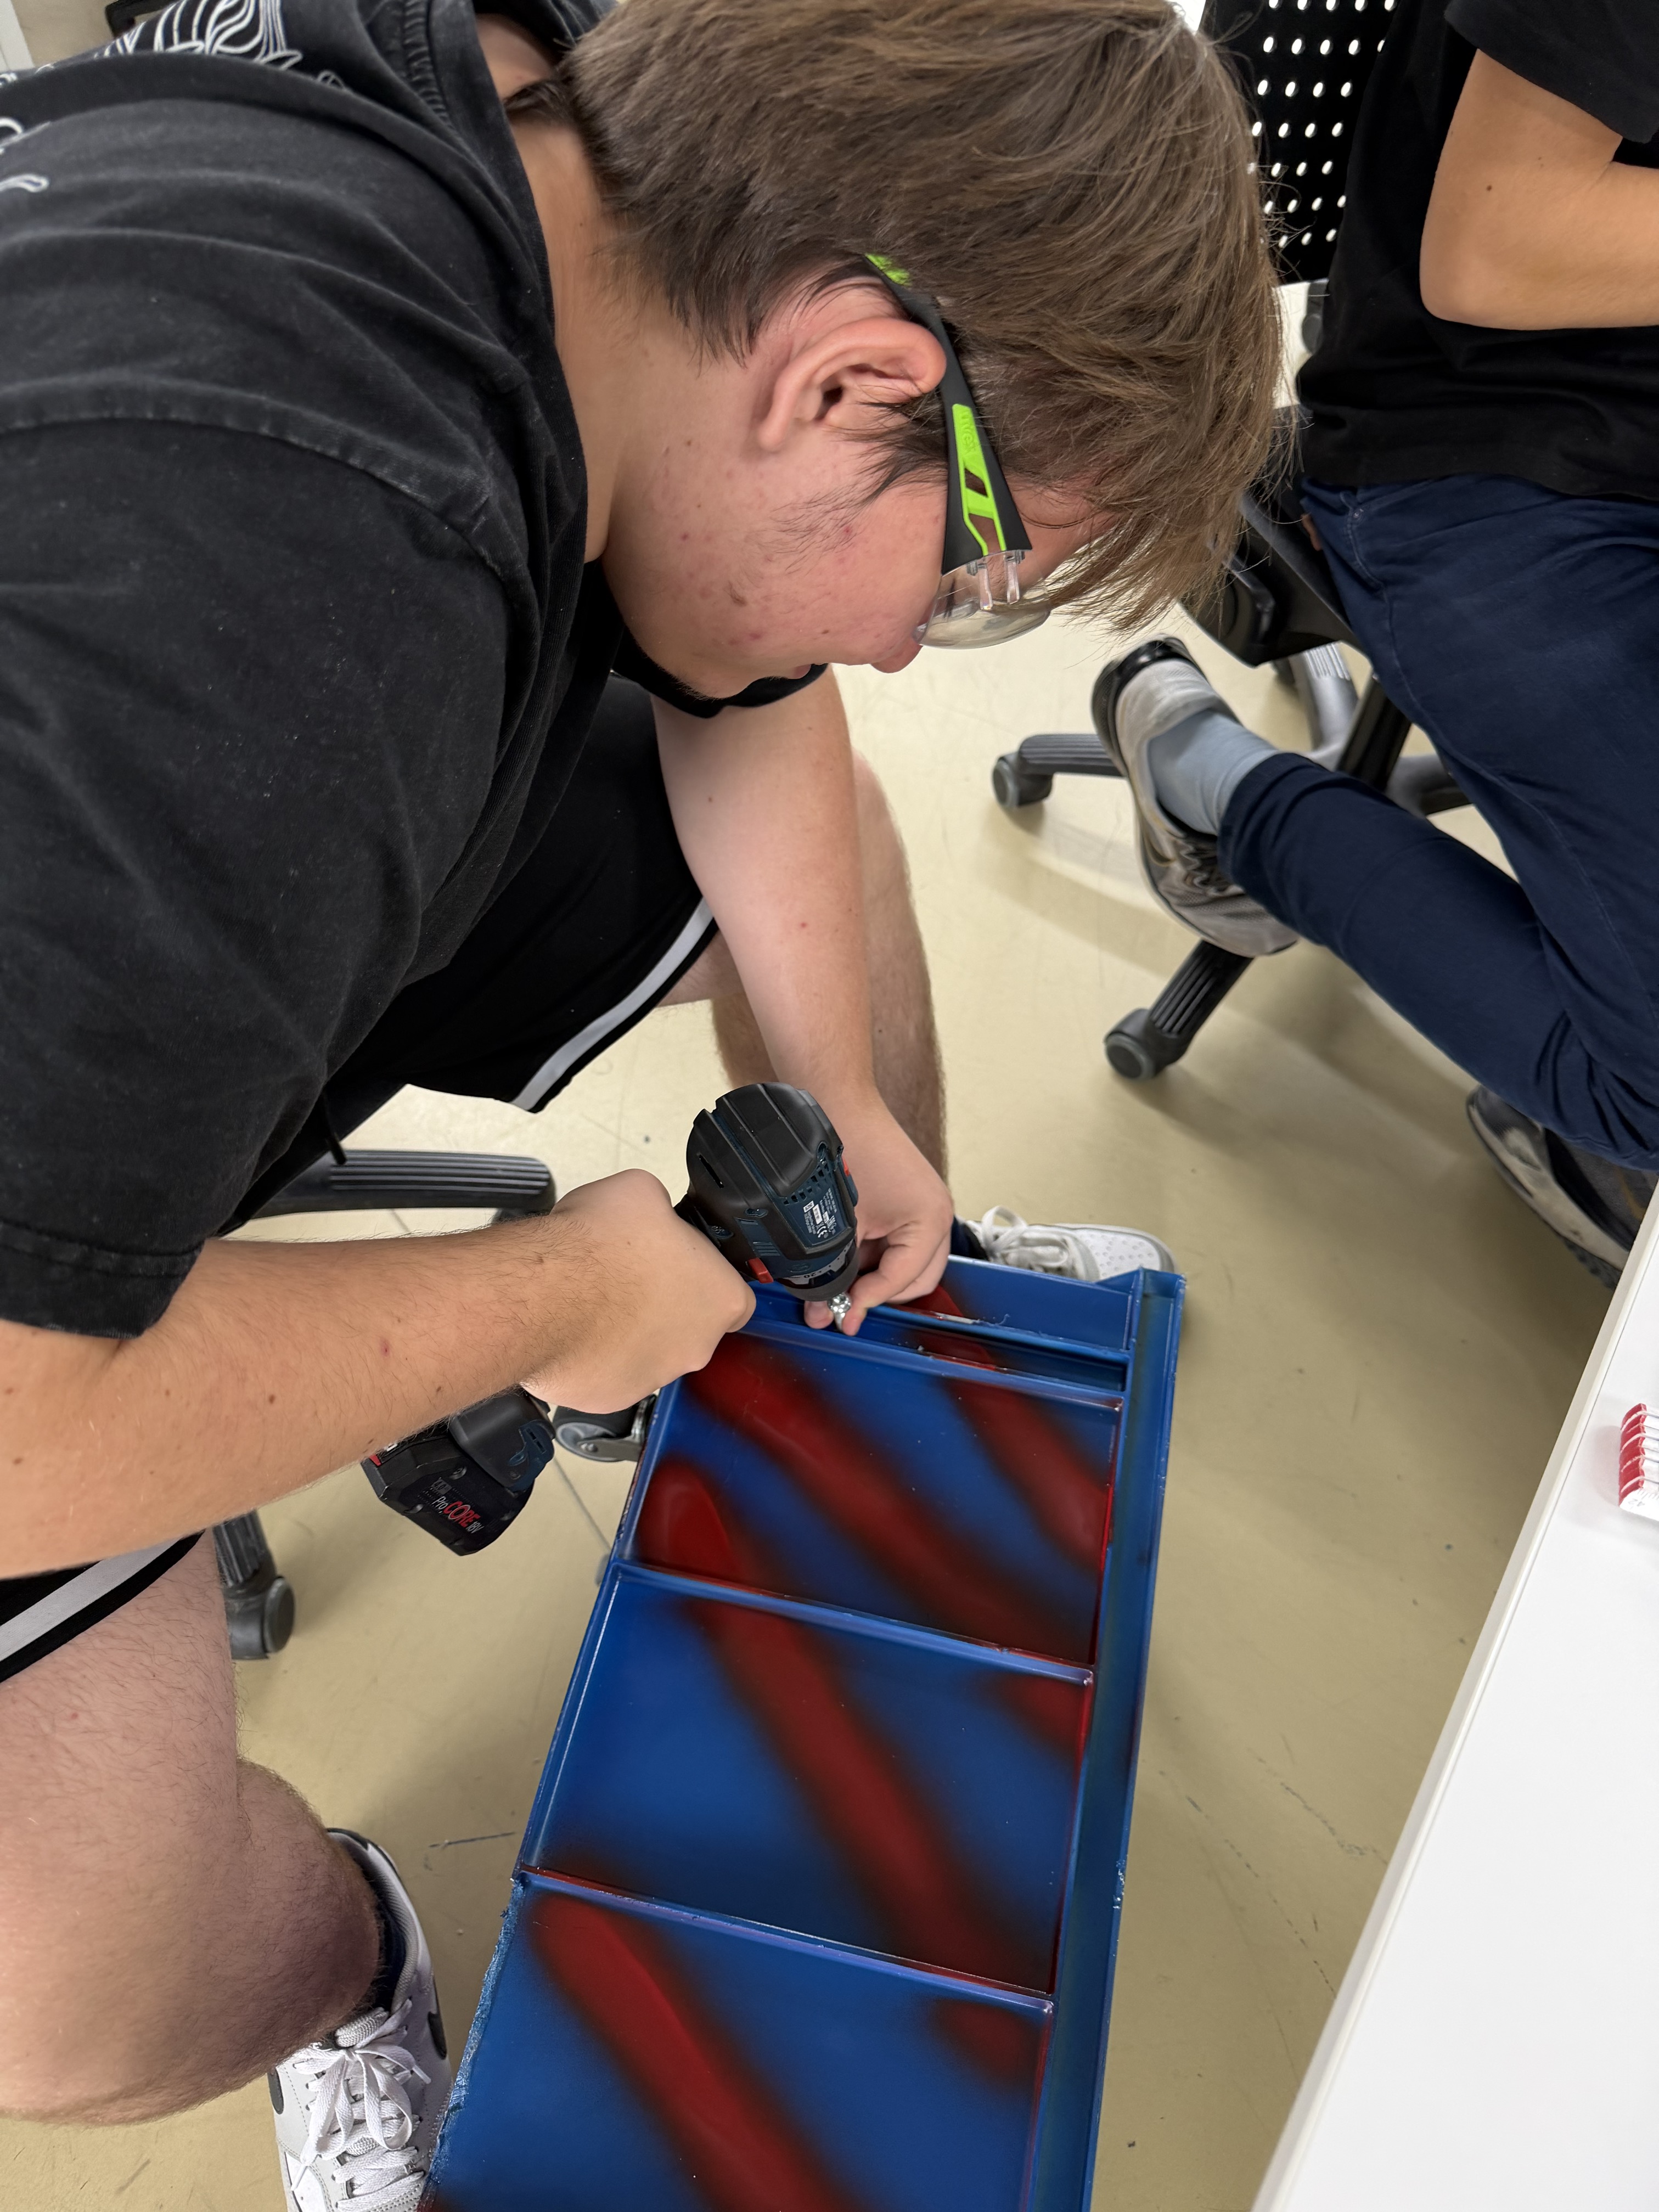
Alle Teile von Hand in die Kunststoffkiste mit Aluminiumboden montiert und verkabelt: Kamera, Raspberry Pi 4, Antrieb, Elektronik und drei Sensoren (vorne Mitte, linke und rechte Kante).
- Phase 4
Programmierung & Motor-Rückschläge
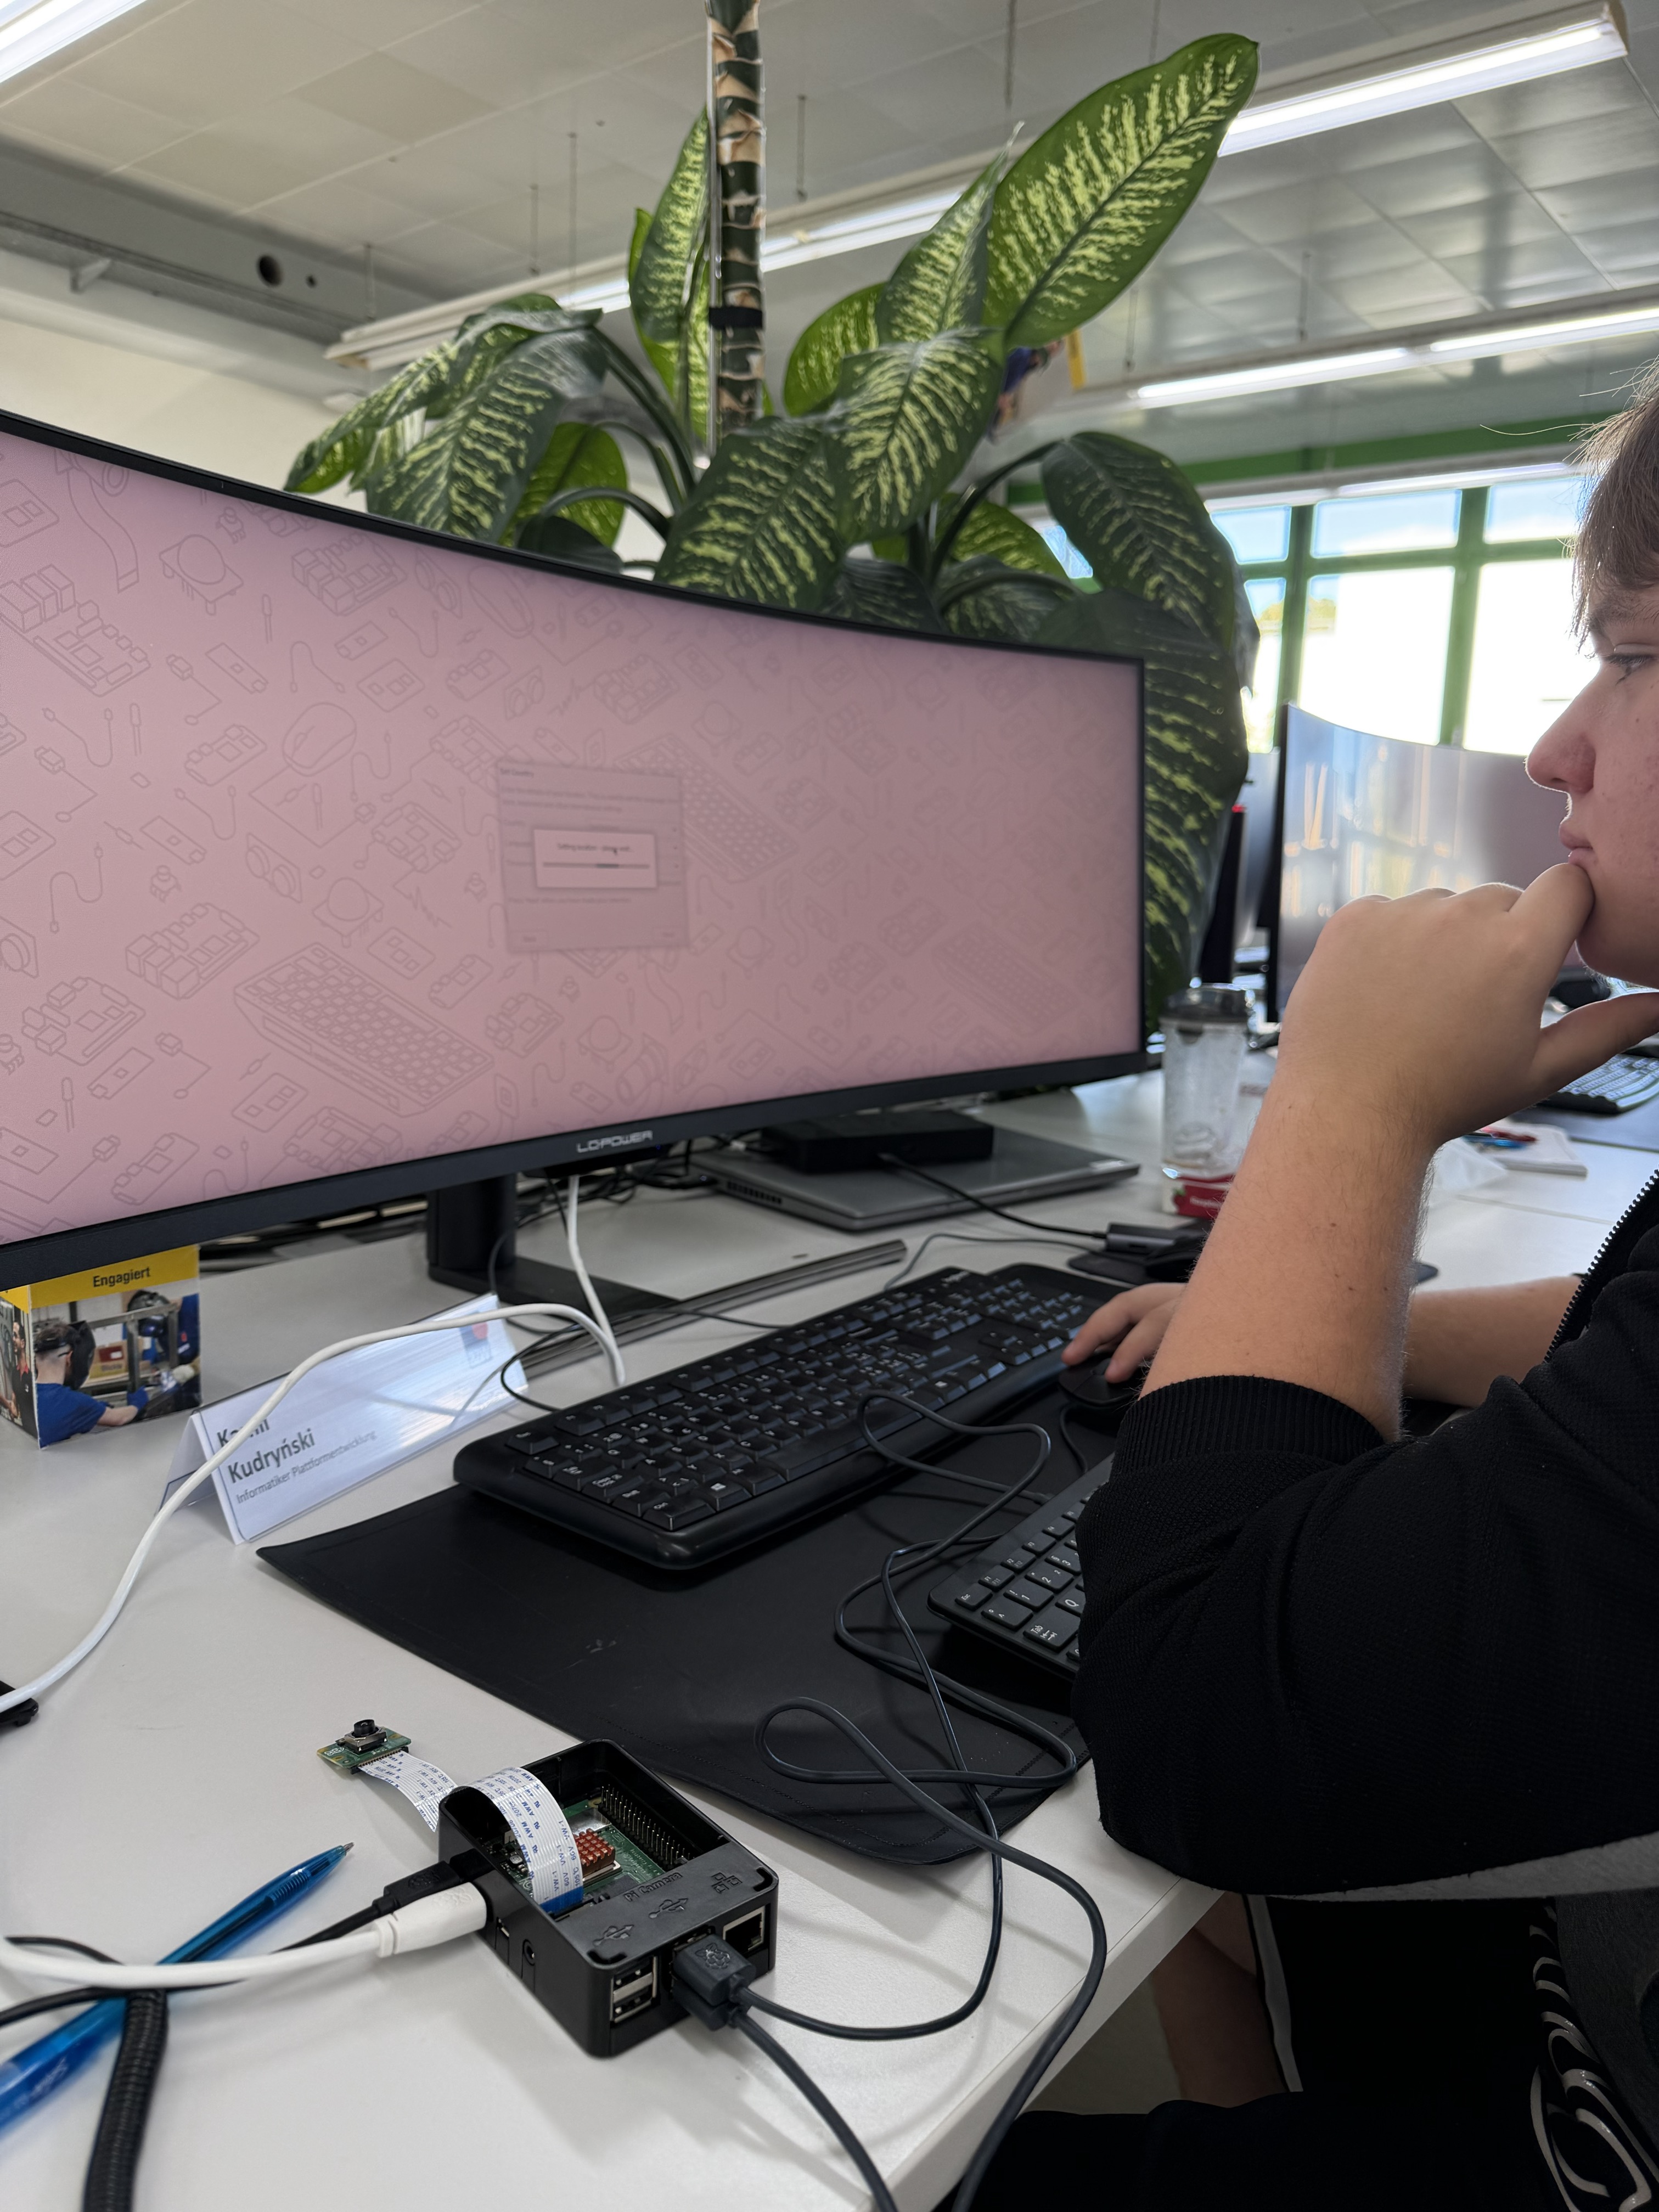
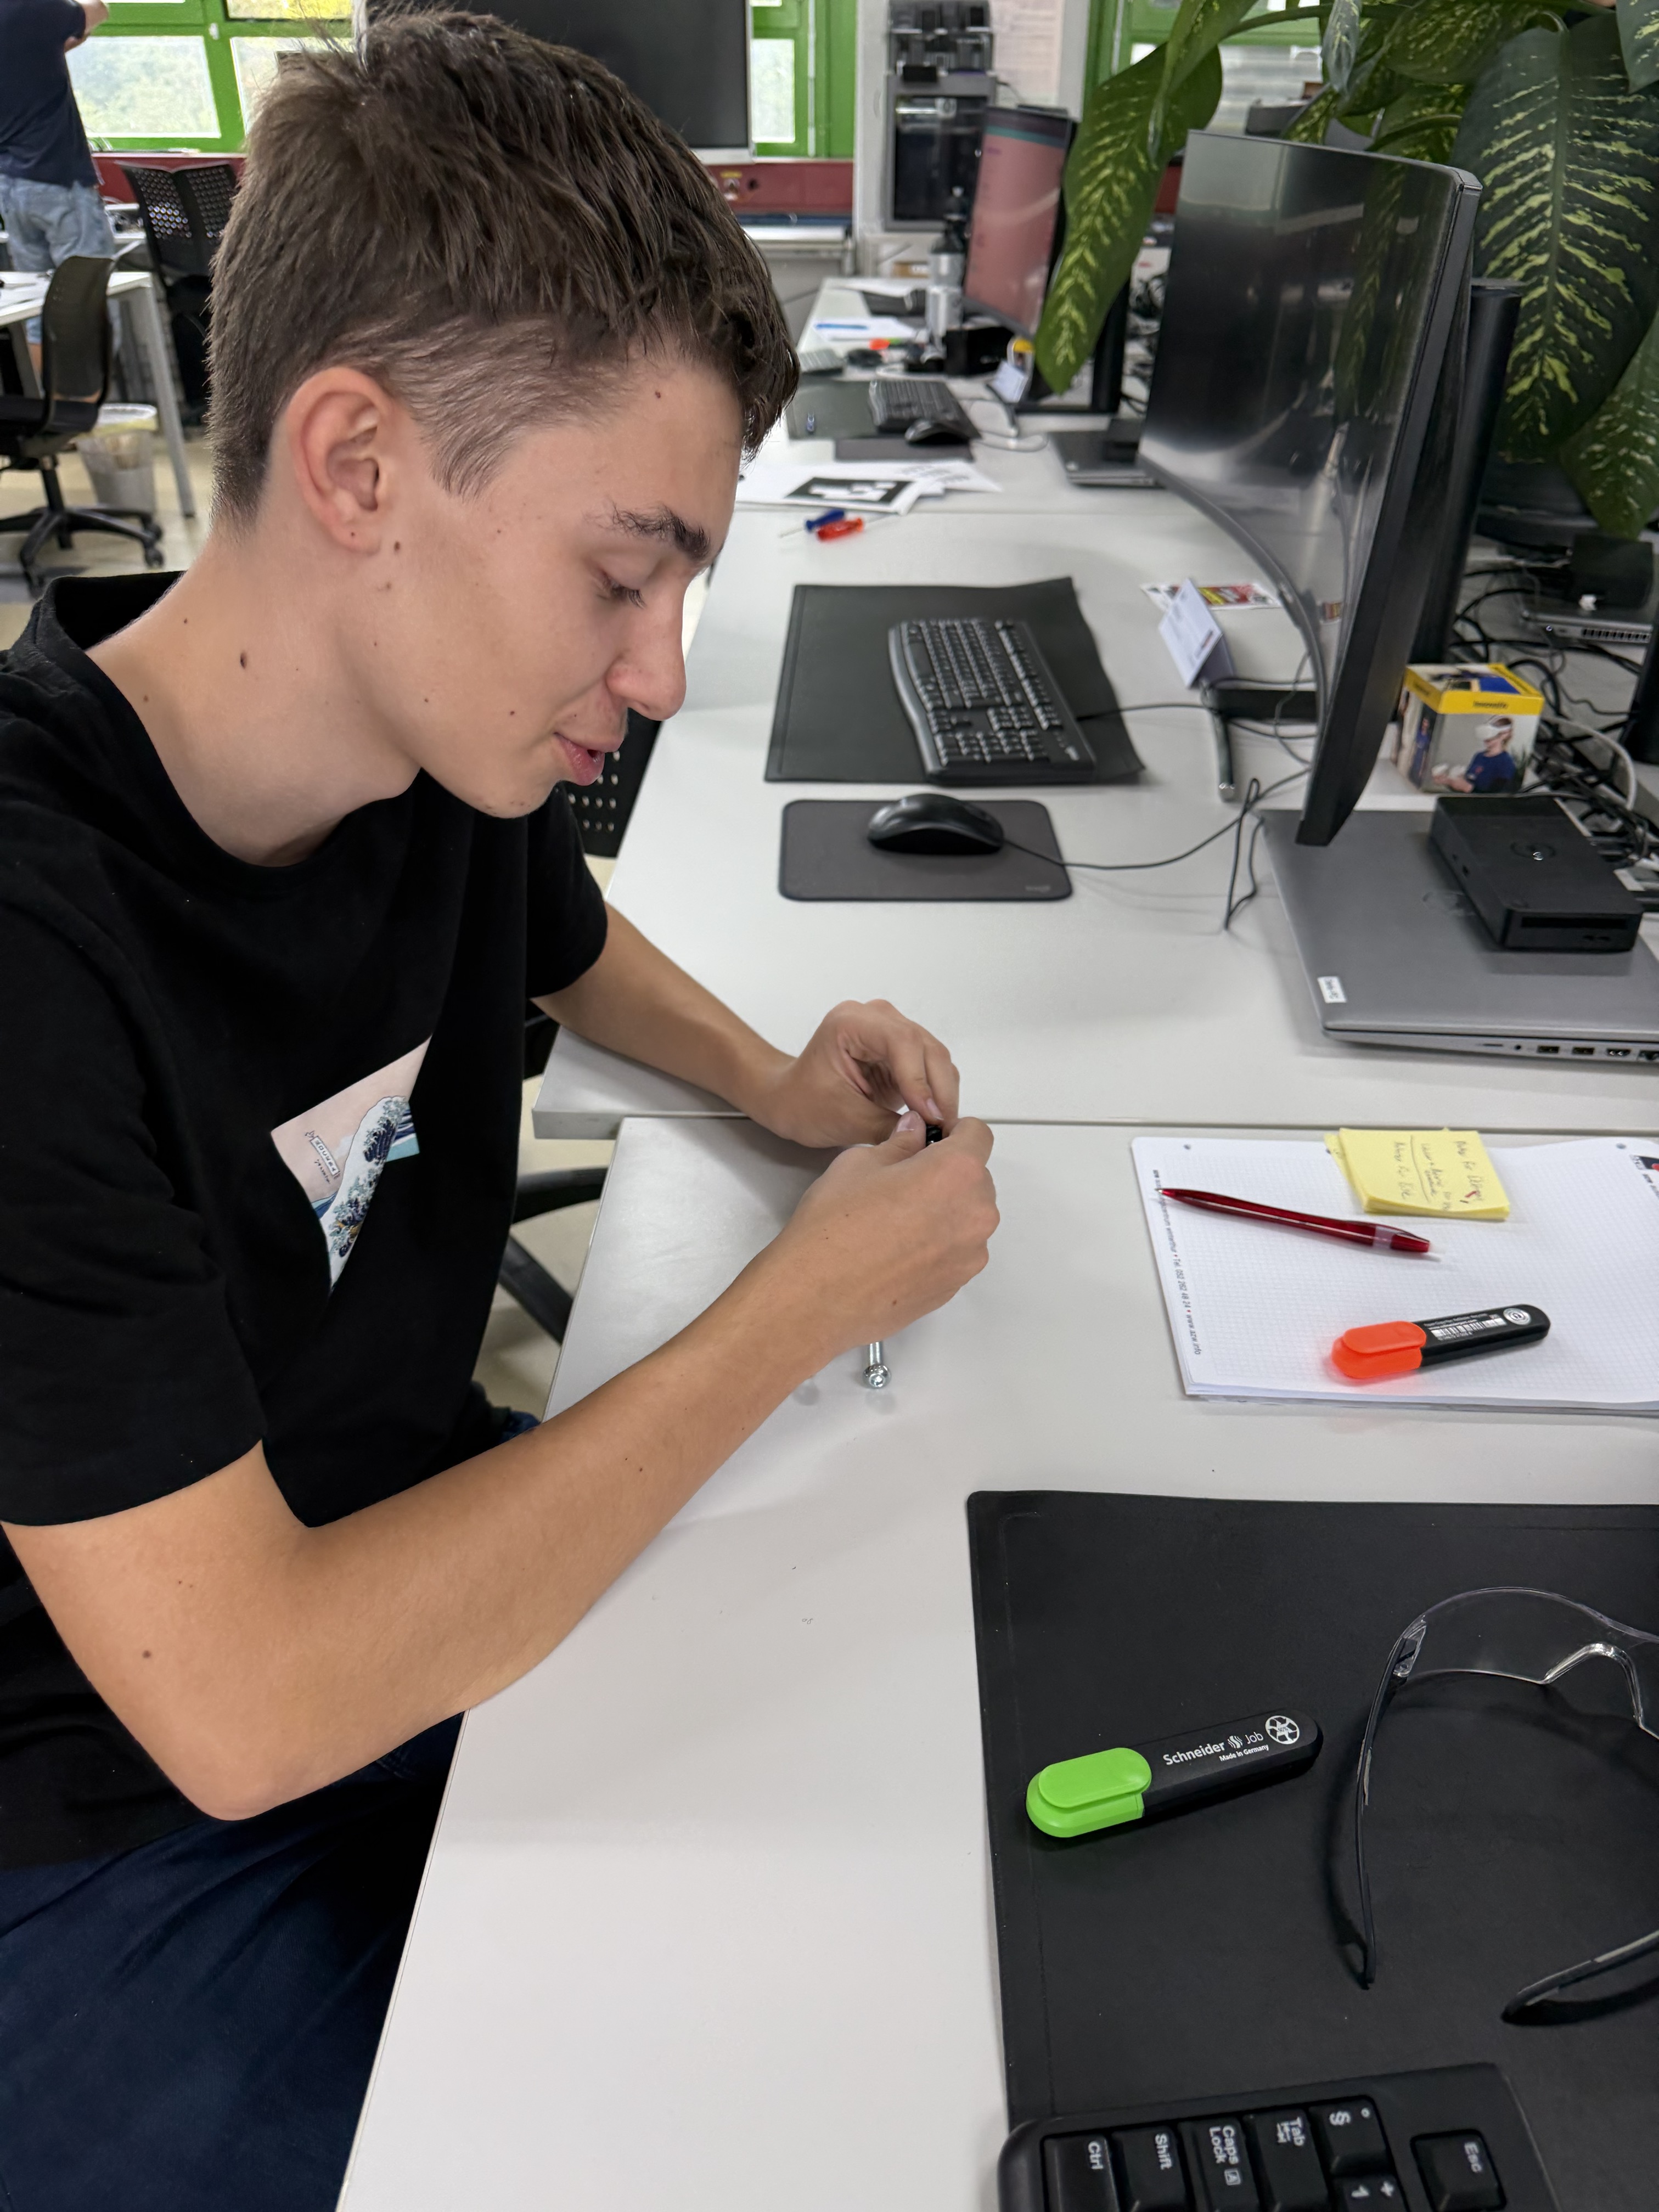
Die ArUco-Erkennung (Python auf dem Raspberry Pi), den Arduino (Arduino IDE) und die Motorsteuerung programmiert und getestet. Mit den Motoren hatten wir Rückschläge.
- Ziel
Fertiges Tesl-e
Tesl-e folgt dem ArUco-Marker und weicht Hindernissen aus.
Team


Andrin Ziegler
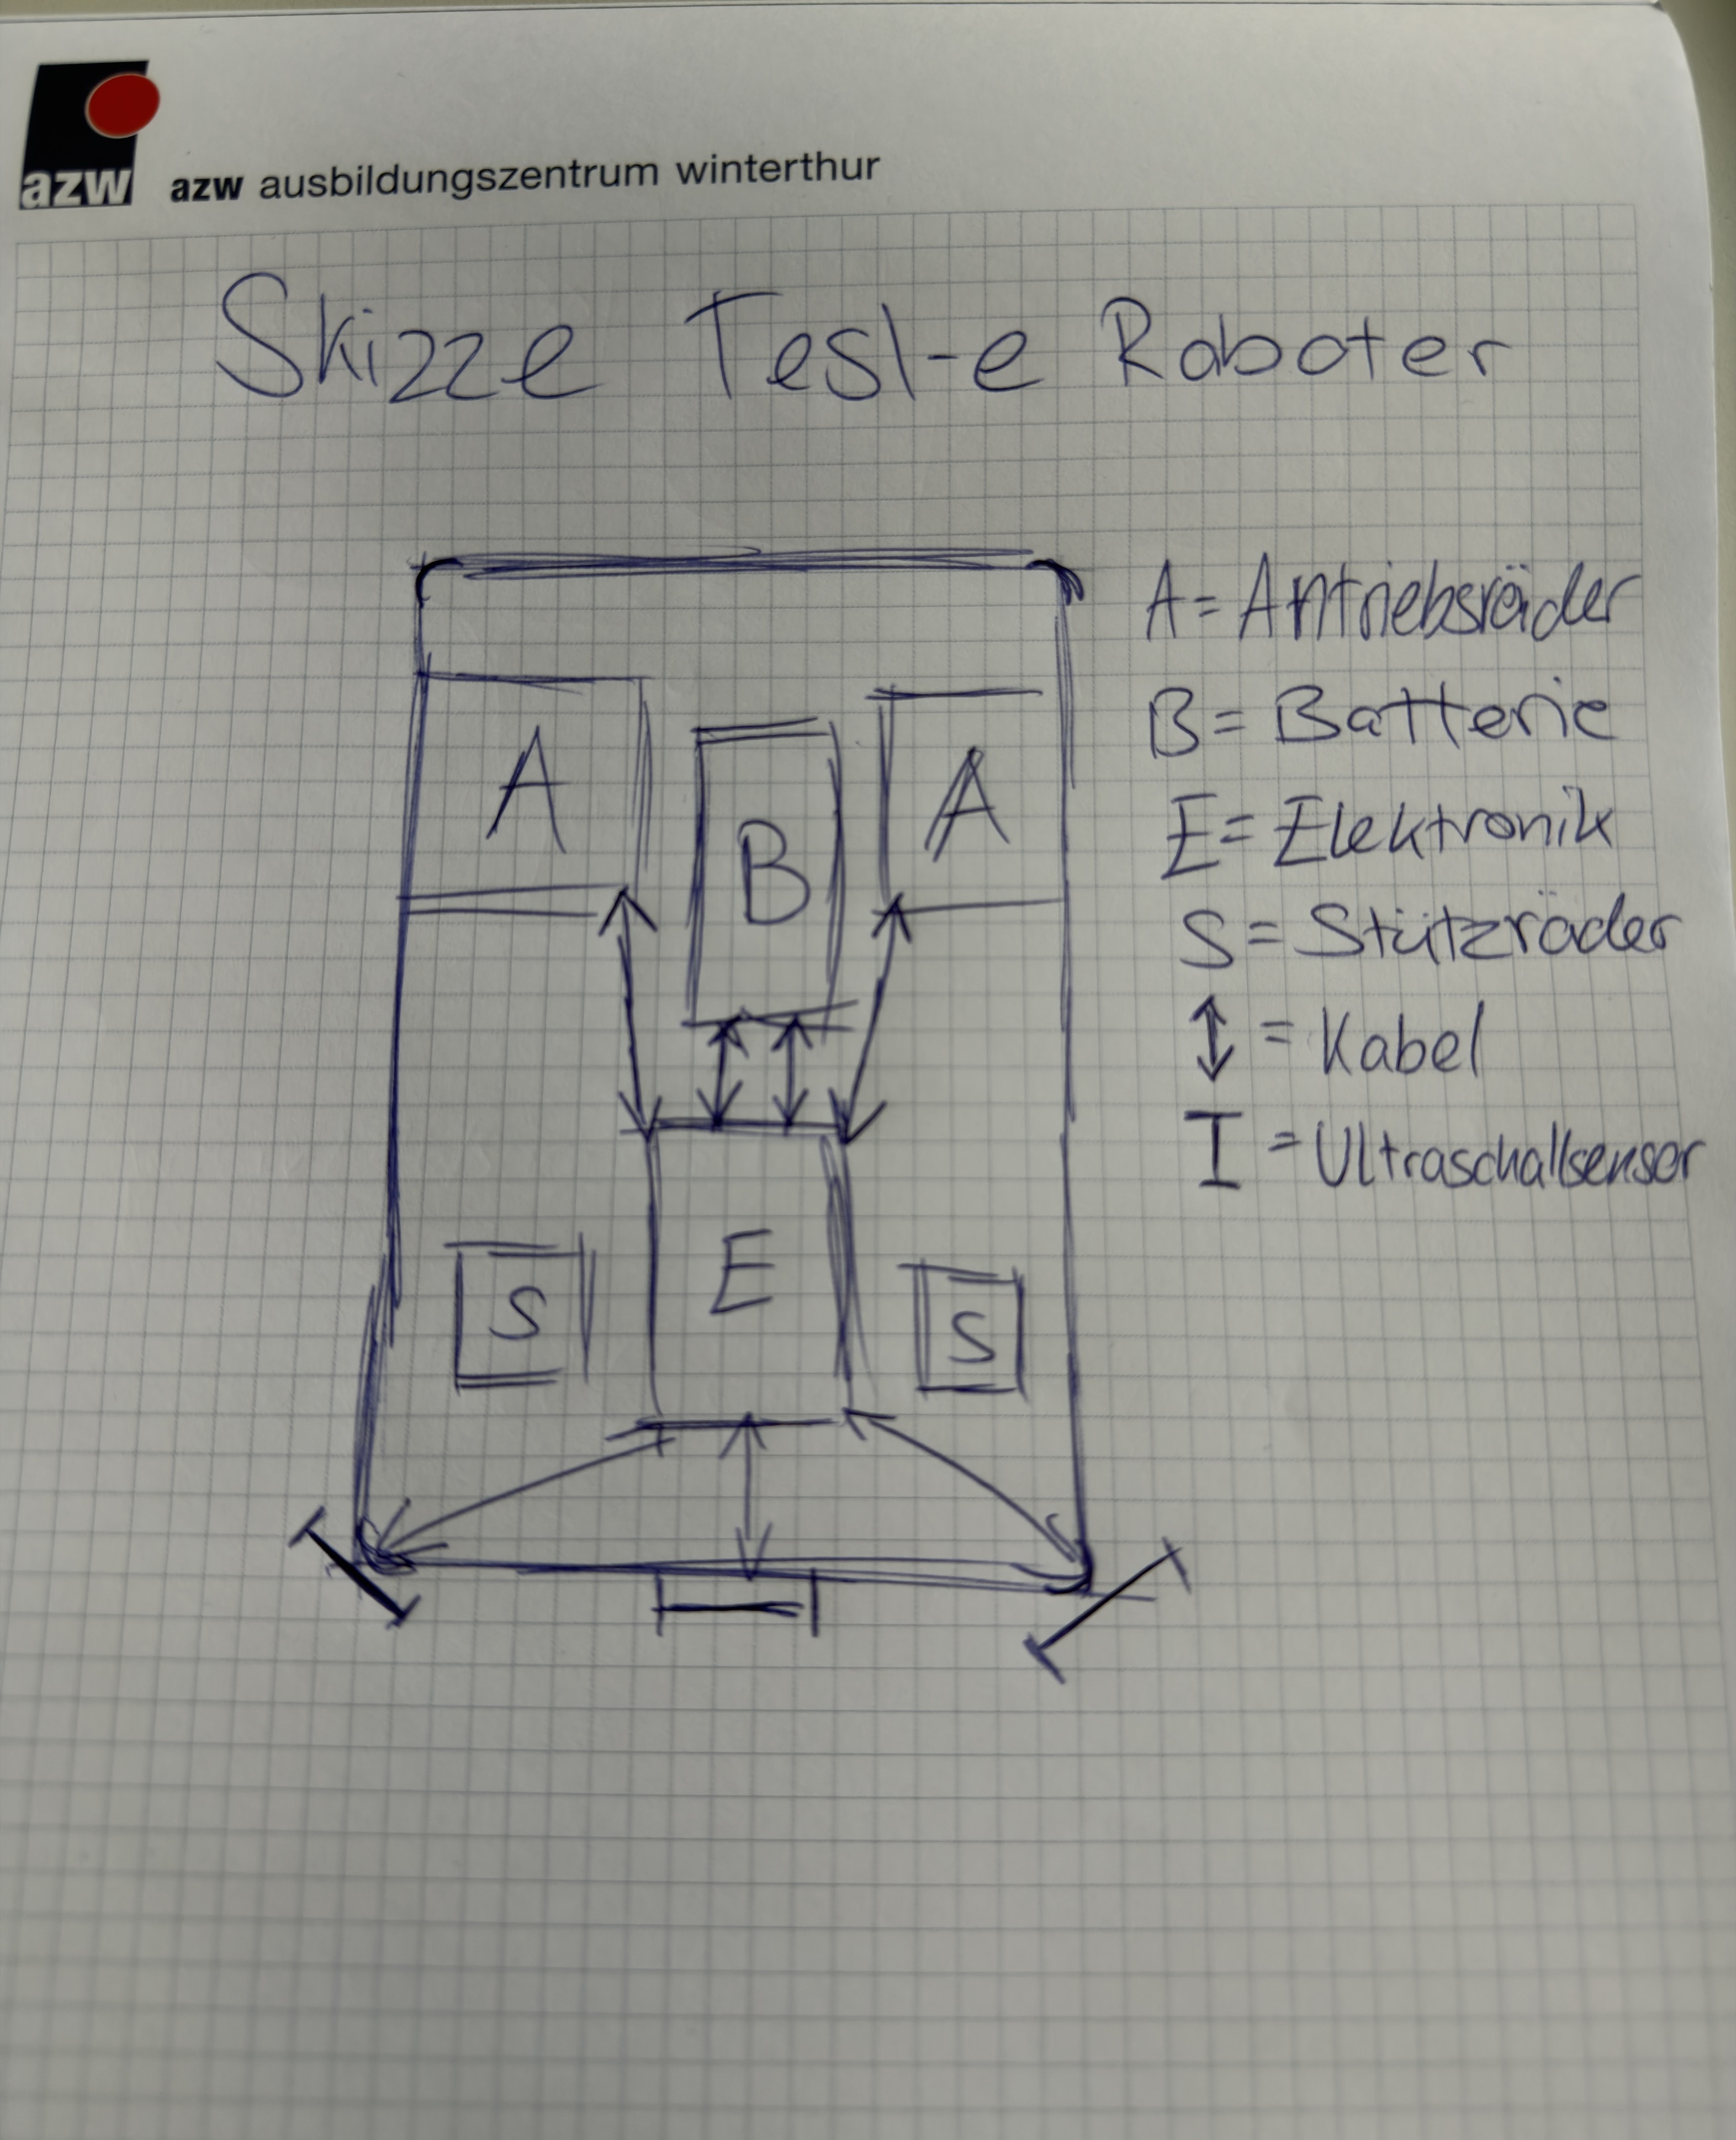
Skizze der Kiste, Zusammenbau der Kiste und Präsentation

Kamil Kudryński
Gruppenchef. Plakate und Zusammenbau der Elektronik

Pascal Lissovski
Logo und Zusammenbau der Kiste

Noa Millioud
Programmierung, Webseite und Dokumentation
Galerie
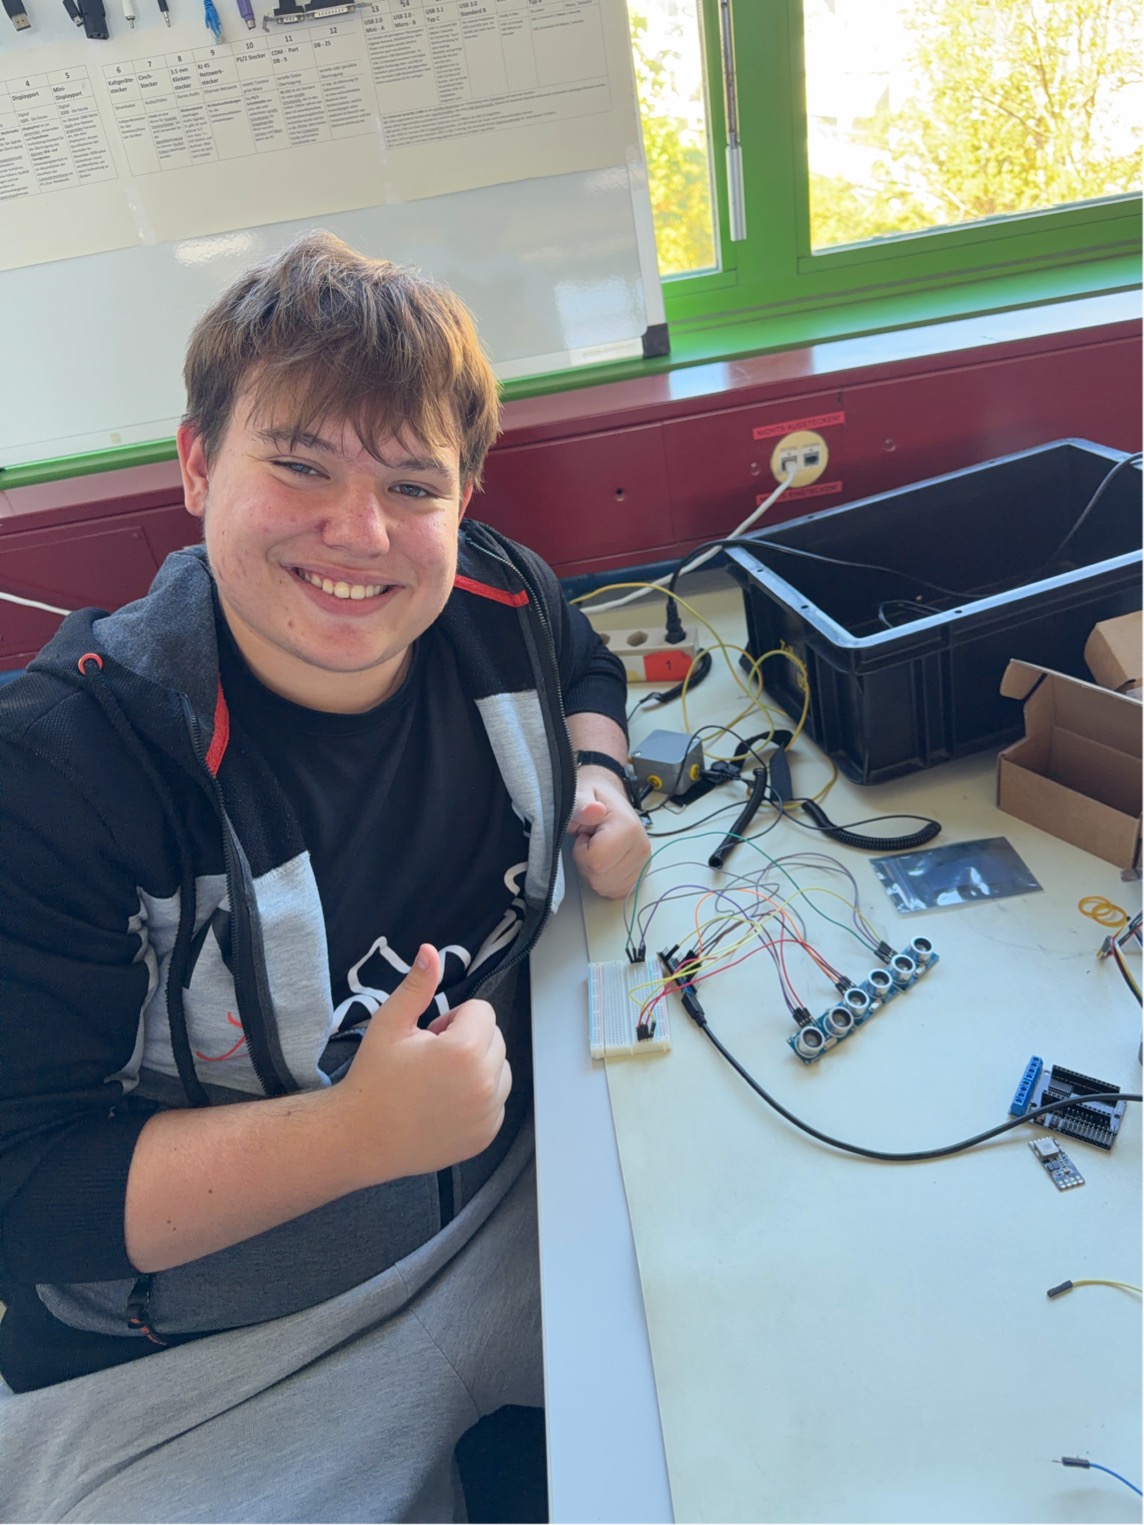
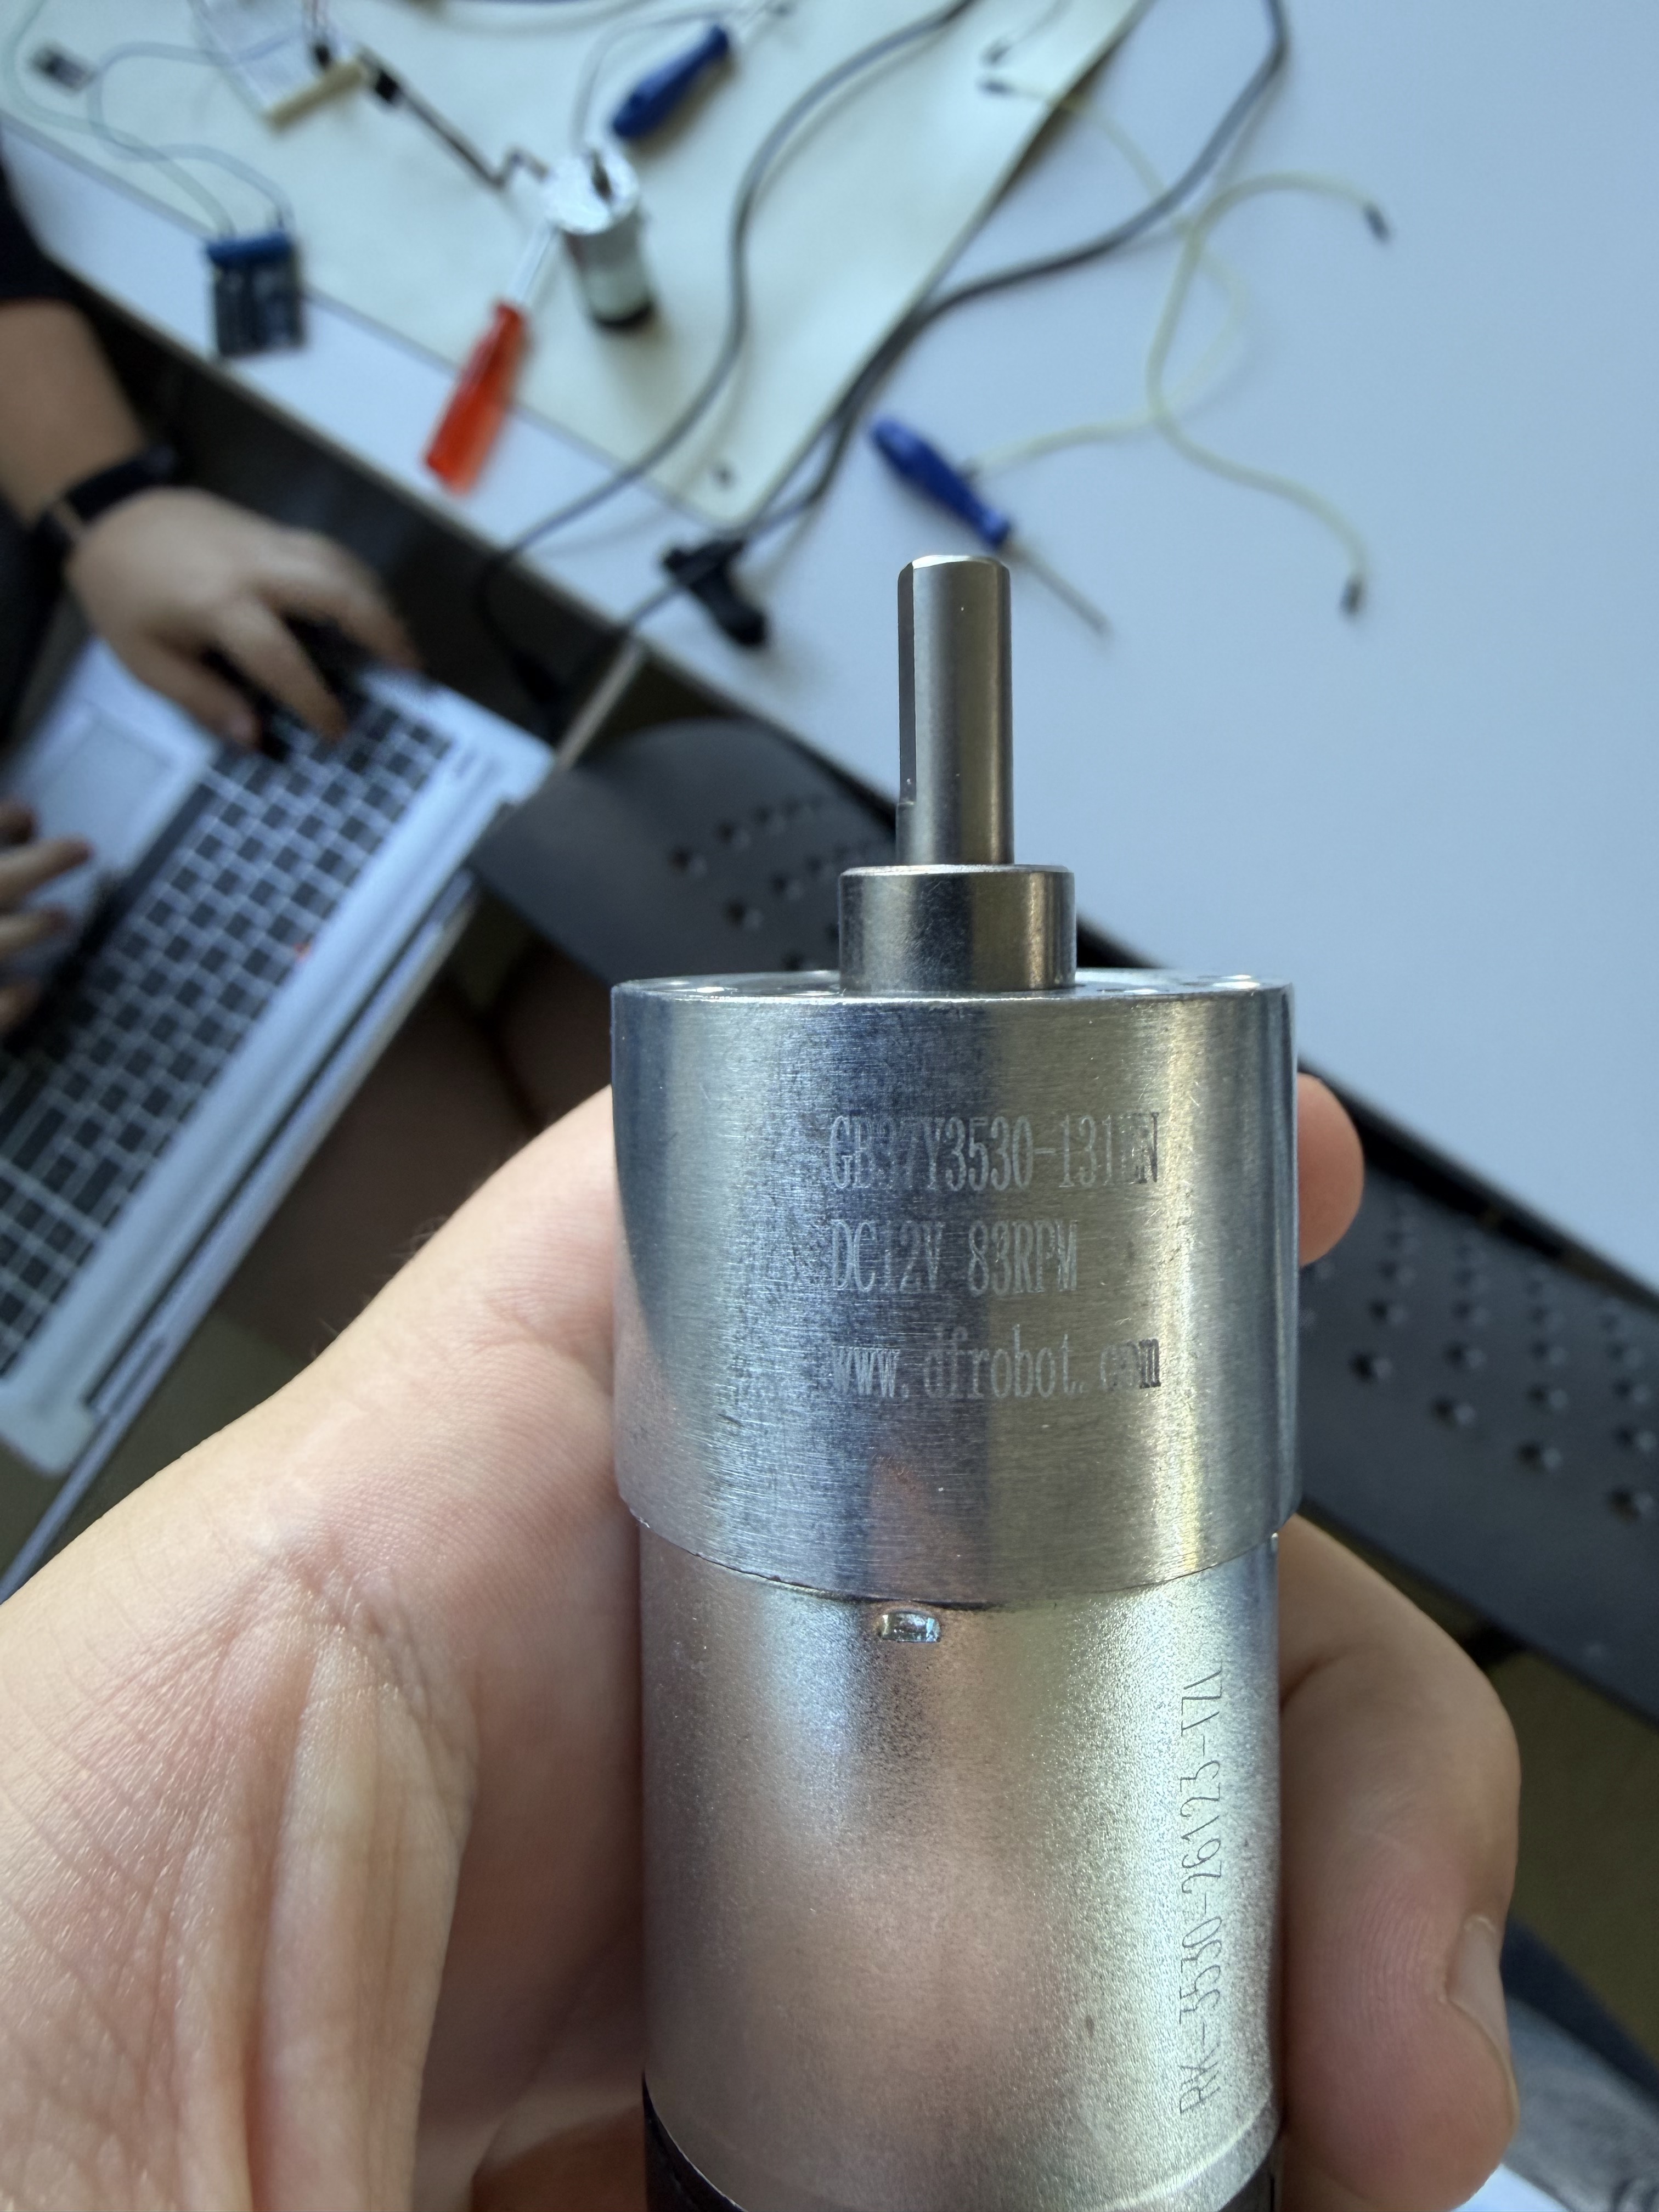
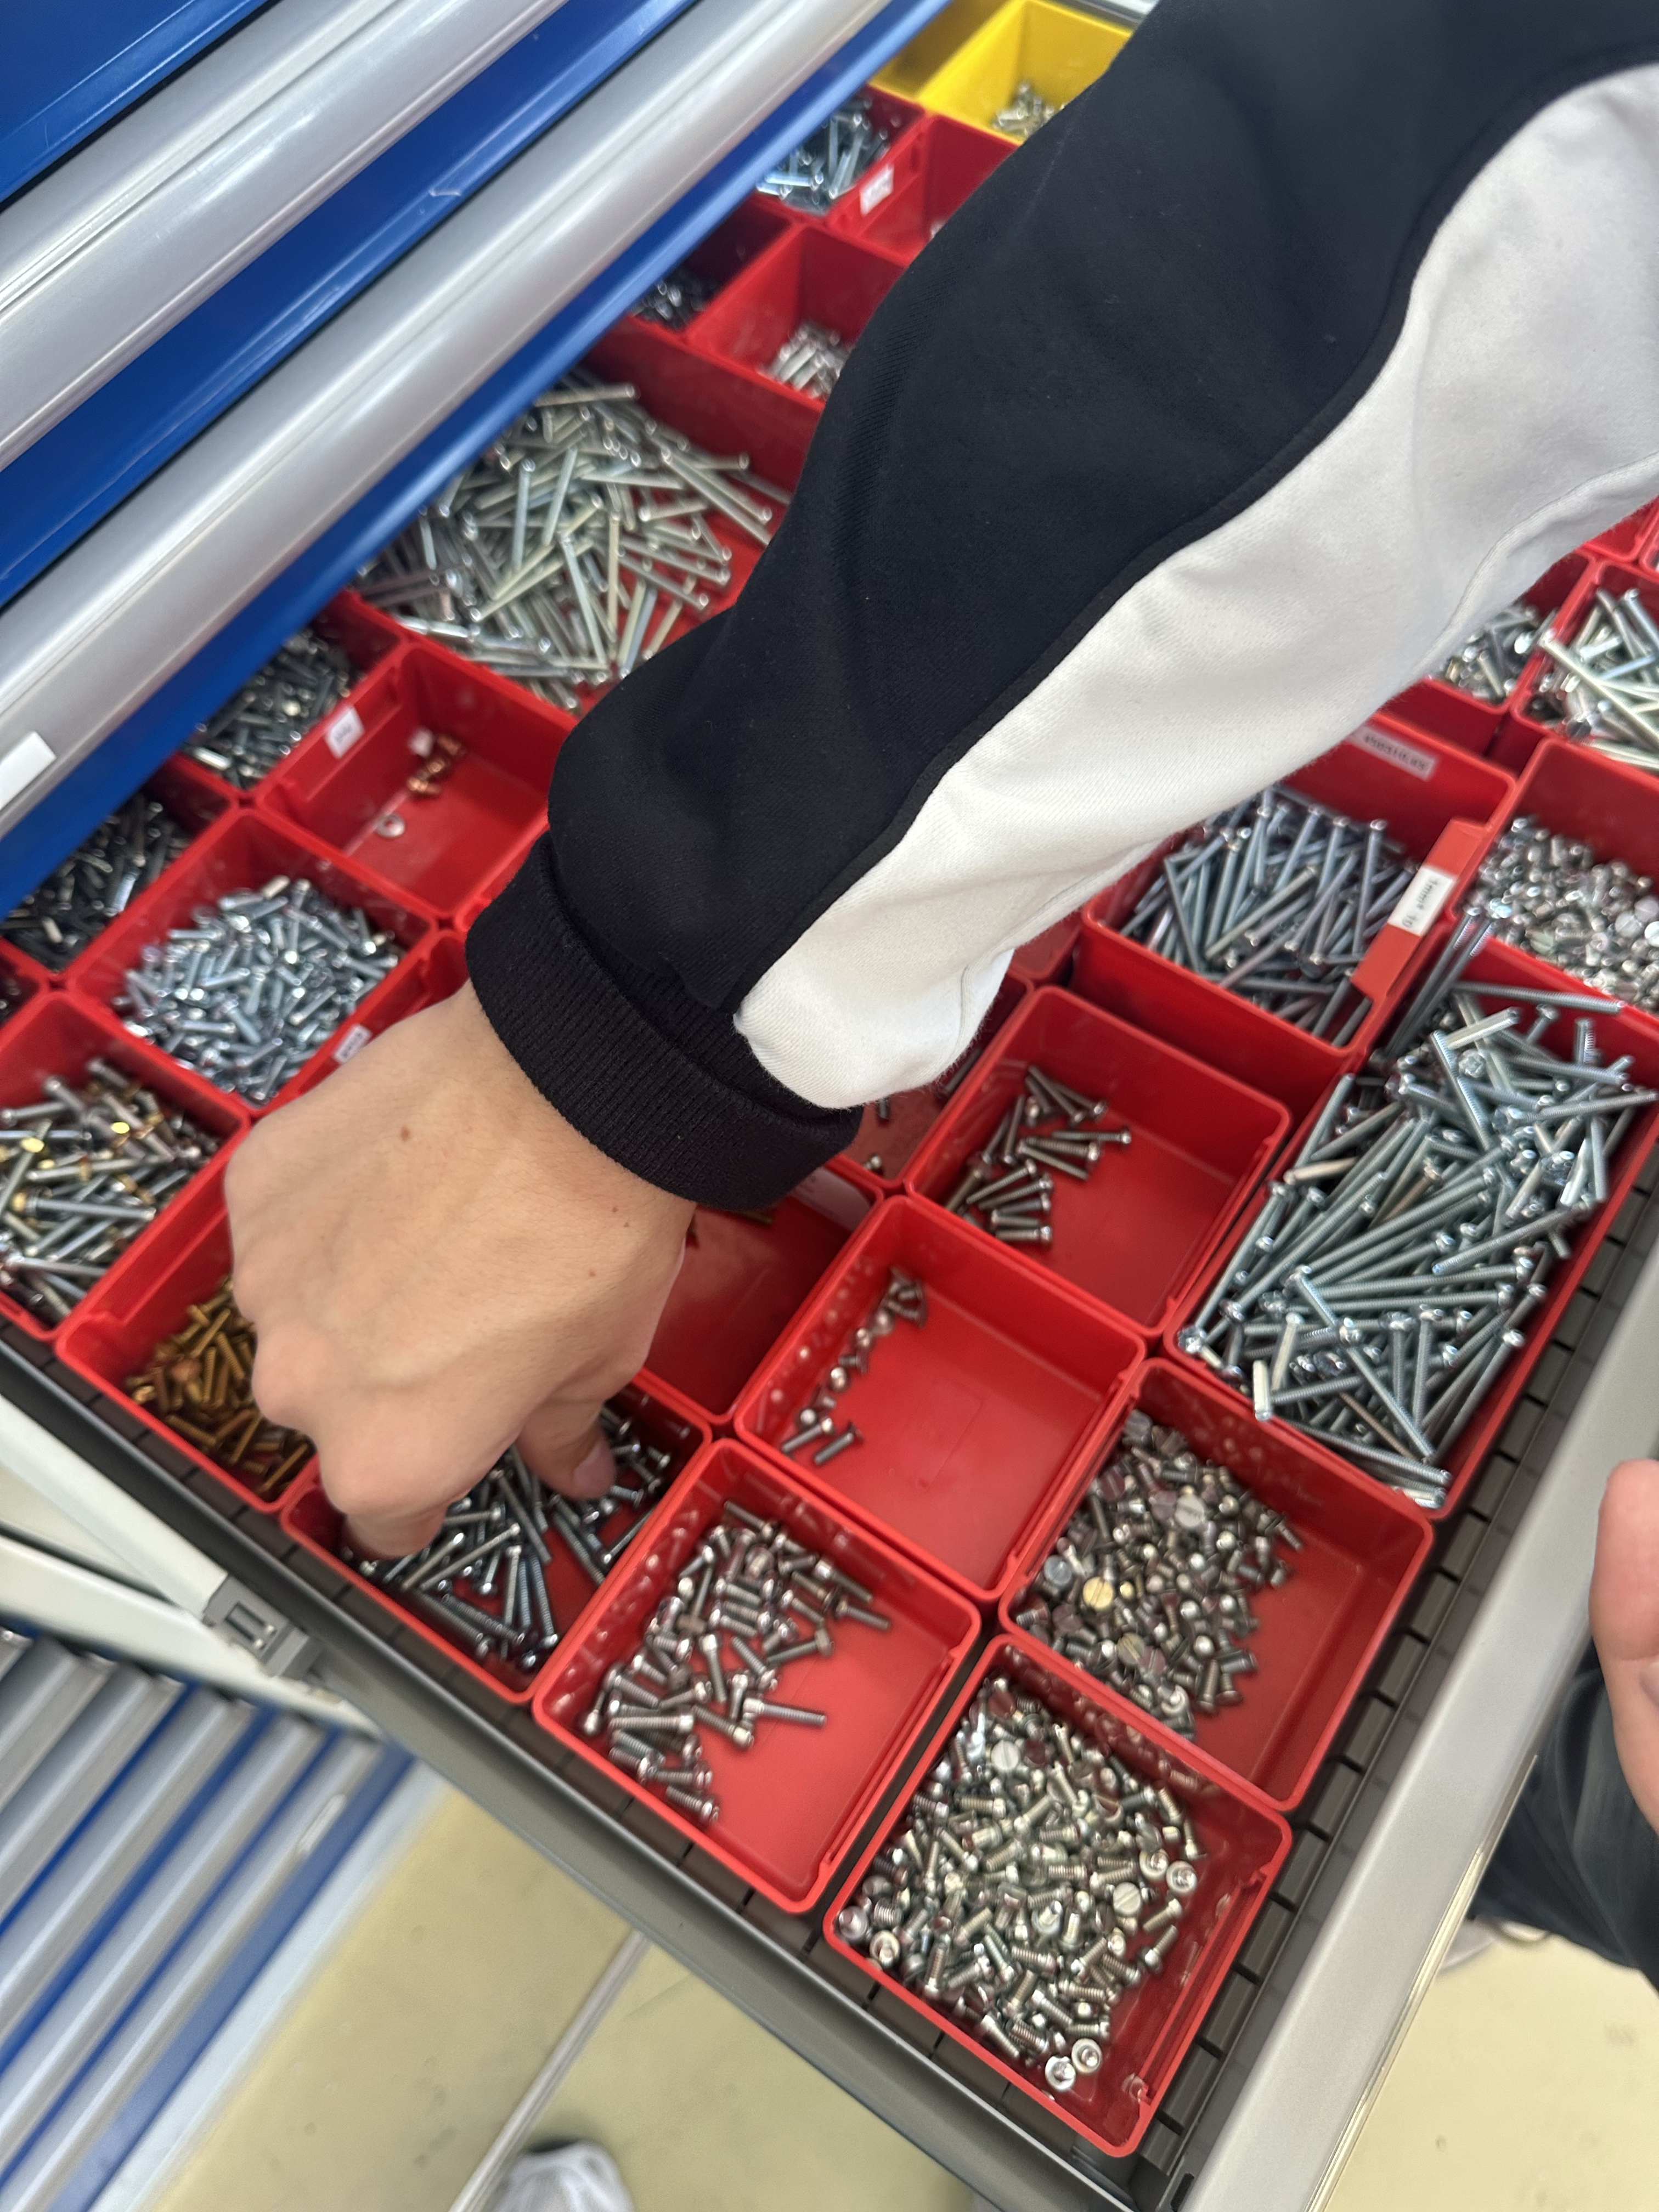
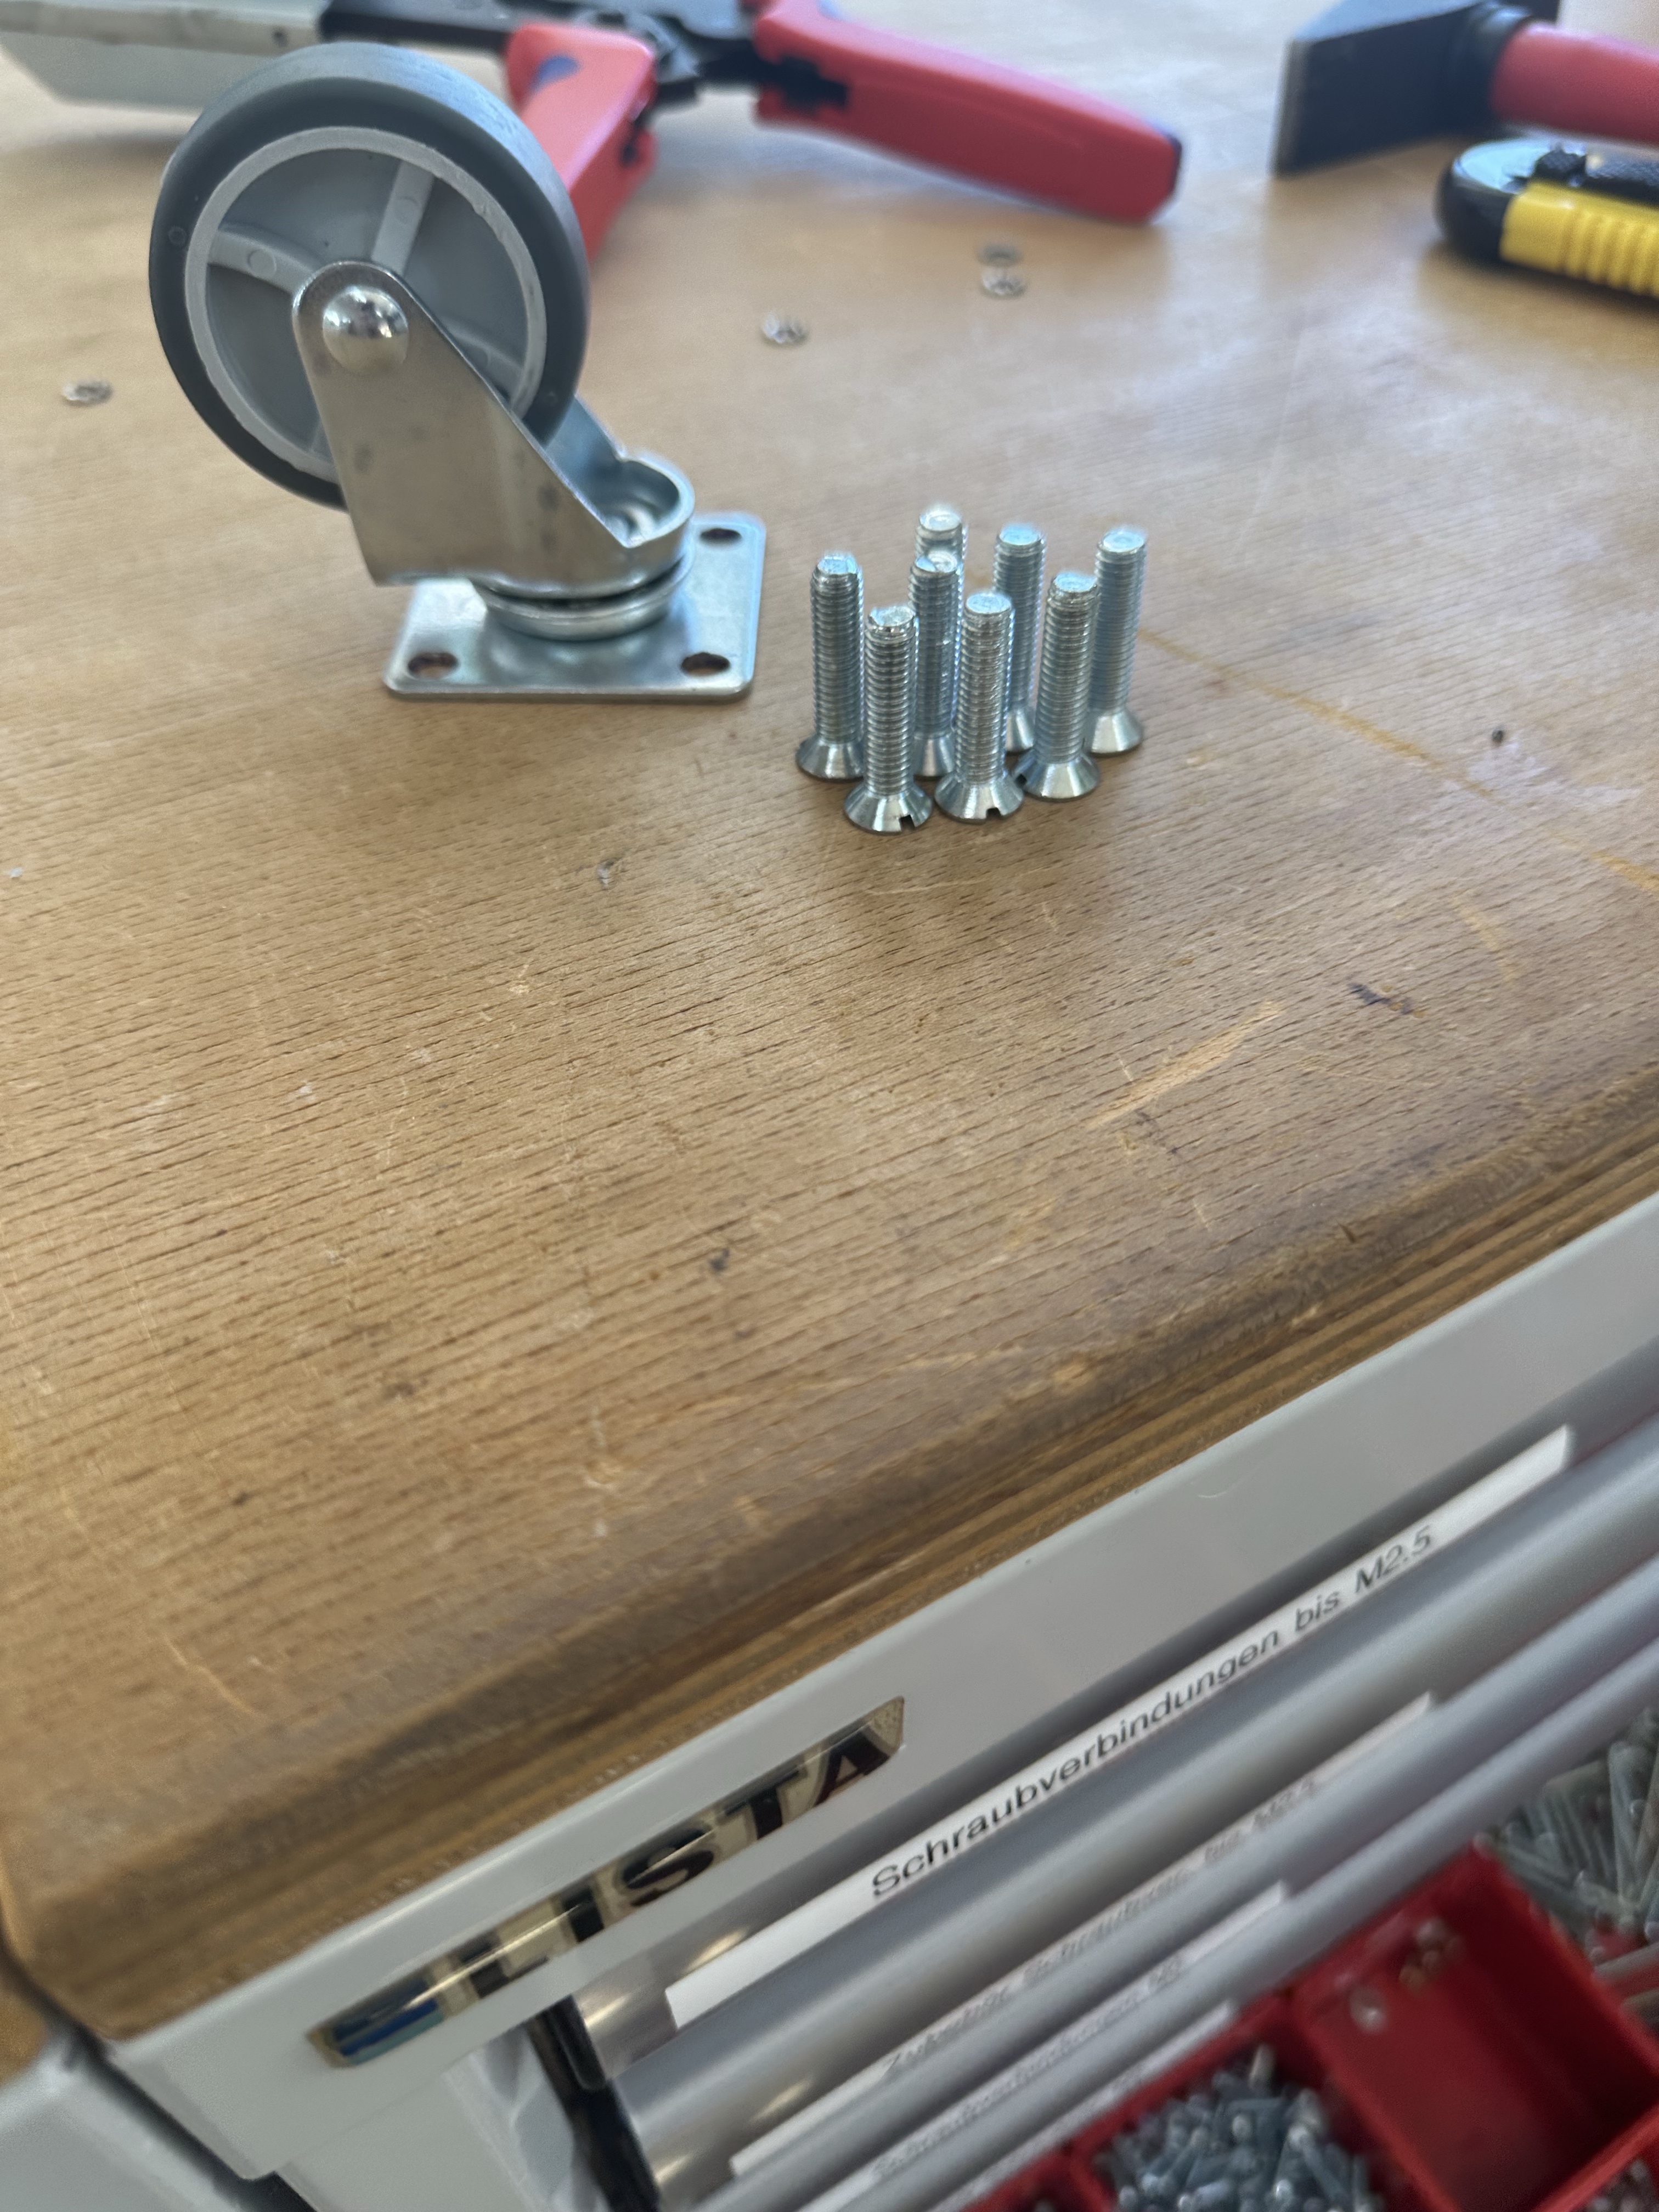
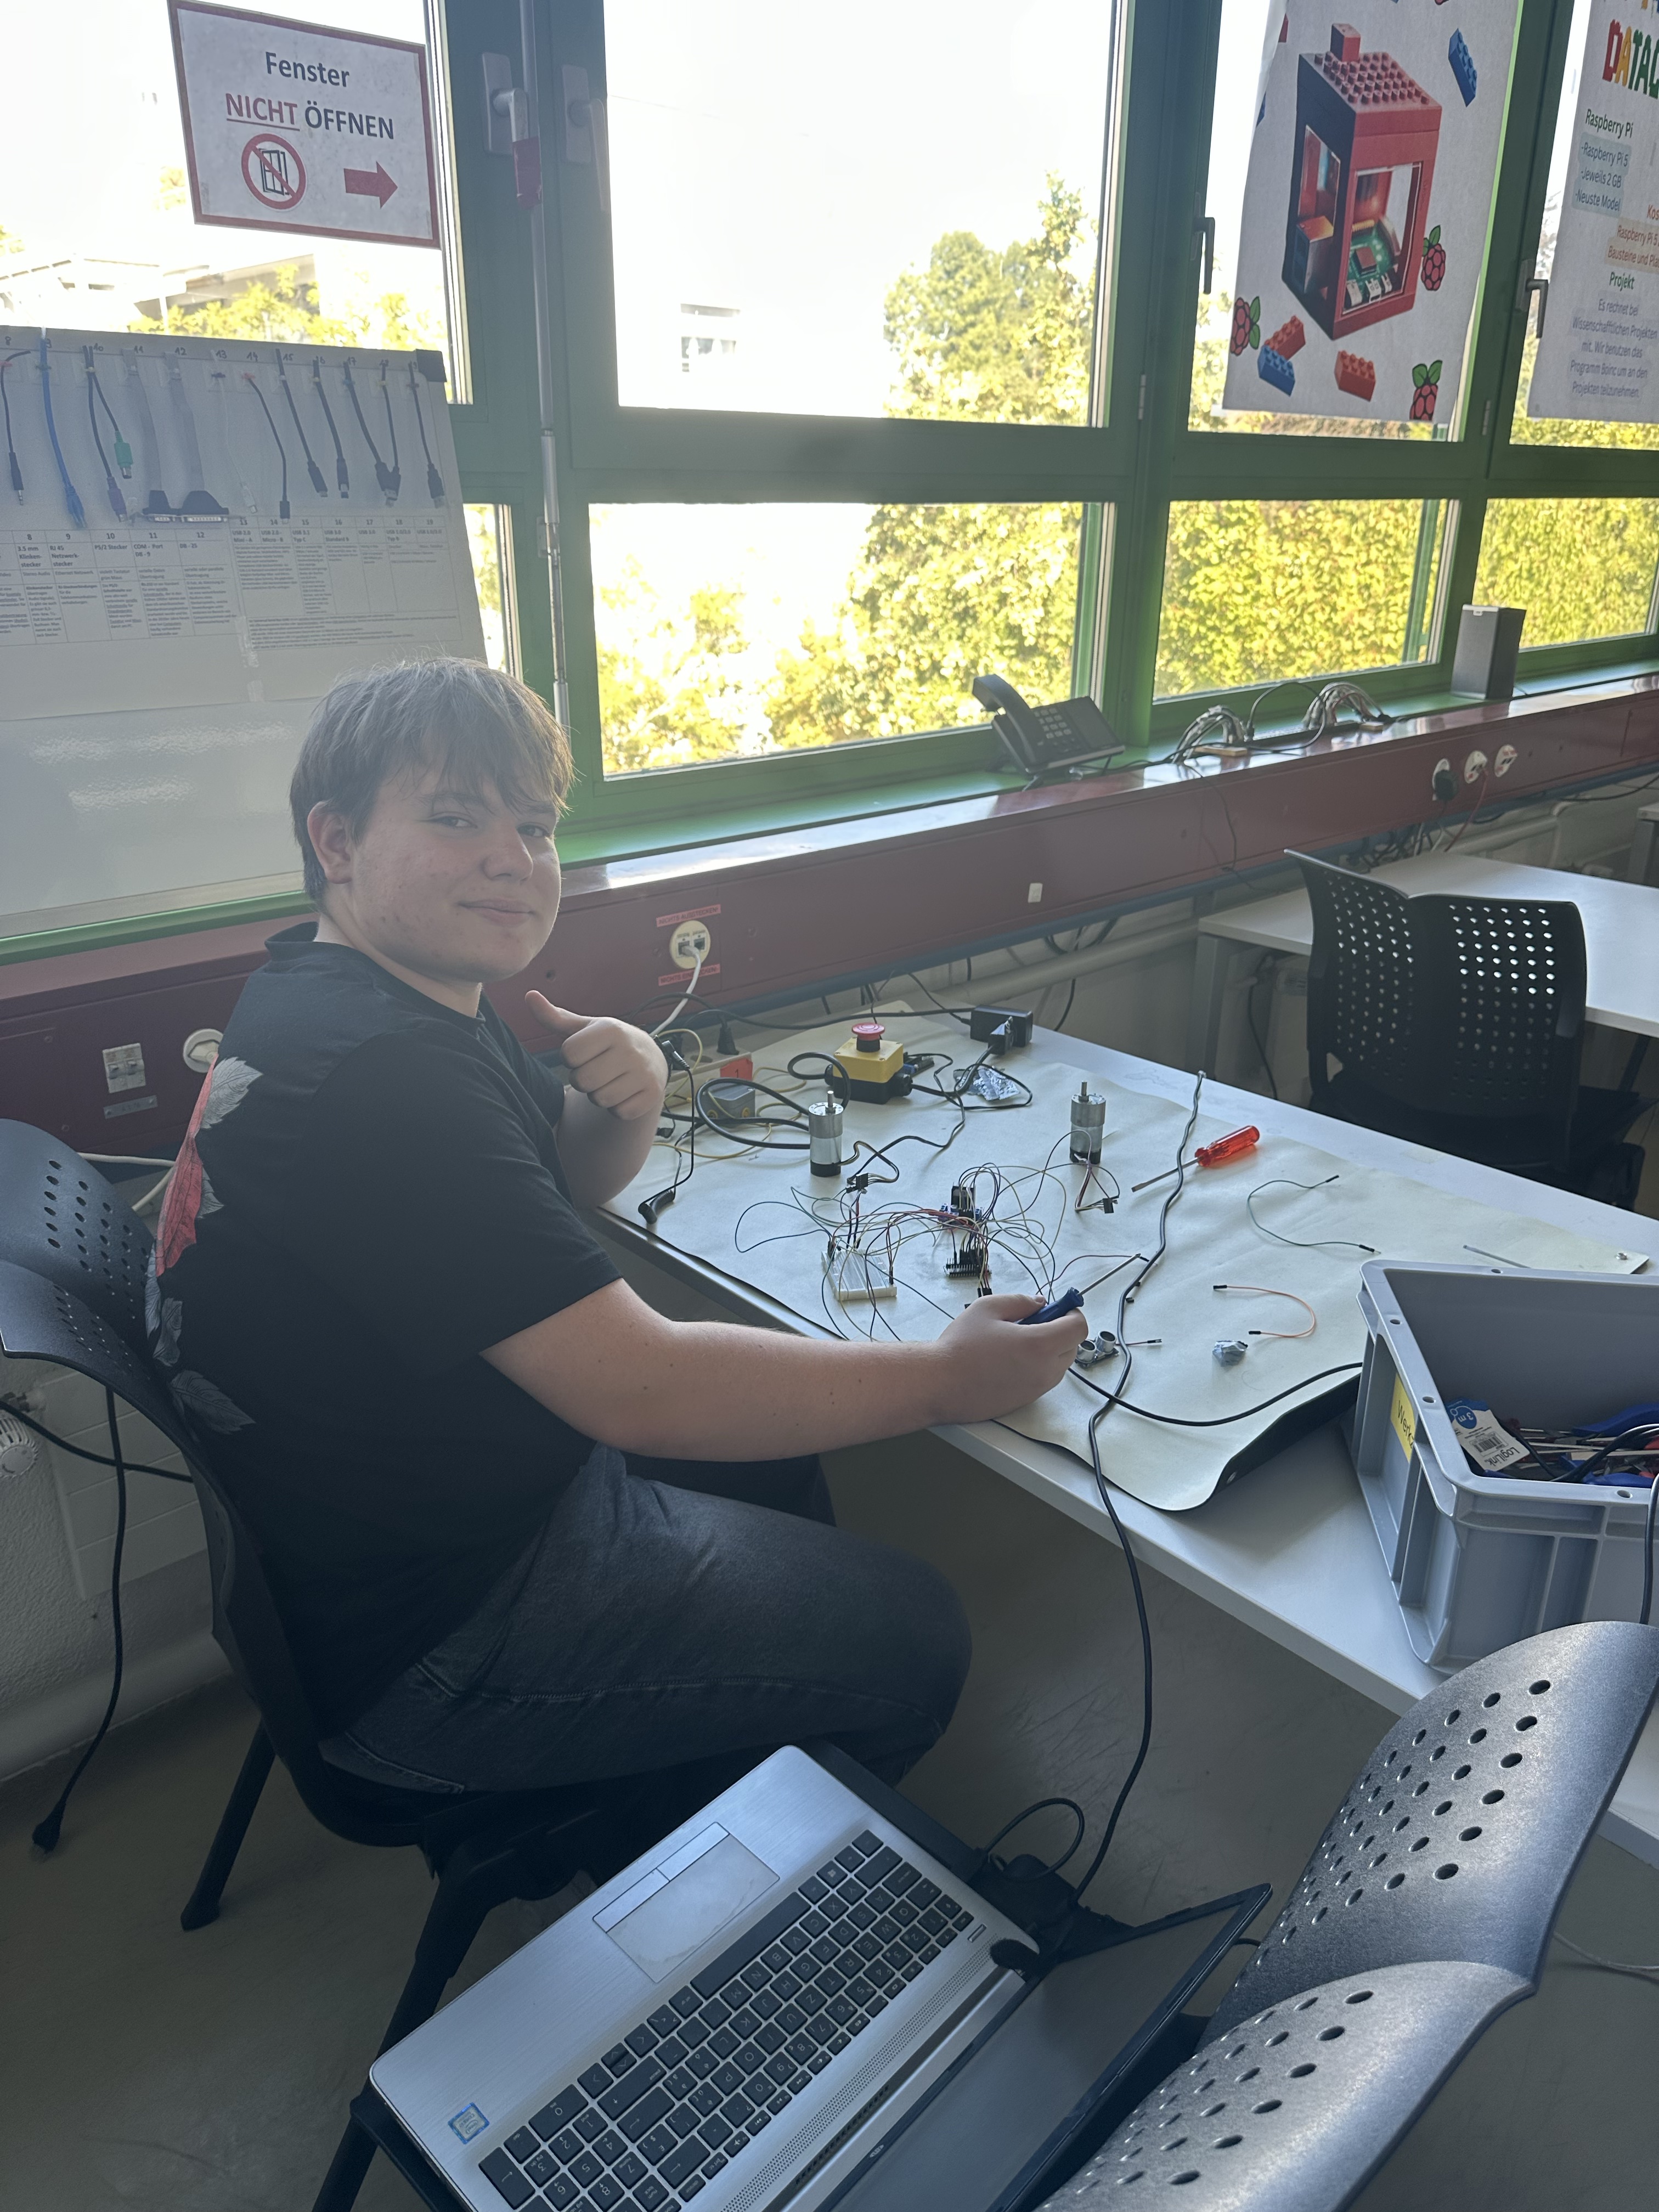
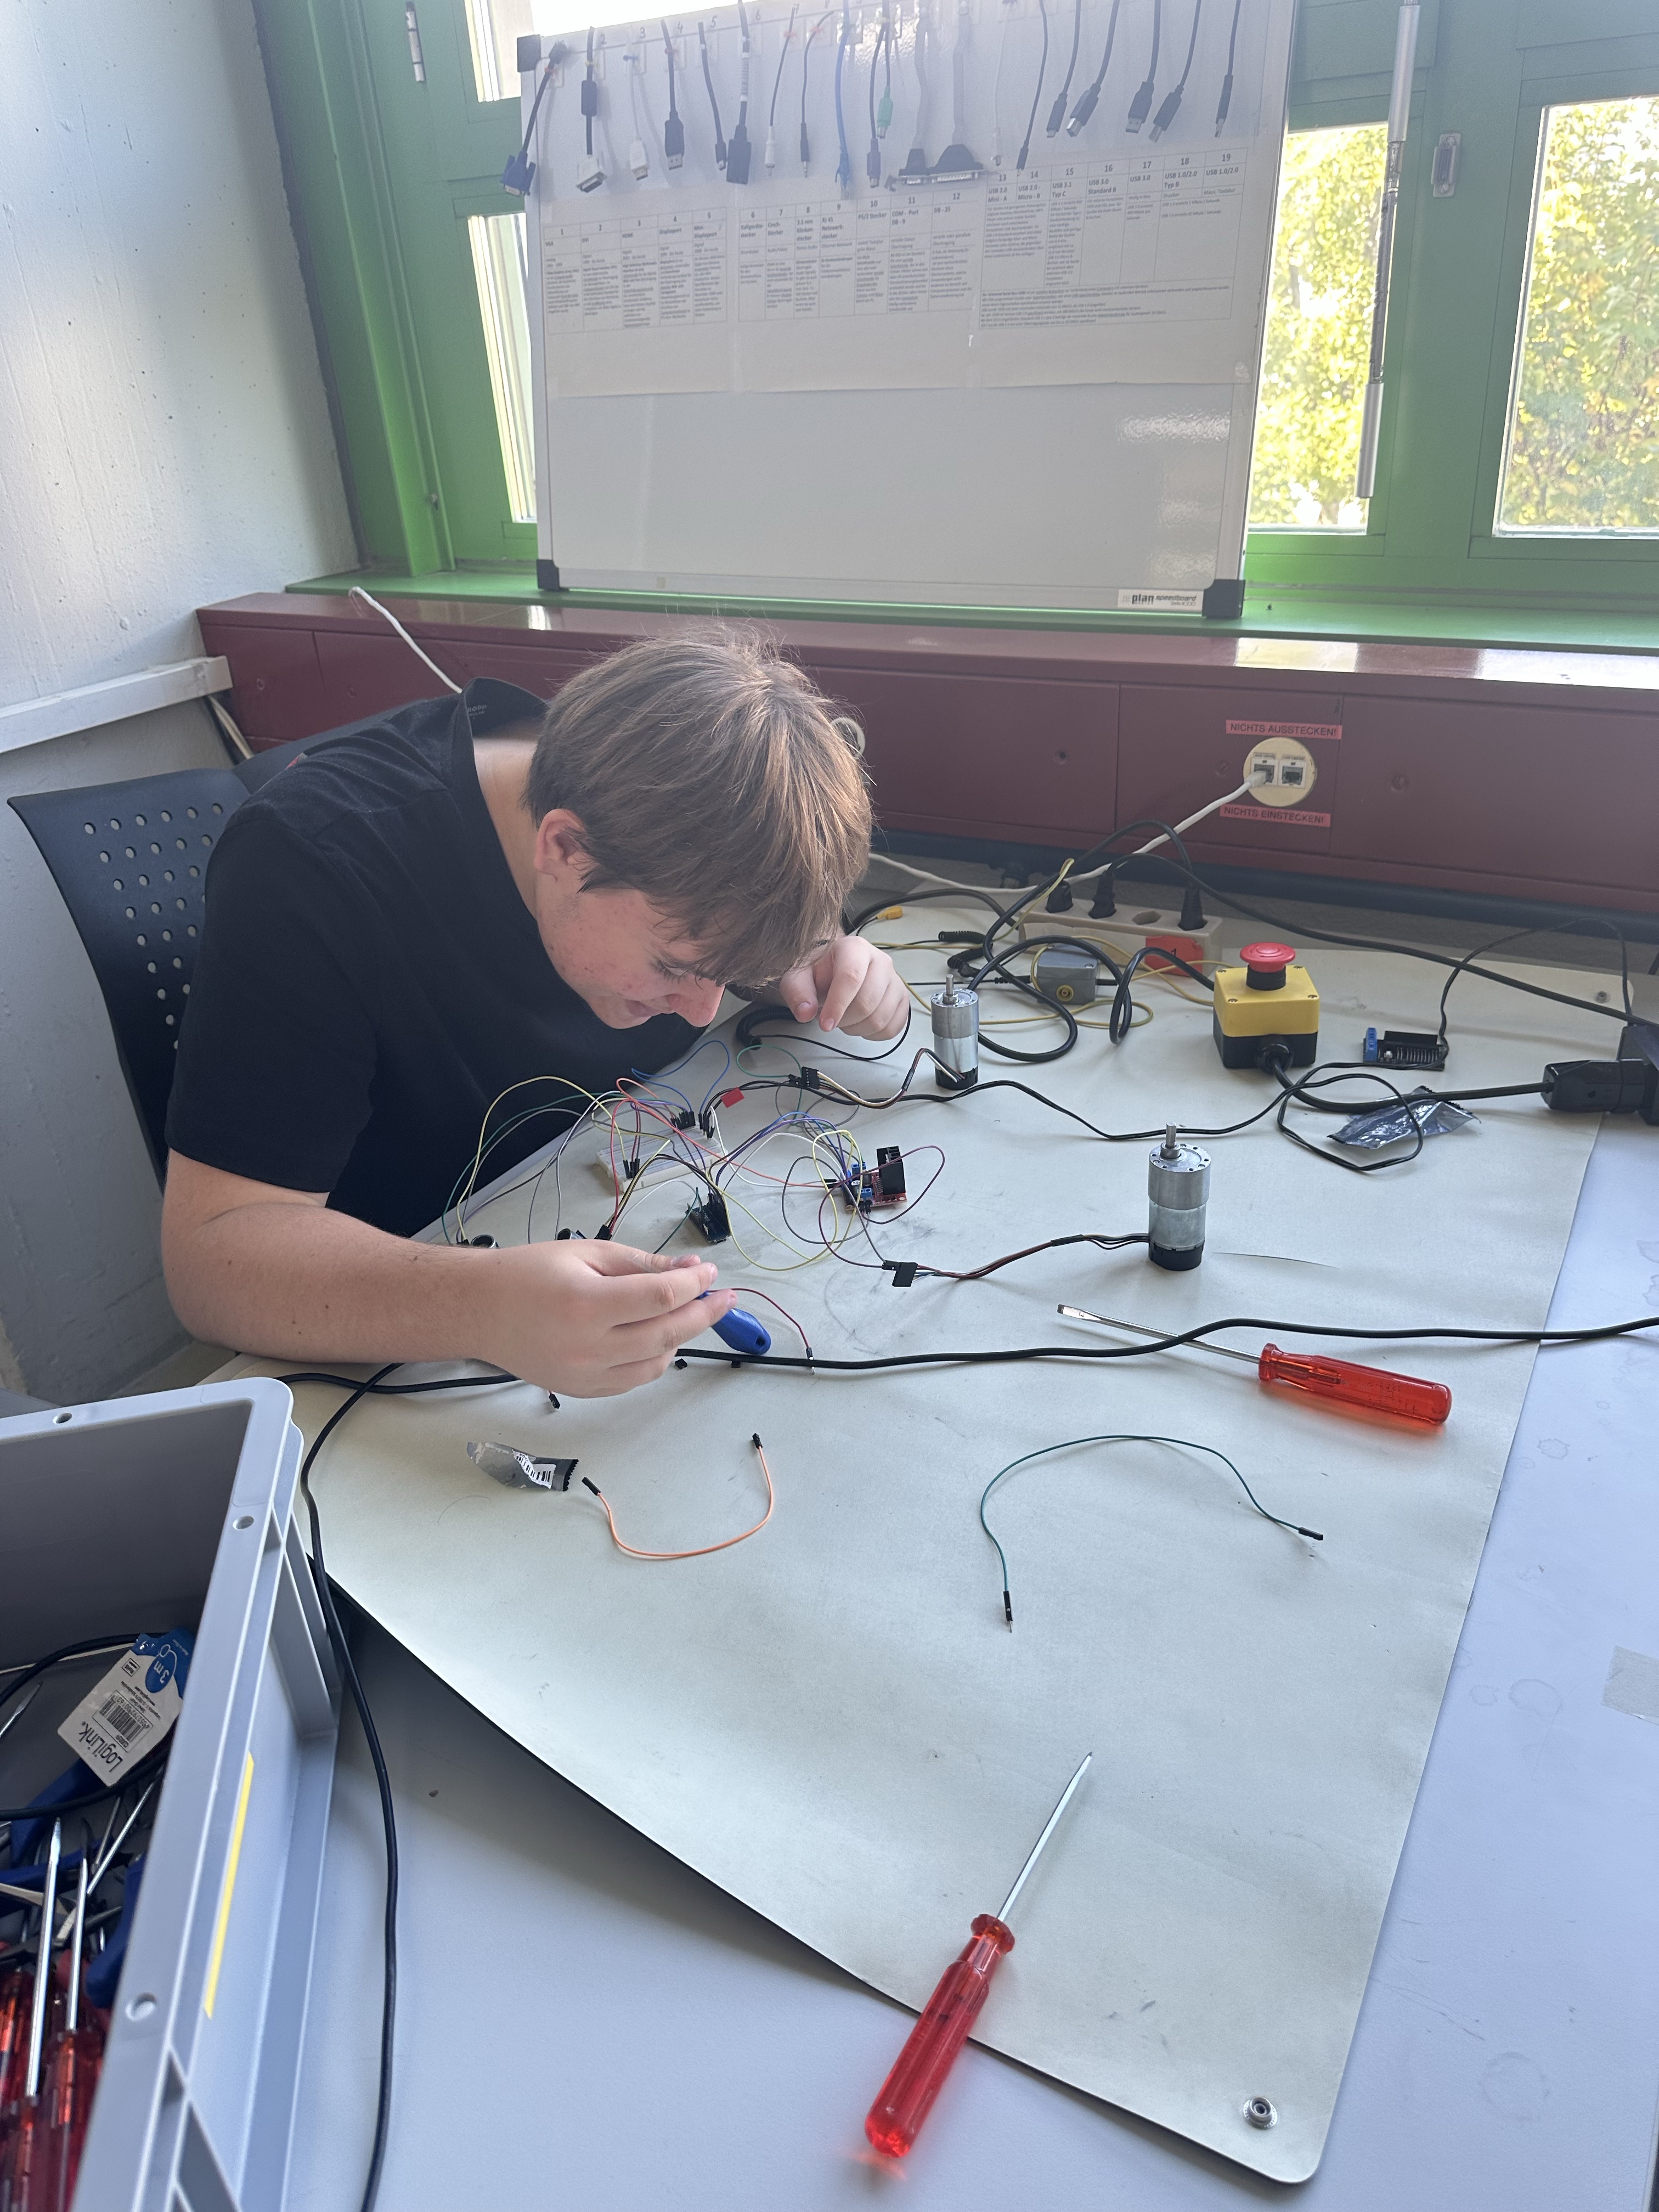
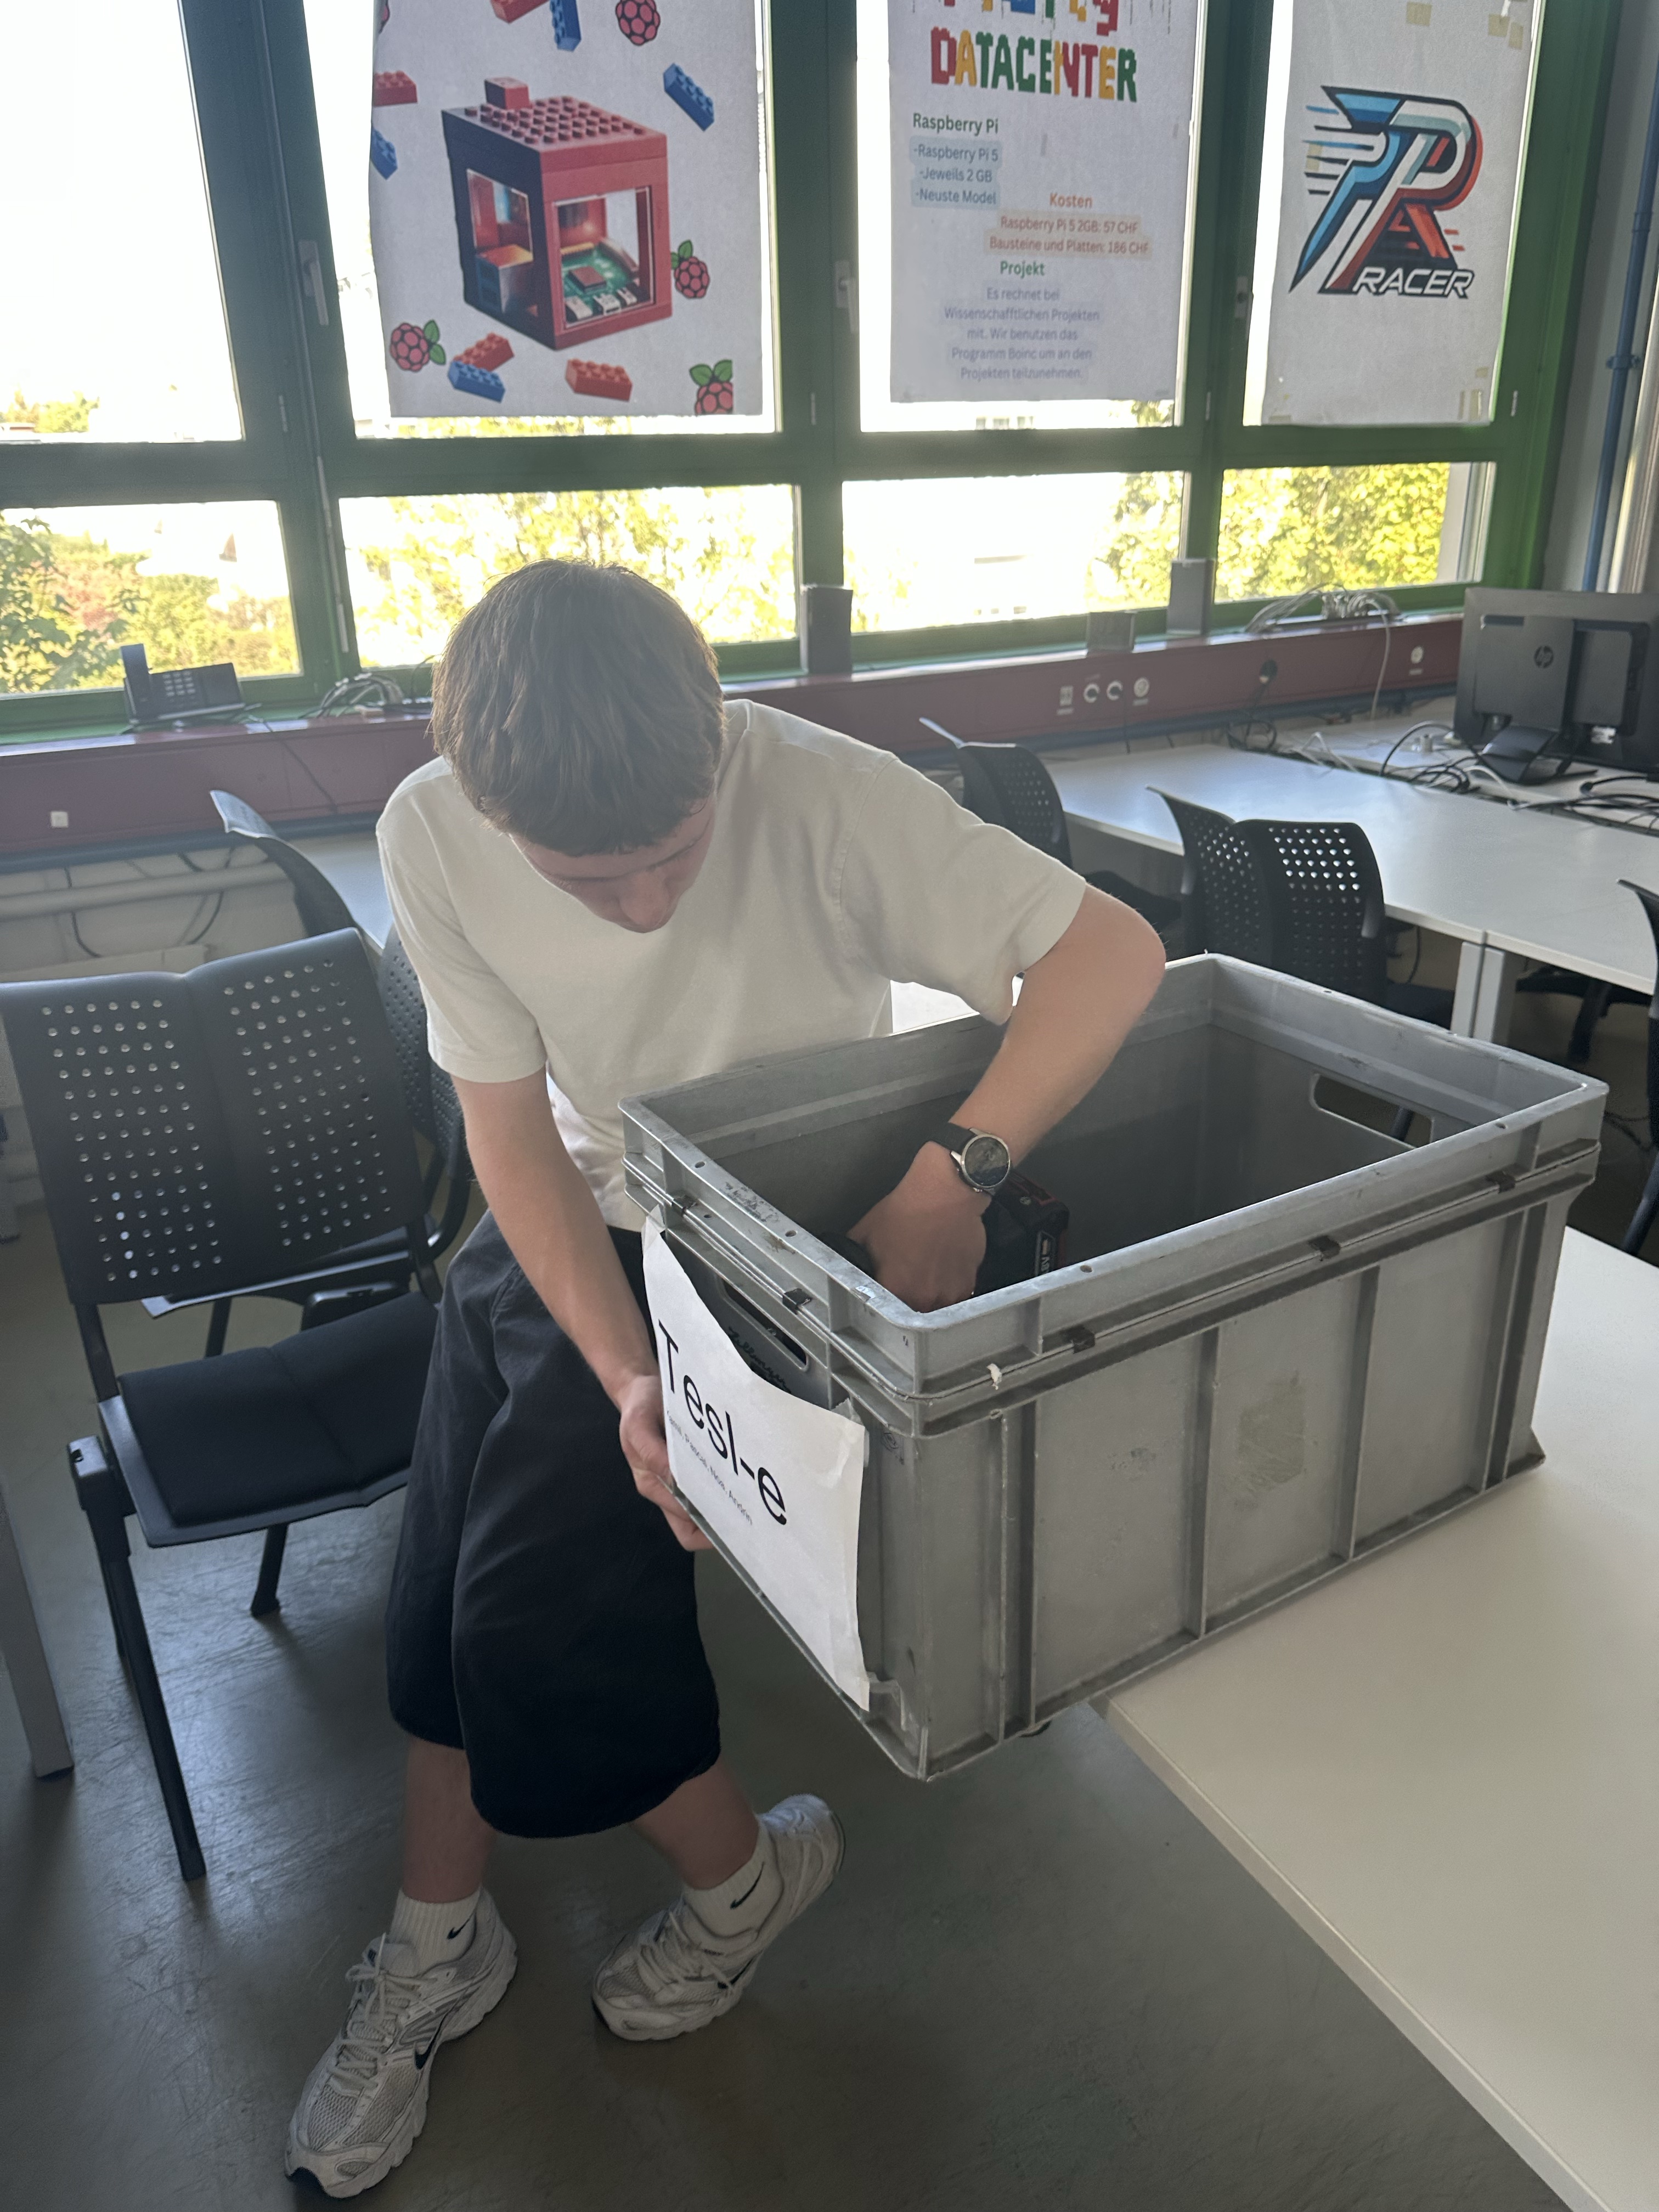
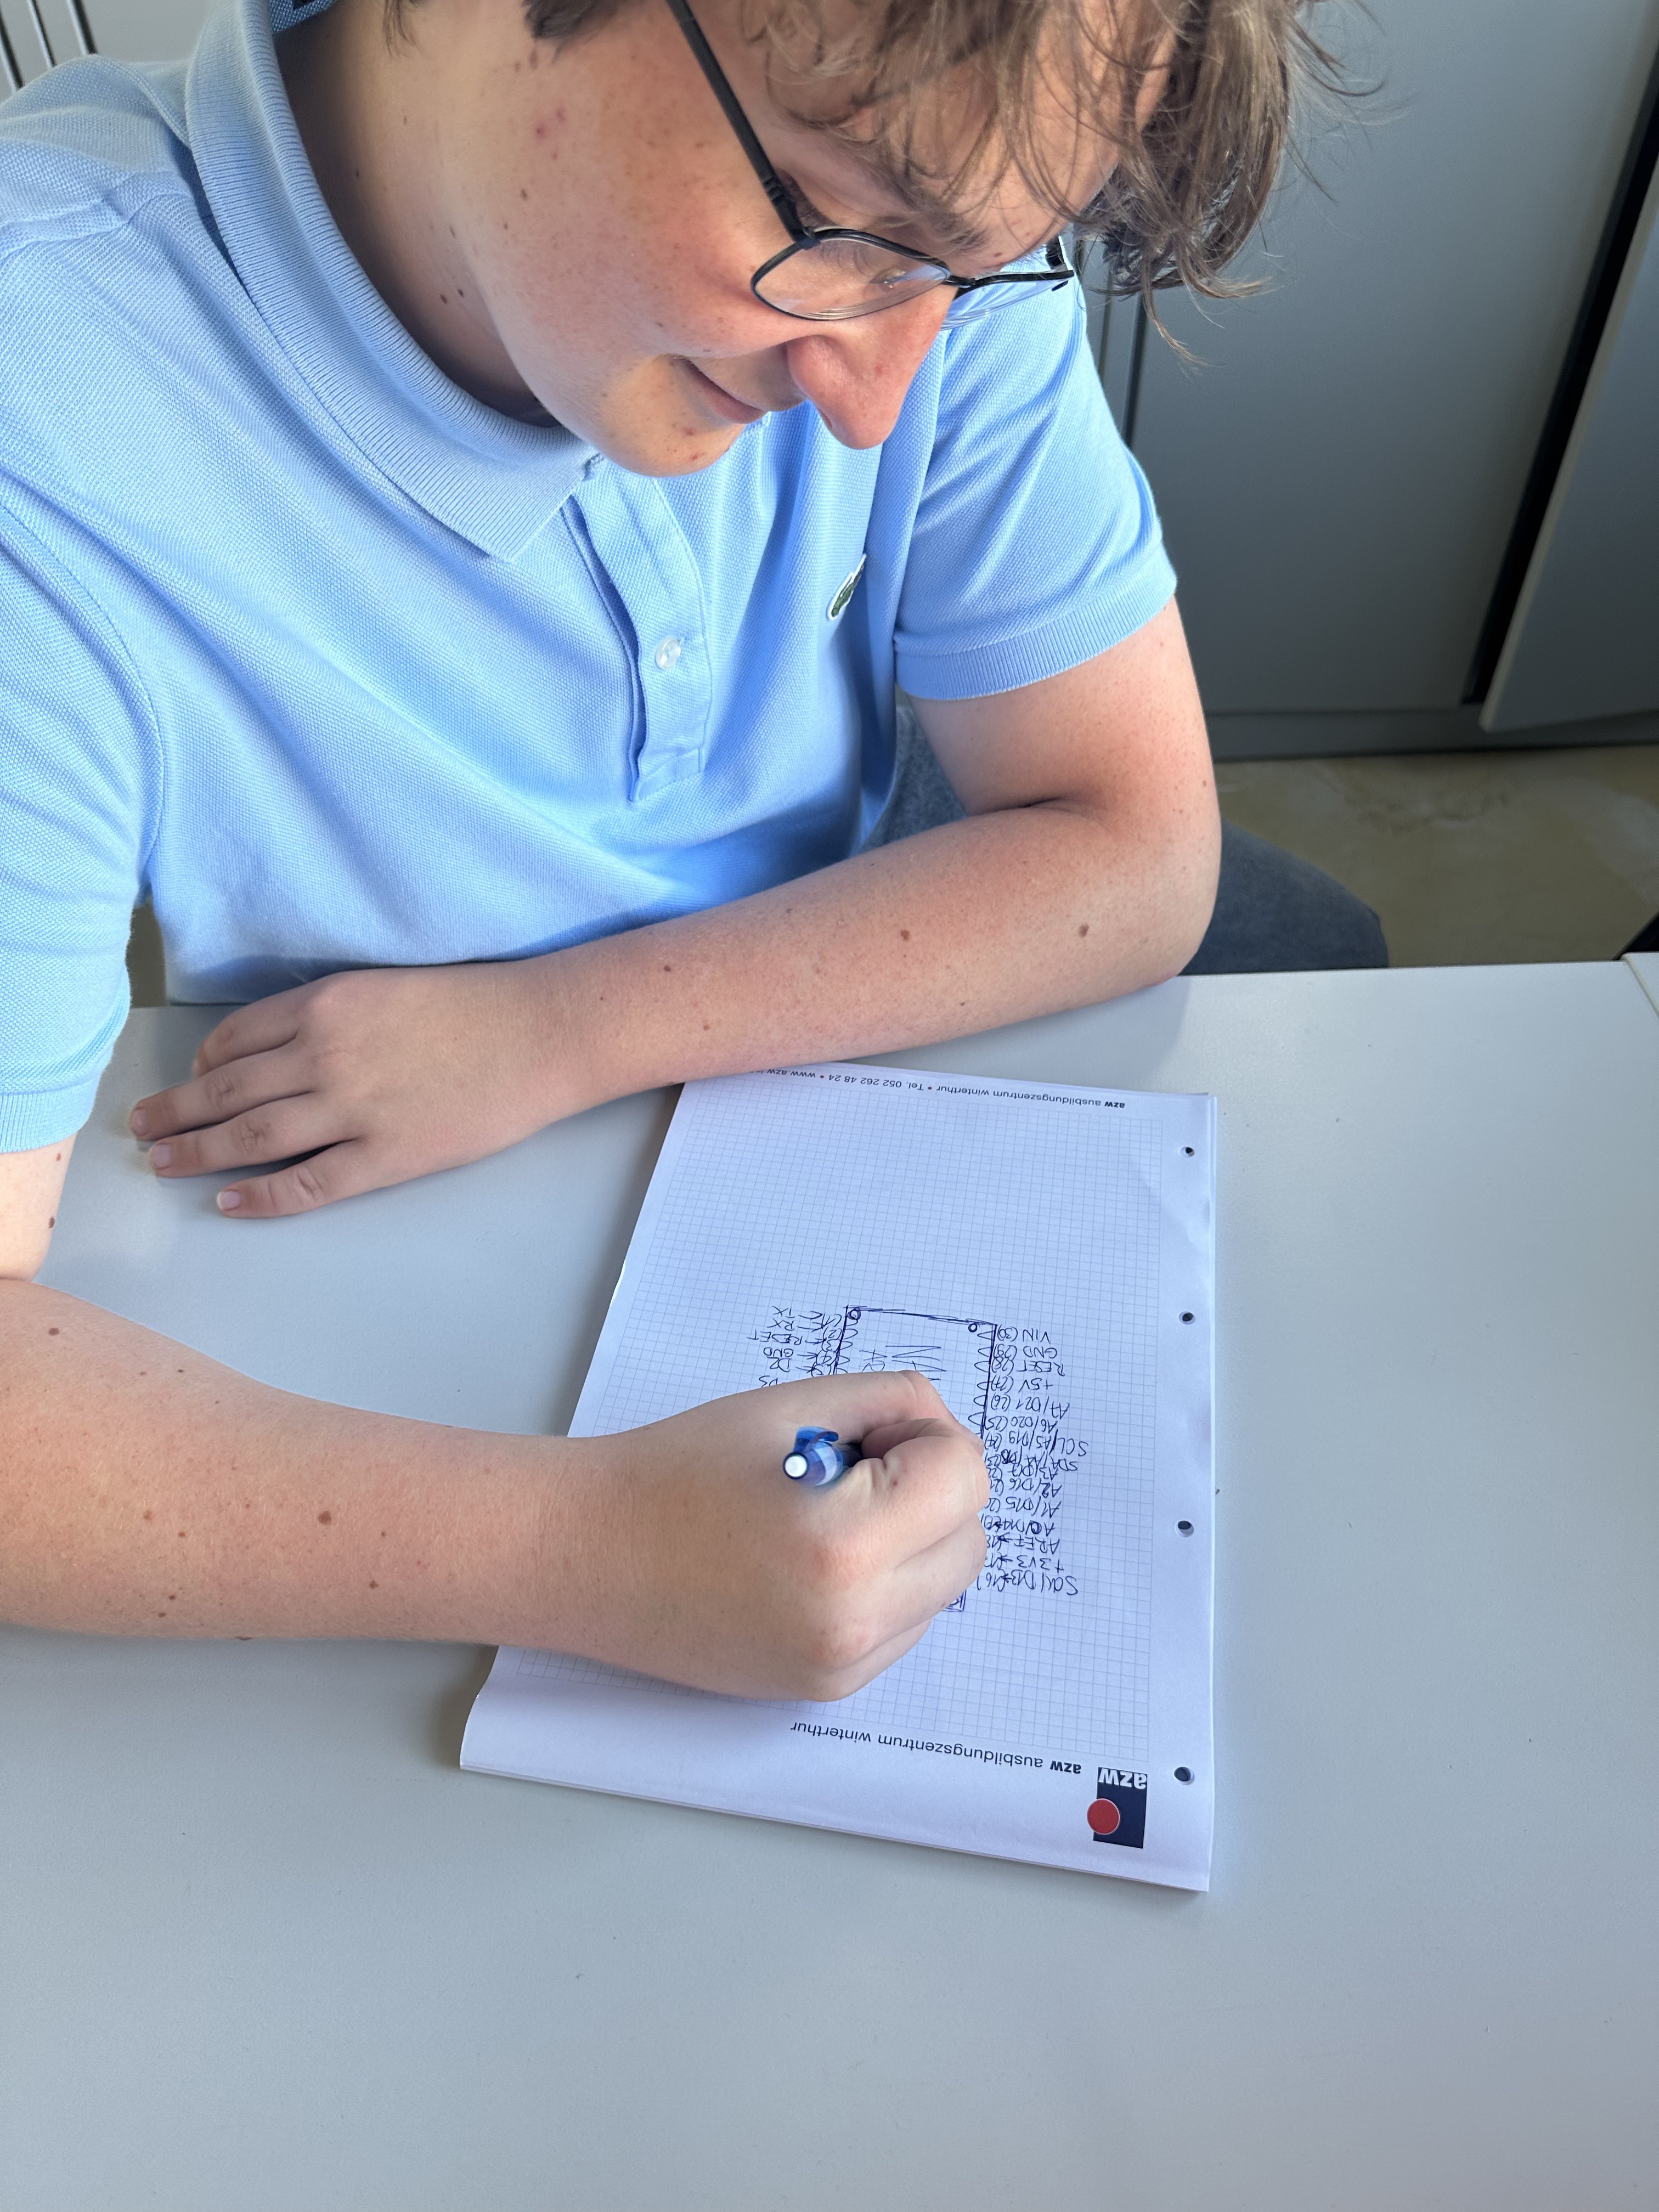
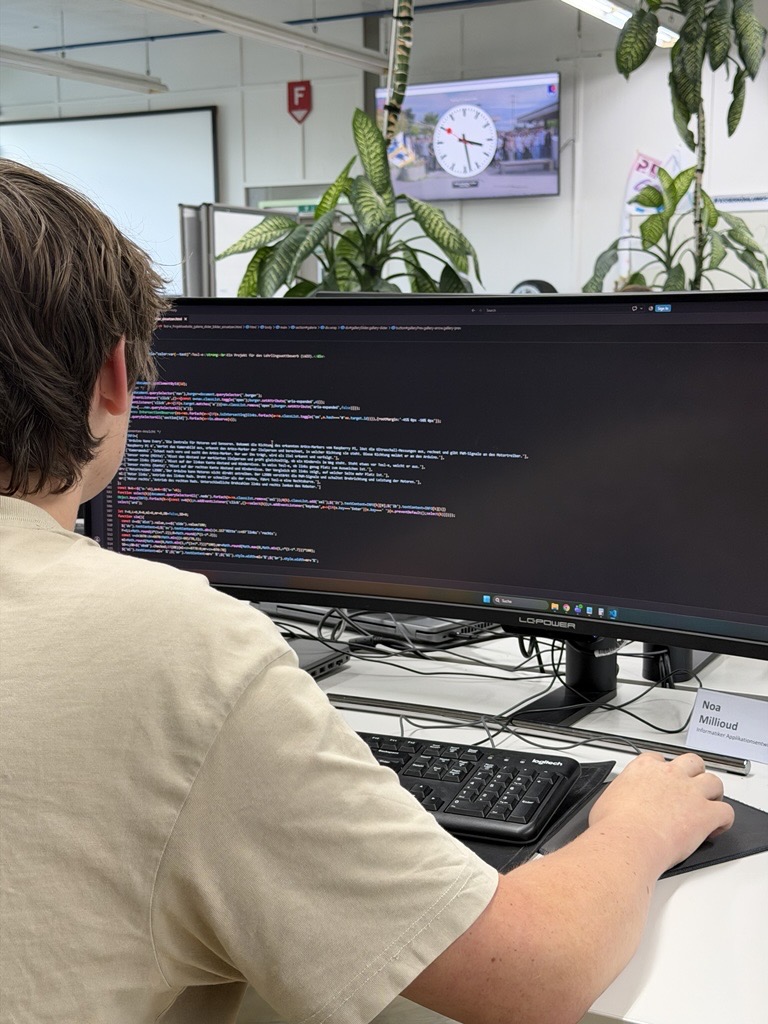
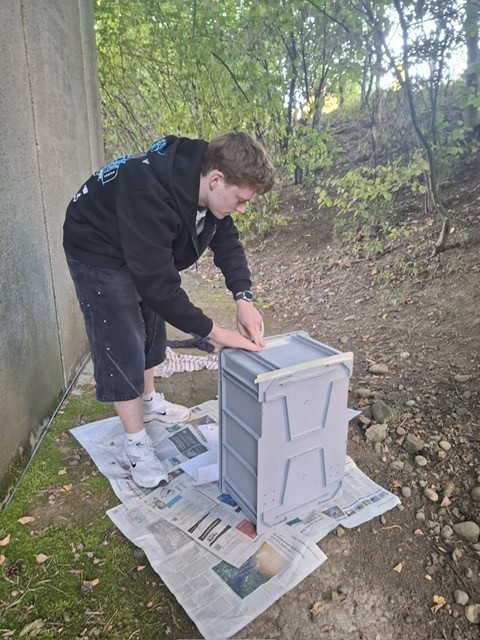
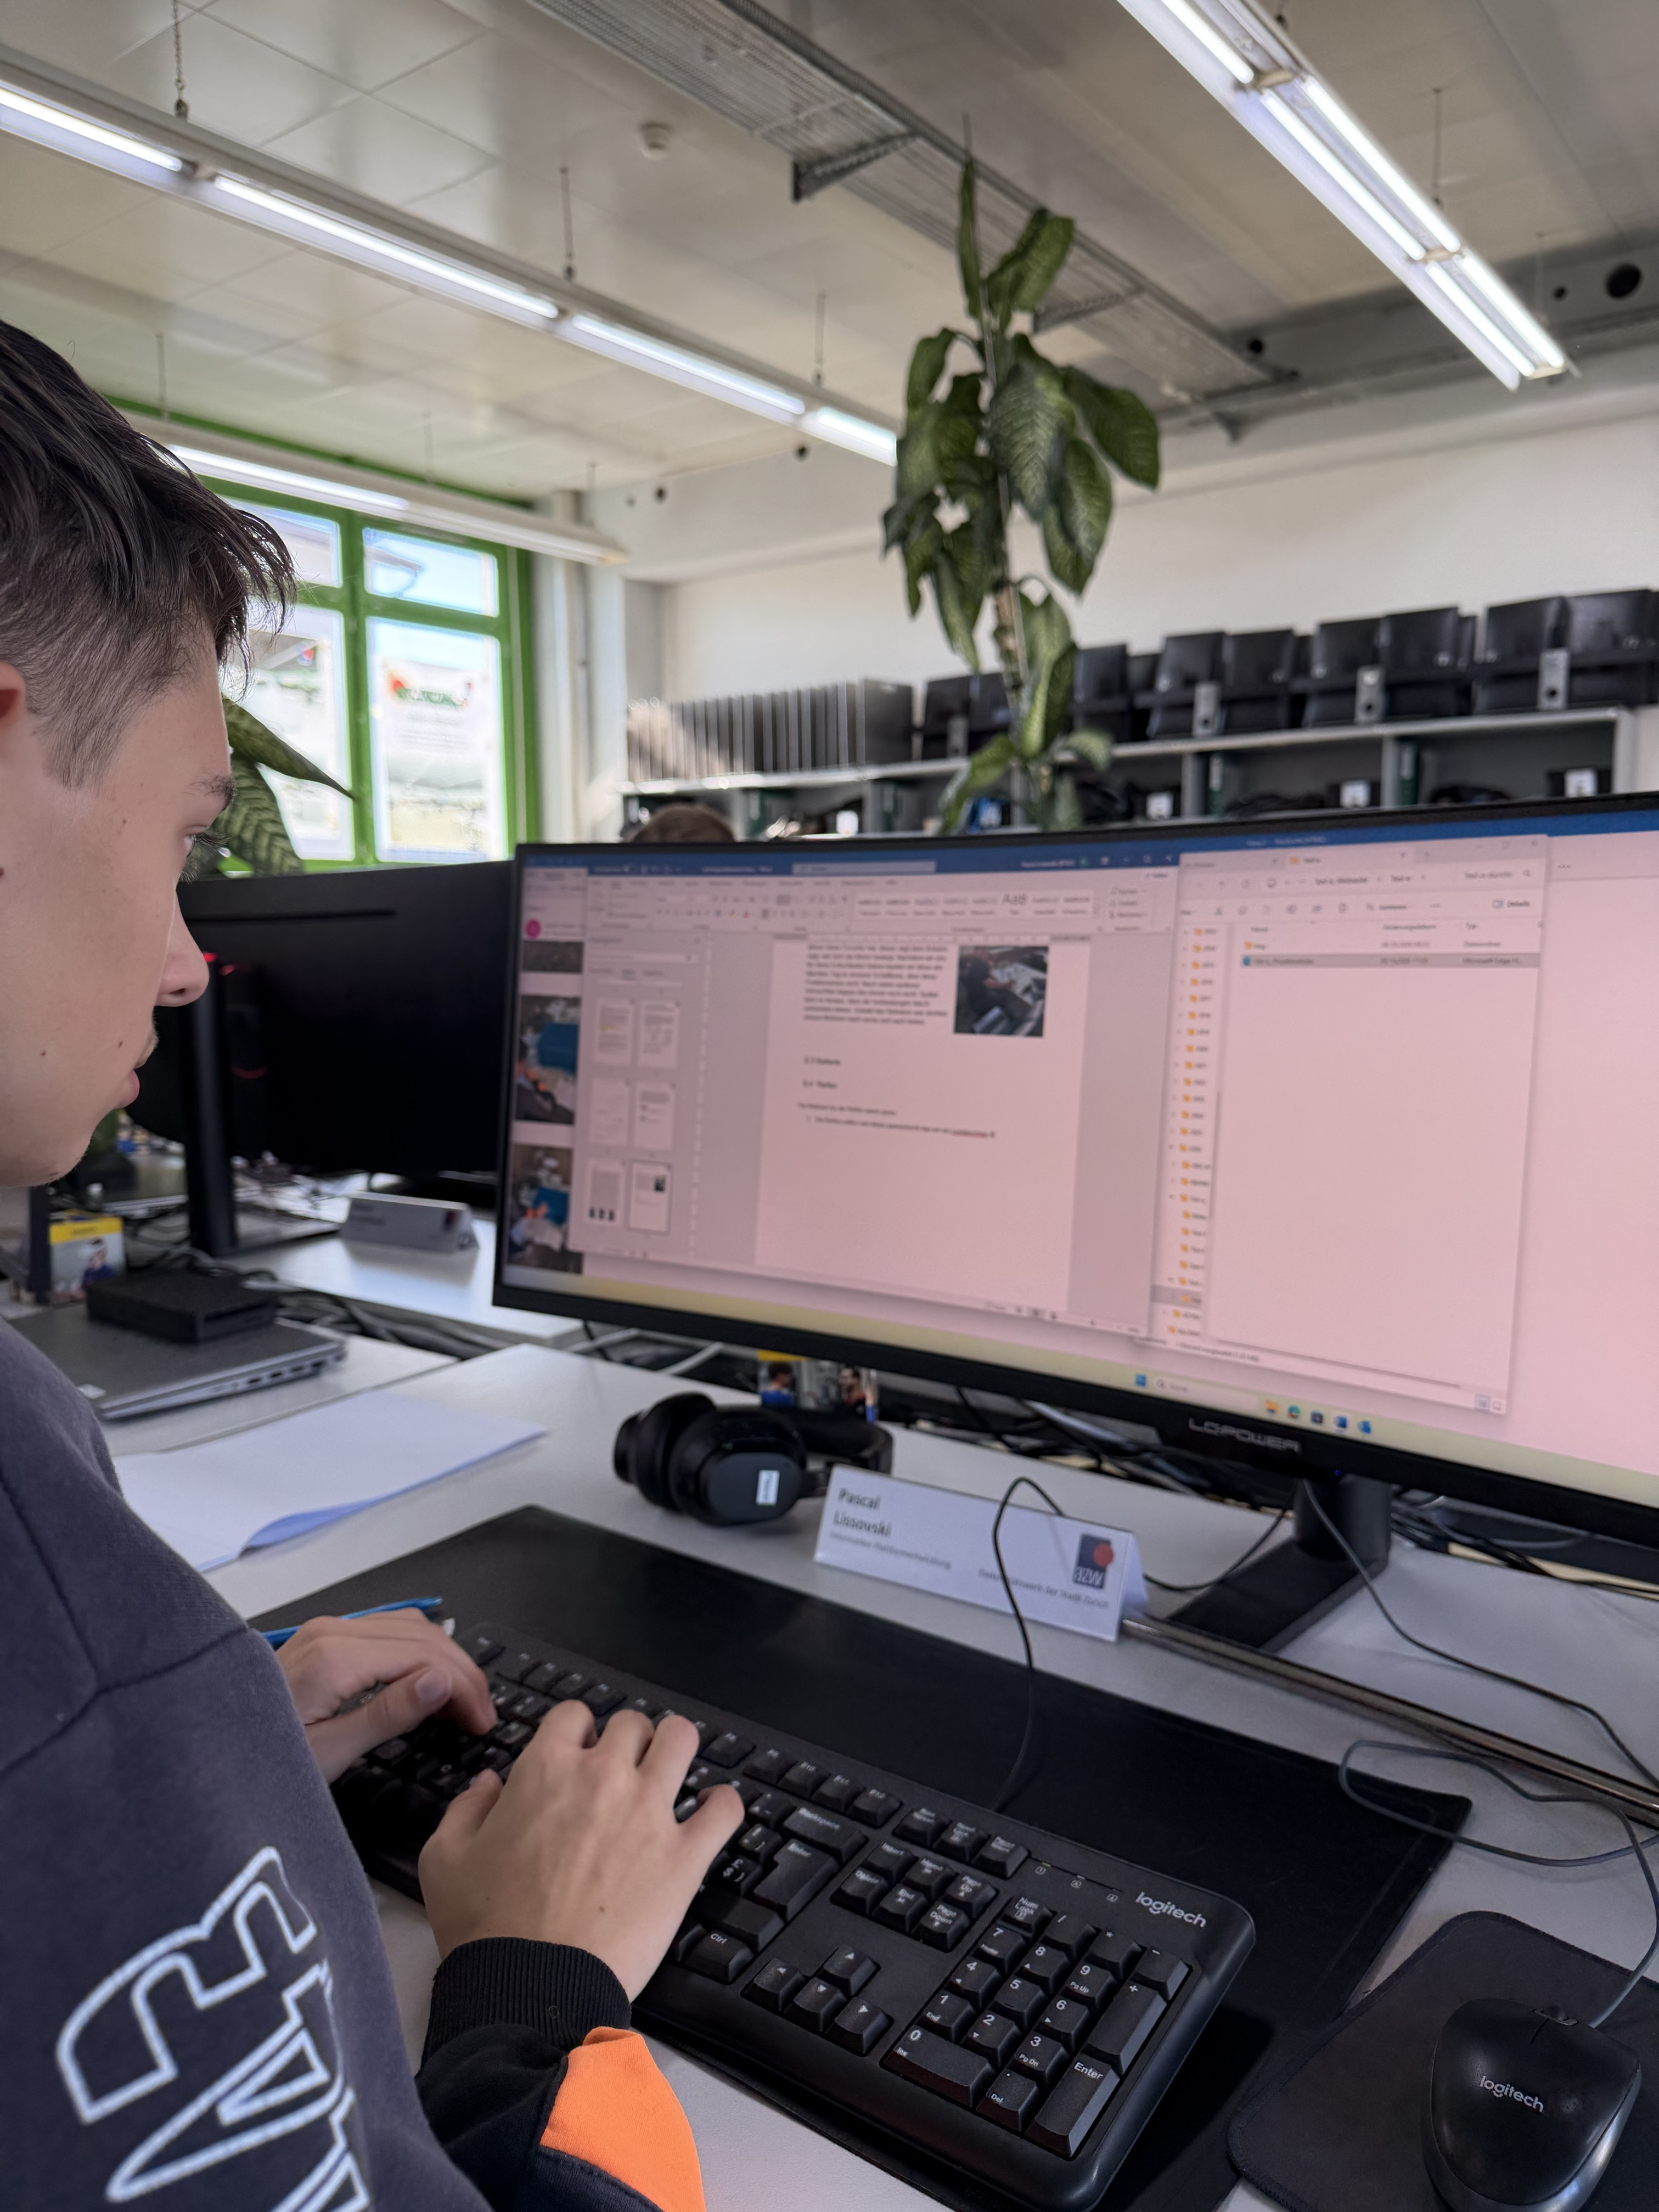
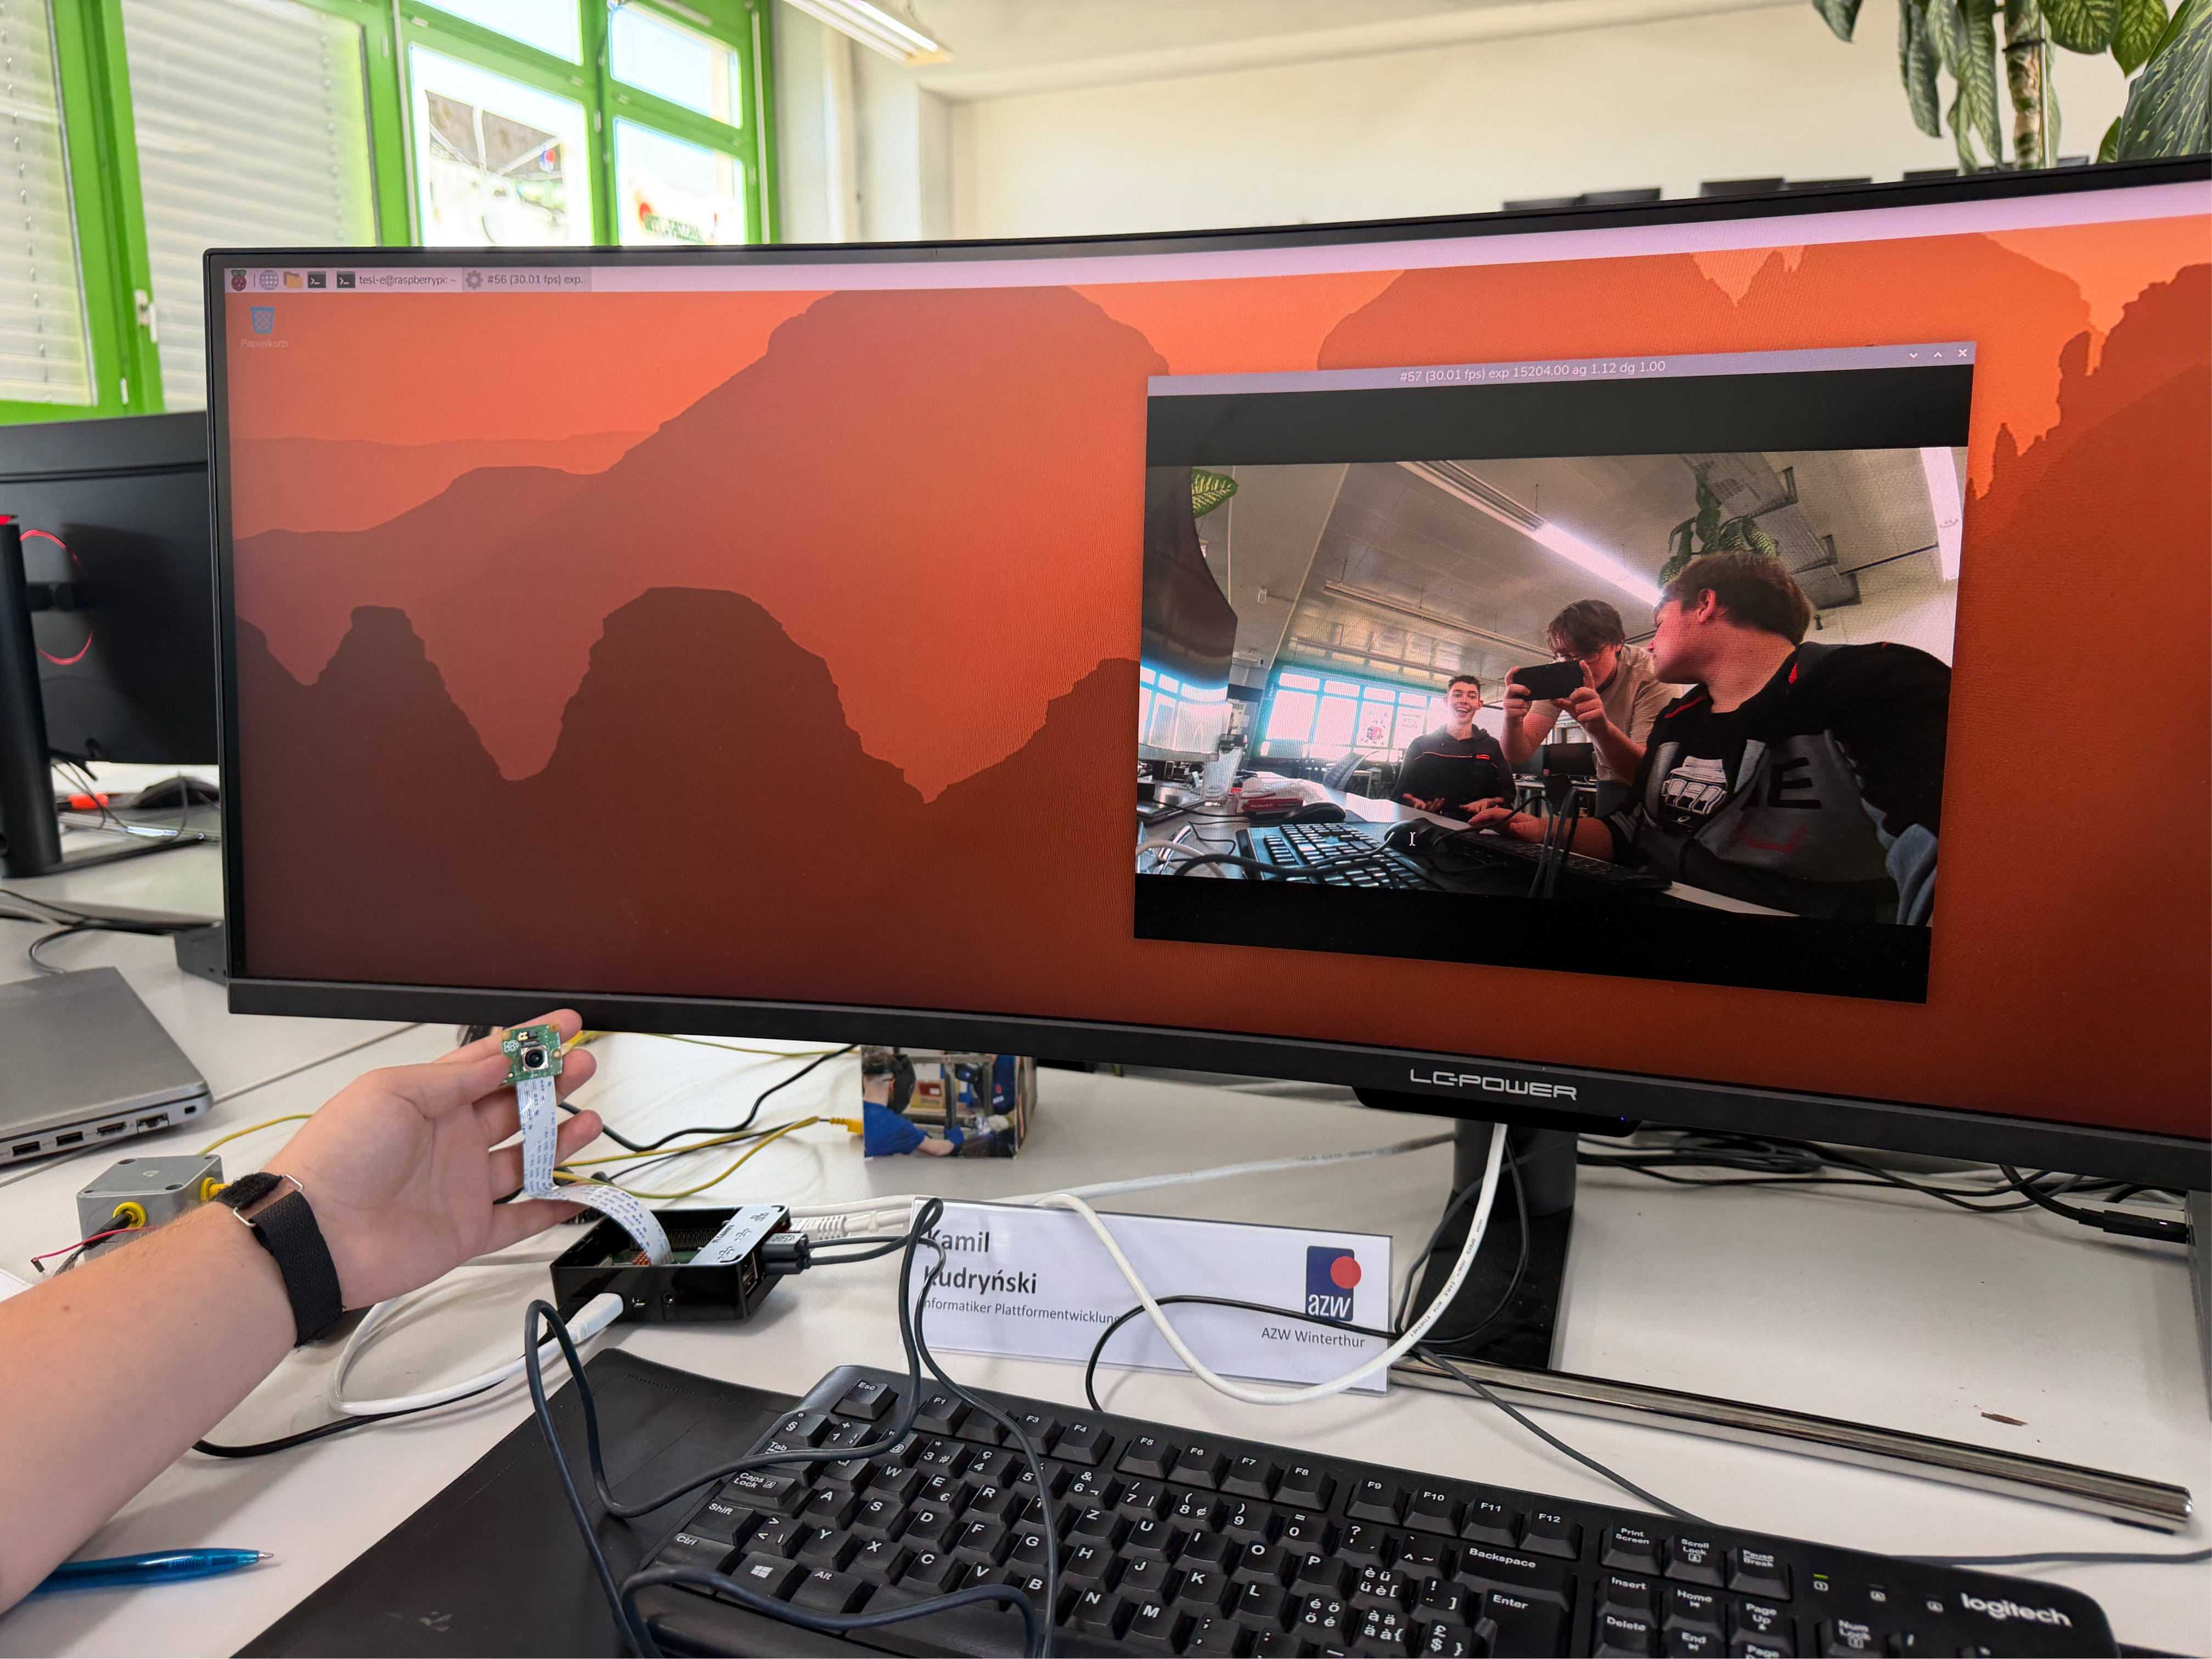
Einblicke in Bau und Tests. Blättert durch die Bilder.
Kontakt
Fragen zu Tesl-e, Feedback oder Interesse am Projekt? Schreibt uns.
noa.millioud@lernende.bbw.chSchreibt hier eure Nachricht und wählt danach, womit ihr sie abschickt (Outlook, Gmail oder Mail-Programm).